
Multimodalne modele ucieleśnione VLA i fizyczne modele świata: Jak fuzja reprezentacji przestrzennych 3D, dyfuzja trajektorii ruchu i symulatory czasu rzeczywistego przekształcają robotykę humanoidów w przemysłową autonomię
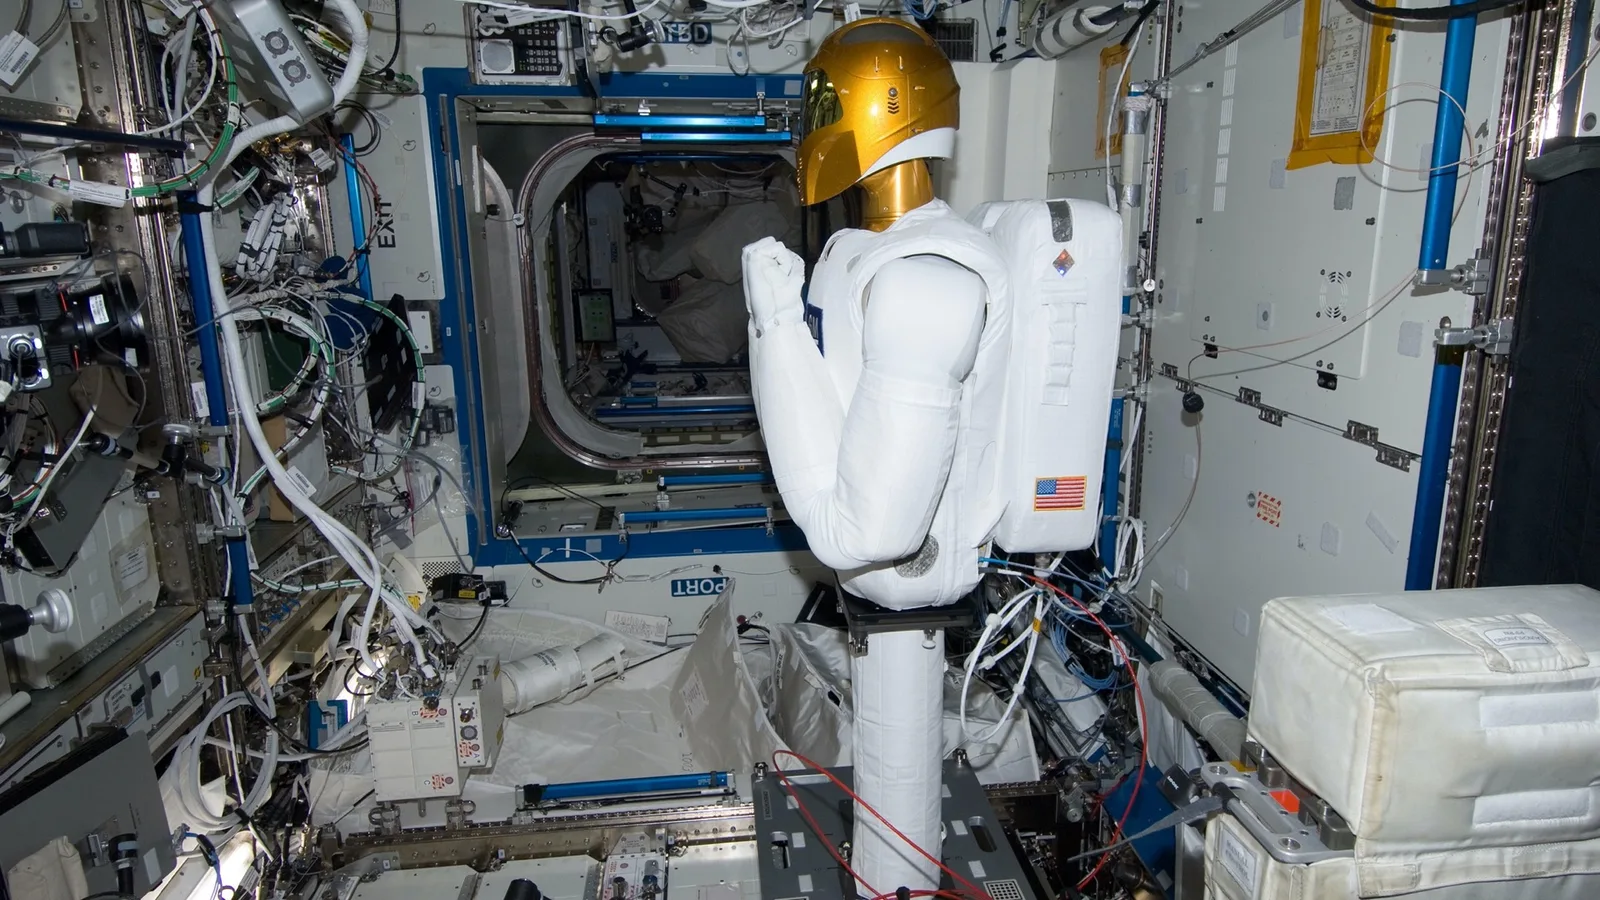
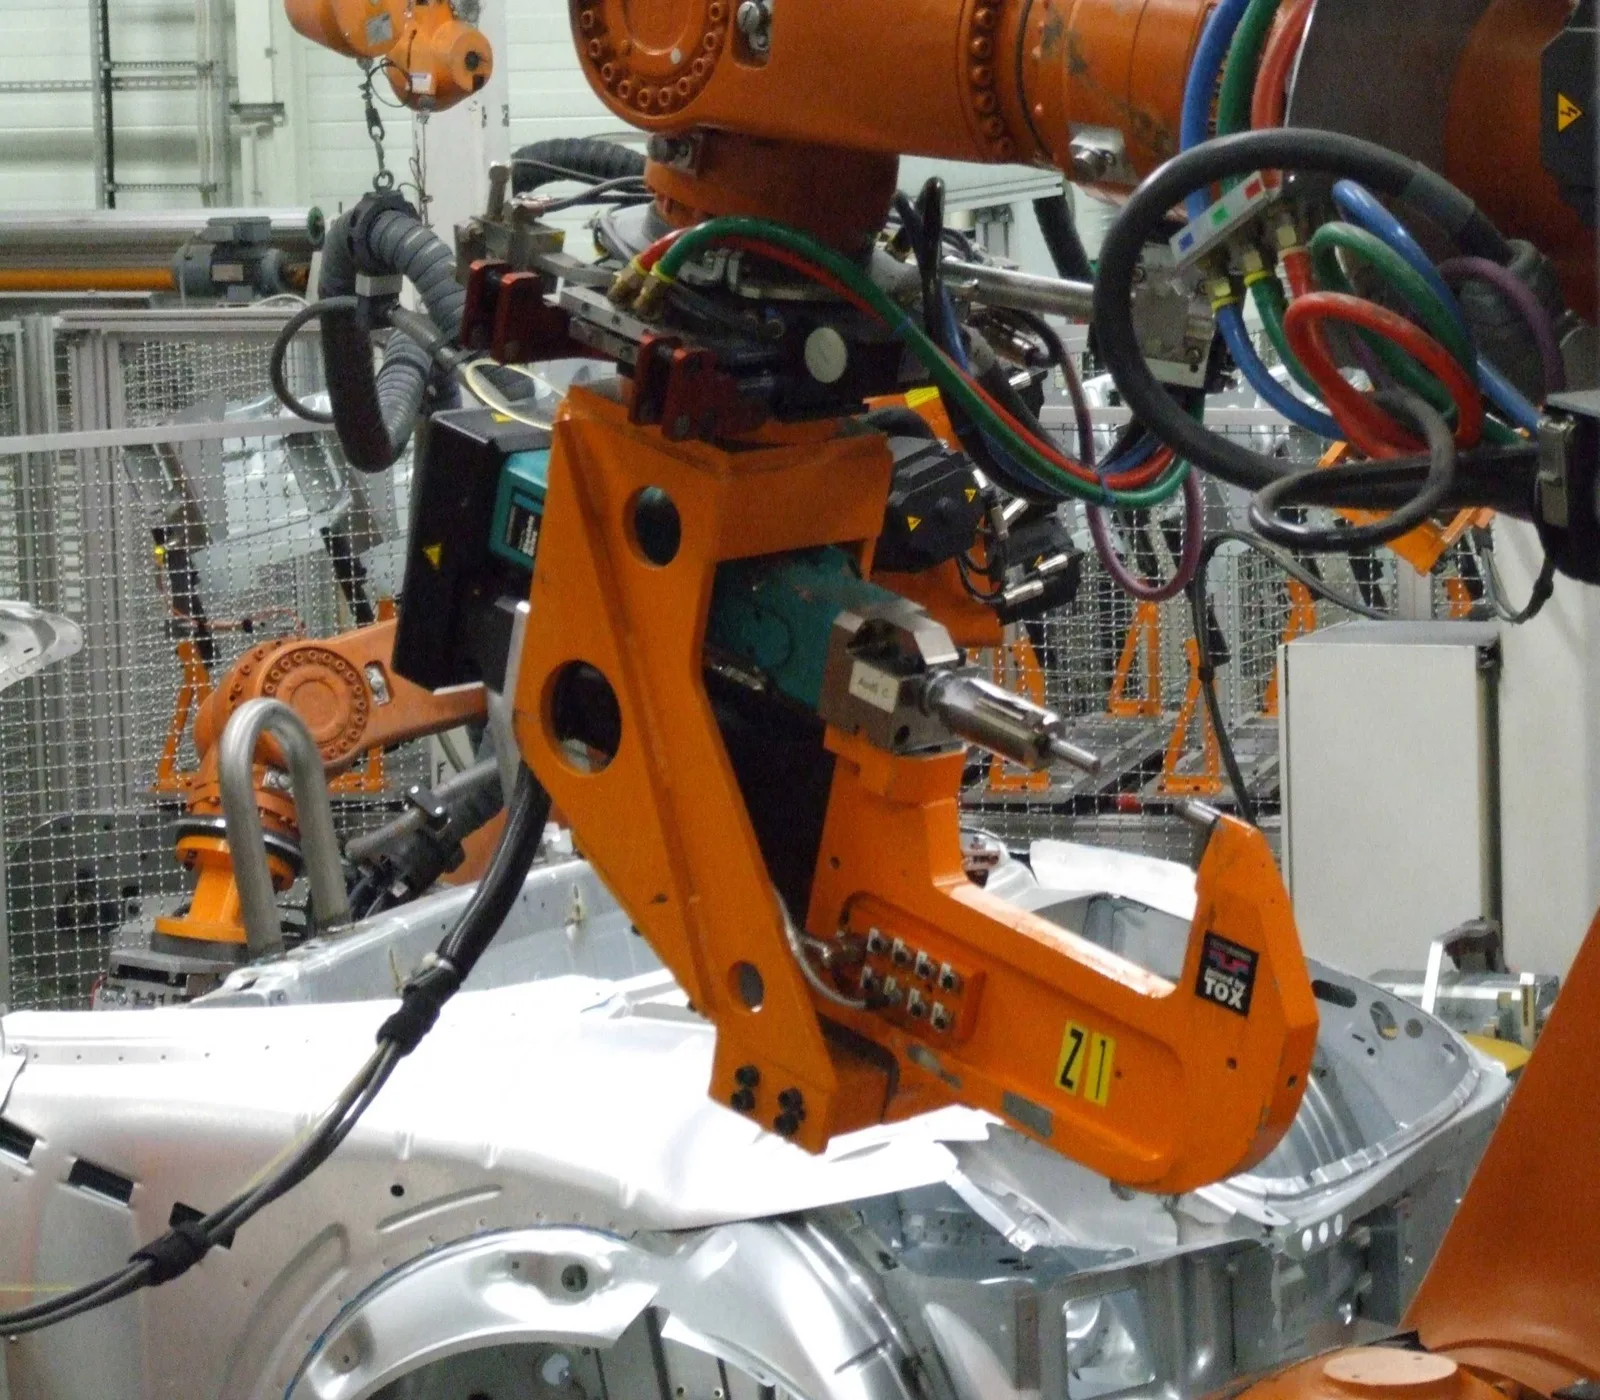
Przez ponad pół wieku obecności robotów w przemyśle wytwórczym dominował paradygmat deterministycznej powtarzalności. Klasyczne manipulatory przemysłowe, montujące nadwozia samochodowe czy precyzyjnie pozycjonujące elementy elektroniczne na taśmach produkcyjnych, operowały w ściśle kontrolowanych warunkach strukturalnych. Każdy ruch ramienia, każdy kąt obrotu serwomechanizmu oraz siła docisku chwytaka były zaprogramowane z dokładnością do ułamka milimetra przez inżynierów robotyki za pomocą dedykowanych skryptów kinematyki odwrotnej. Jakakolwiek losowa zmiana w otoczeniu, taka jak przesunięcie pobieranego detalu o zaledwie kilka centymetrów, obecność nieznanej przeszkody czy zmiana warunków oświetleniowych, skutkowała natychmiastowym zatrzymaniem linii produkcyjnej i awarią procesu. Maszyny te charakteryzowały się gigantyczną siłą i mikrometryczną precyzją, lecz były całkowicie pozbawione zdolności adaptacji semantycznej oraz uogólniania wiedzy o świecie fizycznym.
Współcześnie jesteśmy świadkami najbardziej fundamentalnego przewrotu w historii automatyki, napędzanego fuzją wielkich modeli językowo-wizualnych z mechaniką robotyczną w nowej klasie architektur określanych jako Vision-Language-Action, czyli modele ucieleśnione VLA. Zamiast budować wąsko wyspecjalizowane sterowniki dla każdego odrębnego zadania manipulacyjnego, inżynierowie integrują percepcję wizualną, rozumienie poleceń w języku naturalnym oraz bezpośrednie generowanie wektorów sterujących pracą siłowników w ramach jednej spójnej sieci neuronowej. Model ucieleśniony nie wymaga precyzyjnego mapowania współrzędnych przestrzennych przez człowieka; otrzymując polecenie w języku naturalnym, system samodzielnie analizuje obraz z kamer wielospektralnych, identyfikuje obiekty, przewiduje ich właściwości fizyczne i generuje ciągłą trajektorię ruchu ramienia oraz palców robota.
Równolegle kluczowym fundamentem tej transformacji staje się rozwój tak zwanych modeli świata, czyli World Models, które wyposażają agenta robotycznego w wewnętrzny, generatywny symulator praw fizyki. Tradycyjne sieci neuronowe w robotyce uczyły się polityki sterowania na drodze prostego naśladownictwa danych telemetrycznych zebranych przez operatorów ludzkich. Takie podejście cierpiało na chroniczny brak odporności na sytuacje nietypowe out-of-distribution. Model świata pozwala robotowi na mentalną symulację konsekwencji własnych działań przed ich fizycznym wykonaniem w rzeczywistości. Agent generuje w przestrzeni ukrytej sekwencję przyszłych klatek wideo i stanów dynamicznych, przewidując, jak zareaguje elastyczny przedmiot na zgniecenie, jak zachowa się płyn w naczyniu przy gwałtownym przechyleniu oraz jakie siły tarcia pojawią się na styku chwytaka z chropowatą powierzchnią.
Architektura Vision-Language-Action i tokenizacja motoryczna
Konstrukcja nowoczesnego modelu VLA, takiego jak RT-2 czy jego zaawansowane ewolucje humanoidalne, polega na rozszerzeniu przestrzeni słownika klasycznego transformera autoregresyjnego o stany motoryczne. Tradycyjny model językowy przetwarza tokeny tekstowe, przewidując najbardziej prawdopodobny kolejny token w sekwencji. W modelu ucieleśnionym słownik zostaje wzbogacony o specjalne tokeny akcji reprezentujące dyskretne kwanty przesunięć przestrzennych w osiach X, Y, Z, kąty obrotu roll, pitch, yaw oraz stan otwarcia lub zamknięcia chwytaka. Dzięki temu proces planowania ruchu staje się tożsamy z procesem generowania tekstu; model czyta opis zadania, analizuje klatki wideo jako sekwencje tokenów wizualnych przetworzonych przez enkoder Vision Transformer, po czym bezpośrednio emituje sekwencję tokenów sterujących siłownikami robota.
To jednolite podejście architektoniczne pozwala na bezprecedensowy transfer wiedzy semantycznej i zdroworozsądkowej z gigantycznych modeli internetowych bezpośrednio do świata fizycznego. Robot humanoidalny wyposażony w model VLA potrafi zinterpretować abstrakcyjne polecenie, takie jak posprzątaj rozlany napój, bez uprzedniego treningu na tym konkretnym scenariuszu. Korzystając z wiedzy asocjacyjnej, system identyfikuje plamę na stole, lokalizuje gąbkę jako przedmiot optymalny do absorpcji płynów, podnosi ją z uwzględnieniem orientacji przestrzennej i wykonuje ruchy wycierające aż do optycznego potwierdzenia zniknięcia plamy. Co więcej, w sytuacji gdy gąbka zostanie w trakcie ruchu wytrącona przez człowieka, model natychmiast rejestruje zmianę stanu środowiska i dokonuje rekonfiguracji planu bez konieczności resetowania programu.
Najbardziej zaawansowane architektury ucieleśnione odchodzą jednak od prostej dyskretyzacji tokenów motorycznych na rzecz hybrydowych modeli dyfuzyjnych, określanych jako Diffusion Policy. Podczas gdy warstwy transformerowe wyższego rzędu odpowiadają za rozumienie semantyczne i dekompozycję złożonego celu na etapy logiczne w reżimie kilku herców, moduł dyfuzyjny niższego rzędu generuje gładkie, ciągłe trajektorie prędkości i przyspieszeń z częstotliwością kilkuset herców. Pozwala to na wyeliminowanie szarpnięć i oscylacji mechanicznych, gwarantując płynny, biomimetyczny ruch kończyn przypominający motorykę żywego organizmu.
Generatywne symulatory fizyki i pokonywanie przepaści Sim-to-Real
Podstawowym wąskim gardłem w rozwoju sztucznej inteligencji ucieleśnionej jest deficyt danych fizycznych. Podczas gdy modele tekstowe trenowano na bilionach stron ogólnodostępnego internetu, fizyczne roboty nie mogą bezpiecznie i tanio eksplorować rzeczywistości metodą prób i błędów w tempie milionów powtórzeń. Uszkodzenia mechaniczne przekładni, zużycie łożysk oraz ryzyko kolizji z otoczeniem sprawiają, że zbieranie danych na fizycznych maszynach jest wolne i kosztowne. Rozwiązaniem stało się przeniesienie procesu uczenia do fotorealistycznych, zrównoleglonych symulatorów fizyki czasu rzeczywistego, takich jak NVIDIA Isaac Sim czy MuJoCo, uruchamianych na potężnych farmach procesorów graficznych.
W wirtualnym środowisku tysiące cyfrowych bliźniaków robotów uczy się manipulacji obiektami w tempie tysiąckrotnie przewyższającym upływ czasu rzeczywistego. Kluczem do przeniesienia wyuczonych umiejętności z symulacji do rzeczywistości, czyli pokonania osławionej przepaści Sim-to-Real, jest technika randomizacji domenowej Domain Randomization. W trakcie symulacji algorytm nieustannie i losowo modyfikuje parametry środowiska: współczynniki tarcia powierzchni, masy manipulowanych przedmiotów, opóźnienia w magistralach CAN serwonapędów, kąty padania światła, a nawet wprowadza sztuczne szumy na matrycach kamer i czujników proprioceptywnych. Dzięki temu sieć neuronowa uczy się strategii odpornych na nieidealność rzeczywistego świata, wykazując zerowy spadek precyzji po wdrożeniu do fizycznego robota.
Nowoczesne modele świata wprowadzają symulację na jeszcze wyższy poziom zaawansowania poprzez uczenie się dynamiki środowiska bezpośrednio z pikseli wideo bez konieczności ręcznego definiowania praw fizyki w silnikach graficznych. Modele takie jak Sora czy wyspecjalizowane robotyczne silniki predykcyjne uczą się intuicyjnej fizyki poprzez obserwację milionów godzin nagrań manipulacji ludzkiej. Robot potrafi przewidzieć zjawiska skrajnie trudne do analitycznego zamodelowania w tradycyjnych silnikach fizycznych, takie jak fałdowanie się tkanin, plastyczna deformacja ciasta czy zachowanie sypkich granulatów, co otwiera drogę do automatyzacji w branżach tekstylnej, spożywczej i chemicznej.
Czucie dotykowe i zmysł propriocepcji: Skóra elektroniczna i tactile sensing
Wzrok, choć fundamentalny dla lokalizacji obiektów w przestrzeni roboczej, okazuje się całkowicie niewystarczający w momencie bezpośredniego kontaktu mechanicznego chwytaka z manipulowanym detalem. Gdy palce robota zaciskają się na przedmiocie, kamery głowy czy nadgarstka ulegają zasłonięciu geometrycznemu. Bez zmysłu dotyku robot jest ślepy mechanicznie, nie będąc w stanie określić, czy chwytany przedmiot ze szkła ulegnie zmiażdżeniu, czy też wyślizgnie się pod wpływem siły grawitacji. Z tego względu nowa generacja robotów humanoidalnych integruje zaawansowane matryce czujników dotykowych nowej generacji, określane mianem skóry elektronicznej e-skin.
Współczesne czujniki dotykowe, takie jak sensory optotaktyczne GelSight czy elastyczne matryce piezorezystywne, przekształcają odkształcenie sprężystej membrany w obraz o wysokiej rozdzielczości. Mikroskopijna kamera umieszczona wewnątrz opuszka palca rejestruje ugięcie żelowej powłoki pod wpływem mikronierówności trzymanego obiektu, generując mapę nacisku z dokładnością do pojedynczych mikrometrów. Dane te są przetwarzane przez wyspecjalizowane sieci splotowe w pętli sprzężenia zwrotnego o częstotliwości jednego kiloherca, co pozwala robotowi na wykrywanie mikropoślizgów w czasie kilkunastu milisekund i natychmiastowe dynamiczne doregulowanie siły ścisku palców zanim przedmiot zacznie spadać.
Równie istotna jest fuzja danych proprioceptywnych z bezszczotkowych silników prądu stałego BLDC oraz bezramkowych silników z magnesami trwałymi zintegrowanych z przekładniami falowymi i planetarnymi. Precyzyjne pomiary prądu fazowego na mostkach inwerterów SiC pozwalają na bezczujnikowy pomiar momentu obrotowego na każdym stawie robota z precyzją wymaganą do realizacji sterowania impedancyjnego. Robot przestaje być sztywną, niebezpieczną dla człowieka maszyną, zyskując zdolność do podatnego, bezpiecznego współdziałania w bezpośrednim kontakcie fizycznym z pracownikami na linii produkcyjnej.
Przemysłowe wdrożenia: Od hal fabrycznych po logistykę magazynową
Wdrożenie robotów humanoidalnych i manipulatorów ucieleśnionych napędzanych modelami VLA przechodzi z fazy efektownych demonstracji wideo w laboratoriach do twardej rzeczywistości przemysłowej. Globalne koncerny motoryzacyjne, w tym BMW, Mercedes-Benz oraz Tesla, rozpoczęły pilotażowe programy wdrożeniowe autonomicznych platform dwunożnych w swoich wiodących zakładach montażowych. Roboty humanoidalne, charakteryzujące się gabarytami i zasięgiem ramion zbliżonym do ludzkiego pracownika, doskonale wpisują się w istniejącą architekturę fabryk zaprojektowanych pod kątem ergonomii człowieka, eliminując konieczność kosztownej rekonfiguracji hal.
Głównymi zadaniami powierzanymi robotom nowej generacji są procesy logistyki wewnętrznej, pobieranie elementów z niesortowanych pojemników bin-picking, precyzyjne wpinanie wiązek przewodów elektrycznych oraz inspekcja jakościowa powierzchni lakierniczych. W sektorze magazynowym i e-commerce roboty ucieleśnione rewolucjonizują operacje kompletacji zamówień kitting, gdzie zmienność asortymentu towarów, od miękkich ubrań w workach foliowych po ciężkie kartony i butelki z płynami, uniemożliwiała dotychczas zastosowanie sztywnych chwytaków podciśnieniowych. Model ucieleśniony samodzielnie decyduje o strategii chwytu, punkcie przyłożenia siły oraz optymalnym ułożeniu towaru w pojemniku transportowym.
Wreszcie w środowiskach niebezpiecznych dla zdrowia ludzkiego, takich jak zakłady przetwórstwa chemicznego, odlewnie metali czy strefy skażenia radiologicznego, autonomiczne humanoidy przejmują zadania konserwacji armatury przemysłowej, inspekcji zaworów wysokociśnieniowych oraz usuwania awarii technicznych. Zdolność do pokonywania schodów, drabin przemysłowych i ciasnych pomostów technologicznych w połączeniu z uniwersalną manipulacją narzędziami ręcznymi czyni z nich idealne narzędzie zabezpieczenia ciągłości operacyjnej strategicznej infrastruktury krytycznej.
Kinematyka odwrotna i sterowanie całym ciałem Whole-Body Control
Integracja wielkich modeli VLA z mechaniką dwunożnego robota humanoidalnego wymaga rozwiązania niezwykle złożonego problemu sterowania całym ciałem Whole-Body Control WBC. W przeciwieństwie do manipulatorów stacjonarnych przykręconych do fundamentu, robot humanoidalny jest układem o swobodnej podstawie floating base. Każdy ruch ramienia, uniesienie ciężkiego przedmiotu czy wyciągnięcie ręki do przodu generuje momenty sił oddziałujące na tułów i nogi robota, zagrażając natychmiastową utratą równowagi i upadkiem maszyny. Tradycyjne algorytmy sterowania punktem zerowego momentu ZMP, które z powodzeniem stosowano w konstrukcjach poprzedniej generacji, były zbyt sztywne i powolne, uniemożliwiając dynamiczną adaptację do nierównego podłoża i zewnętrznych zaburzeń.
Współczesne kontrolery WBC rozwiązują w czasie rzeczywistym, z częstotliwością jednego kiloherca, zadania hierarchicznej optymalizacji kwadratowej Quadratic Programming QP. Algorytm optymalizuje jednocześnie trajektorie wszystkich stawów robota, traktując utrzymanie stabilności środka masy Center of Mass CoM oraz ograniczenia tarcia w punktach kontaktu stóp z podłożem jako warunki nadrzędne. Dopiero w drugiej i trzeciej kolejności kontroler realizuje zadania manipulacyjne narzucone przez model VLA. Co więcej, wdrożenie uczenia przez wzmacnianie na poziomie całego ciała pozwala robotowi na wykorzystywanie całego otoczenia do podparcia: w sytuacji utraty równowagi maszyna może instynktownie oprzeć się dłonią o pobliską ścianę lub stół, amortyzując zaburzenie dokładnie tak, jak robi to człowiek.
Cyfrowy klon rzeczywistości: 3D Gaussian Splatting i syntetyczna teleoperacja
Równolegle z rozwojem modeli VLA nastąpił gigantyczny skok w technologiach rekonstrukcji i digitalizacji środowisk fizycznych. Klasyczne siatki trójwymiarowe oraz chmury punktów były zbyt uproszczone, by oddać subtelne niuanse optyczne i fakturowe rzeczywistych stanowisk pracy. Wdrożenie metody 3D Gaussian Splatting 3DGS oraz neuronowych pól radiancji NeRF umożliwiło tworzenie fotorealistycznych cyfrowych klonów całych hal fabrycznych i laboratoriów na podstawie zaledwie kilkuminutowego nagrania wideo wykonanego smartfonem lub kamerą robota.
W tak zrekonstruowanym wirtualnym świecie inżynierowie mogą generować miliony syntetycznych demonstracji manipulacyjnych przy użyciu interfejsów wirtualnej rzeczywistości VR i egzoszkieletów hapticznych. Operator ludzki wykonuje zadanie w goglach VR, a model generatywny uczy się na bazie jego ruchów, automatycznie multiplikując trajektorię na tysiące wariantów ze zmienionymi kątami podejścia, przesuniętymi detalami i zróżnicowanymi warunkami cienia. Ta technologia syntetycznej teleoperacji pozwala na skokowe powiększenie wolumenu danych treningowych dla modeli ucieleśnionych o trzy rzędy wielkości, drastycznie skracając czas potrzebny na wdrożenie nowego robota do seryjnej pracy na linii produkcyjnej.
Bezpieczeństwo funkcjonalne i certyfikacja autonomicznych humanoidów
Wprowadzenie robotów napędzanych stochastycznymi modelami sztucznej inteligencji do bezpośredniego sąsiedztwa ludzi na halach produkcyjnych rodzi bezprecedensowe wyzwania w obszarze bezpieczeństwa funkcjonalnego. Normy przemysłowe, takie jak ISO 10218 oraz ISO 13849, wymagają deterministycznej gwarancji, że maszyna nie przekroczy dopuszczalnych limitów siły, prędkości i zasięgu, które mogłyby doprowadzić do uszczerbku na zdrowiu operatora ludzkiego. Tymczasem głębokie sieci neuronowe ze swej natury nie oferują stuprocentowej pewności matematycznej braku błędów generatywnych.
Rozwiązaniem tego dylematu jest architektura dwuwarstwowa, w której warstwa sztucznej inteligencji wysokiego rzędu jest całkowicie odseparowana od sprzętowej warstwy bezpieczeństwa Safety Governor. Niezależny, certyfikowany kontroler bezpieczeństwa pracujący na redundantnych mikrokontrolerach o poziomie nienaruszalności SIL-3 nieustannie monitoruje trajektorie generowane przez model VLA za pomocą czujników LiDAR, radarów fal milimetrowych oraz czujników momentu obrotowego. W sytuacji wykrycia zbliżenia człowieka lub trajektorii naruszającej bezpieczną strefę roboczą, kontroler bezpieczeństwa w czasie ułamka milisekundy przejmuje nadrzędne sterowanie, bezpiecznie wyhamowując napędy lub przełączając je w tryb pasywnej podatności grawitacyjnej.
Wyzwania obliczeniowe na krawędzi sieci: Peryferyjne chipy NPU i zasilanie
Radykalna autonomia robota ucieleśnionego stawia skrajne wymagania przed pokładową infrastrukturą obliczeniową. W przeciwieństwie do systemów chmurowych, robot operujący w dynamicznym środowisku nie może polegać na bezprzewodowym przesyłaniu strumieni wideo do odległych centrów przetwarzania danych ze względu na zmienne opóźnienia sieciowe oraz ryzyko utraty łączności w ekranowanych halach przemysłowych. Cały stos modeli VLA, fuzji sensorów dotykowych oraz generowania trajektorii musi być wykonywany lokalnie na pokładzie maszyny w czasie rzeczywistym.
Wymusza to integrację energooszczędnych akceleratorów neuronowych NPU i procesorów SoC o wysokiej wydajności energetycznej przekraczającej sto bilionów operacji na sekundę TOPS przy poborze mocy nieprzekraczającym kilkudziesięciu watów. Inżynierowie stosują zaawansowane techniki destylacji wiedzy oraz kwantyzacji wag do formatów INT8 i FP4, co pozwala na upakowanie modeli o objętości kilkunastu miliardów parametrów w pamięci pokładowej robota. Równolegle rozwój chemii bateryjnej, w szczególności ogniw półprzewodnikowych solid-state o gęstości energii przekraczającej czterysta watogodzin na kilogram, pozwala na wydłużenie czasu pracy autonomicznego humanoida do pełnej ośmiogodzinnej zmiany roboczej na jednym ładowaniu.
Geopolityka automatyzacji i nowa era pracy maszynowej
W ujęciu makroekonomicznym i demograficznym komercjalizacja modeli ucieleśnionych i robotyki humanoidalnej stanowi jedyną realistyczną odpowiedź na bezprecedensowy kryzys starzenia się społeczeństw w krajach rozwiniętych. W państwach takich jak Japonia, Korea Południowa, Niemcy czy Polska, chroniczny deficyt rąk do pracy w przemyśle wytwórczym, budownictwie, logistyce i opiece zdrowotnej zagraża utrzymaniu potencjału gospodarczego i stabilności systemów emerytalnych. Roboty ucieleśnione, zdolne do szybkiego przyswajania nowych zadań bez konieczności kosztownego programowania, stanowią technologiczny lewar pozwalający na utrzymanie bazy przemysłowej na rodzimym terytorium.
Równocześnie kontrola nad łańcuchami dostaw komponentów robotycznych staje się nowym filarem rywalizacji mocarstwowej. Produkcja precyzyjnych przekładni falowych harmonicznych, silników bezramkowych o wysokiej gęstości momentu obrotowego, sensorów dotykowych oraz wyspecjalizowanych chipów VLA koncentruje się w wąskiej grupie państw rozwiniętych. Dominacja w sektorze oprogramowania ucieleśnionego oraz platform sprzętowych zadecyduje o tym, które gospodarki będą przewodzić czwartej rewolucji przemysłowej, przedefiniowując pojęcie produktywności pracy i otwierając nowy rozdział w relacjach człowieka z autonomiczną materią maszynową.
W ten sposób konwergencja multimodalnych modeli VLA, zaawansowanych kontrolerów kinematycznych oraz rygorystycznych barier bezpieczeństwa otwiera przed ludzką cywilizacją erę prawdziwie użytecznej, współpracującej robotyki ucieleśnionej, która przedefiniuje relacje człowieka z pracą fizyczną na nadchodzące dziesięciolecia.
Inżynieria napędów Quasi-Direct Drive i biomimetyka chwytaków
Równolegle z rewolucją algorytmiczną fundamentalną metamorfozę przeszła inżynieria wykonawcza robotów ucieleśnionych. Tradycyjne manipulatory przemysłowe wykorzystywały przekładnie o bardzo wysokich przełożeniach, często przekraczających sto do jednego, co zapewniało potężny moment obrotowy kosztem ogromnej bezwładności odbitej i podatności na uszkodzenia udarowe. Współczesne roboty humanoidalne budowane są w oparciu o napędy o bezpośrednim sprzężeniu Quasi-Direct Drive QDD, wykorzystujące specjalnie zaprojektowane silniki o dużej średnicy wirnika i niskich przełożeniach przekładni planetarnych rzędu sześć do jednego.
Napędy QDD charakteryzują się minimalną masą, niezwykle wysoką przezroczystością mechaniczną oraz zdolnością do pracy w trybie sprężystości wirtualnej bez konieczności stosowania ciężkich czujników tensometrycznych. Równie imponujący postęp dokonał się w budowie chwytaków wielopalcowych, gdzie napędy cięgnowe oparte na linkach z włókien polietylenowych o ultra-wysokiej masie cząsteczkowej Dyneema zastąpiły sztywne cięgna stalowe. Pozwala to na umieszczenie ciężkich silników w przedramieniu robota i zachowanie smukłości samej dłoni, która może swobodnie manipulować drobnymi śrubami, przewodami elektrycznymi czy delikatnymi próbkami laboratoryjnymi z precyzją porównywalną z ludzką ręką.
Ucieleśnienie sztucznej inteligencji w biomechanicznej formie to nie tylko zwieńczenie dziesięcioleci badań nad robotyką, lecz narodziny nowej gałęzi przemysłu, która w ciągu najbliższej dekady trwale przekształci globalny krajobraz technologiczny, produkcyjny i społeczny.
Ostatecznym triumfem tej rewolucji będzie moment, w którym roboty ucieleśnione staną się w pełni samowystarczalnymi agentami kognitywnymi zdolnymi nie tylko do wykonywania rutynowych prac montażowych, lecz do samodzielnego diagnozowania problemów technicznych, prowadzenia prac naprawczych w infrastrukturze krytycznej oraz harmonijnego współdziałania z człowiekiem na każdym etapie procesu technologicznego.
Wkroczenie robotów ucieleśnionych na scenę cywilizacyjną zamyka epokę maszyn pasywnych, otwierając horyzont, w którym sztuczna inteligencja zyskuje fizyczne ciało i zdolność do przekształcania materii na bezprecedensową skalę.
Ten przełom wyznaczy standardy inżynieryjne na całe nadchodzące stulecie nowoczesnego przemysłu i zaawansowanych badań kognitywnych.
Czytaj również w dziale Sztuczna Inteligencja

Architektury Reasoning i Test-Time Compute w generatywnej sztucznej inteligencji: Jak przeszukiwanie drzewa myśli MCTS i procesowe modele nagrody PRM przełamują prawa skalowania Chinchilla

Modele Foundation w robotyce humanoidalnej i uczenie ze sprzężeniem VLA: Jak architektury Vision-Language-Action oraz policyjne sieci dyfuzyjne przełamują paradoks Moraveca

Komentarze czytelników
3Dołącz do dyskusji pod artykułem
Zaloguj się, aby dodać komentarz i podzielić się swoją opinią na temat tego artykułu.