
Wielkogabarytowe autonomiczne okręty podwodne XLUUV i wojna w głębinach: Jak bezzałogowce Orca, Ghost Shark i Manta Ray redefiniują ochronę infrastruktury krytycznej i blokadę morską cieśnin
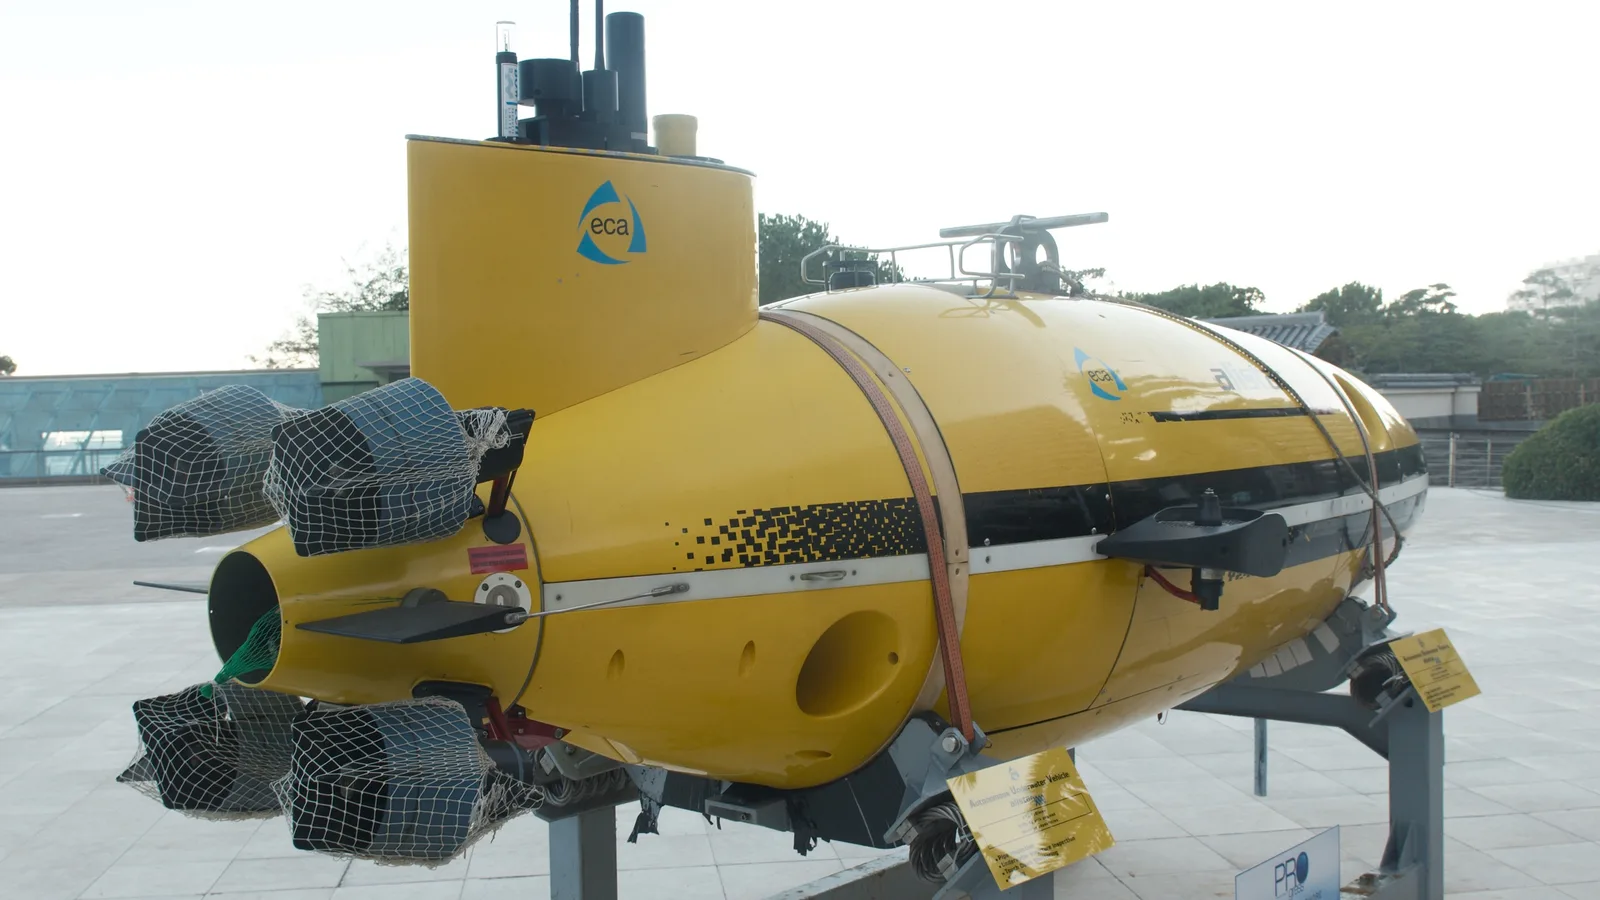
Głębinowa rewolucja: Koniec monopolu załogowych okrętów podwodnych
Wojna podwodna od czasów pierwszej bitwy o Atlantyk opierała się na niezmiennym dogmacie: okręt podwodny to potężna, niezwykle kosztowna machina wojenna, w której bezpieczeństwo i przeżycie załogi determinują każdy aspekt konstrukcyjny. Konieczność zapewnienia systemów podtrzymywania życia, filtracji powietrza, odsalania wody, przestrzeni mieszkalnej oraz wyciszenia wszelkich mechanizmów generujących dźwięki słyszalne dla wrogich stacji hydroakustycznych windowała koszt nowoczesnych okrętów uderzeniowych z napędem jądrowym do astronomicznych kwot rzędu czterech miliardów dolarów za pojedynczą jednostkę klasy Virginia czy Astute.
Tak gigantyczny koszt jednostkowy oraz wieloletnie cykle produkcyjne w stoczniach doprowadziły do strukturalnego kryzysu liczebności flot podwodnych państw zachodnich. W sytuacji narastających napięć geopolitycznych w rejonie Indo-Pacyfiku, wokół Cieśniny Tajwańskiej, Morza Południowochińskiego oraz na północnej flance NATO w rejonie GIUK (Grenlandia, Islandia, Zjednoczone Królestwo), marynarki wojenne stanęły w obliczu dramatycznego niedoboru jednostek zdolnych do jednoczesnego patrolowania tysięcy mil kwadratowych akwenów morskich. Odpowiedzią na tę asymetrię stała się koncepcja bezzałogowych platform podwodnych klasy XLUUV (Extra Large Unmanned Undersea Vehicles).
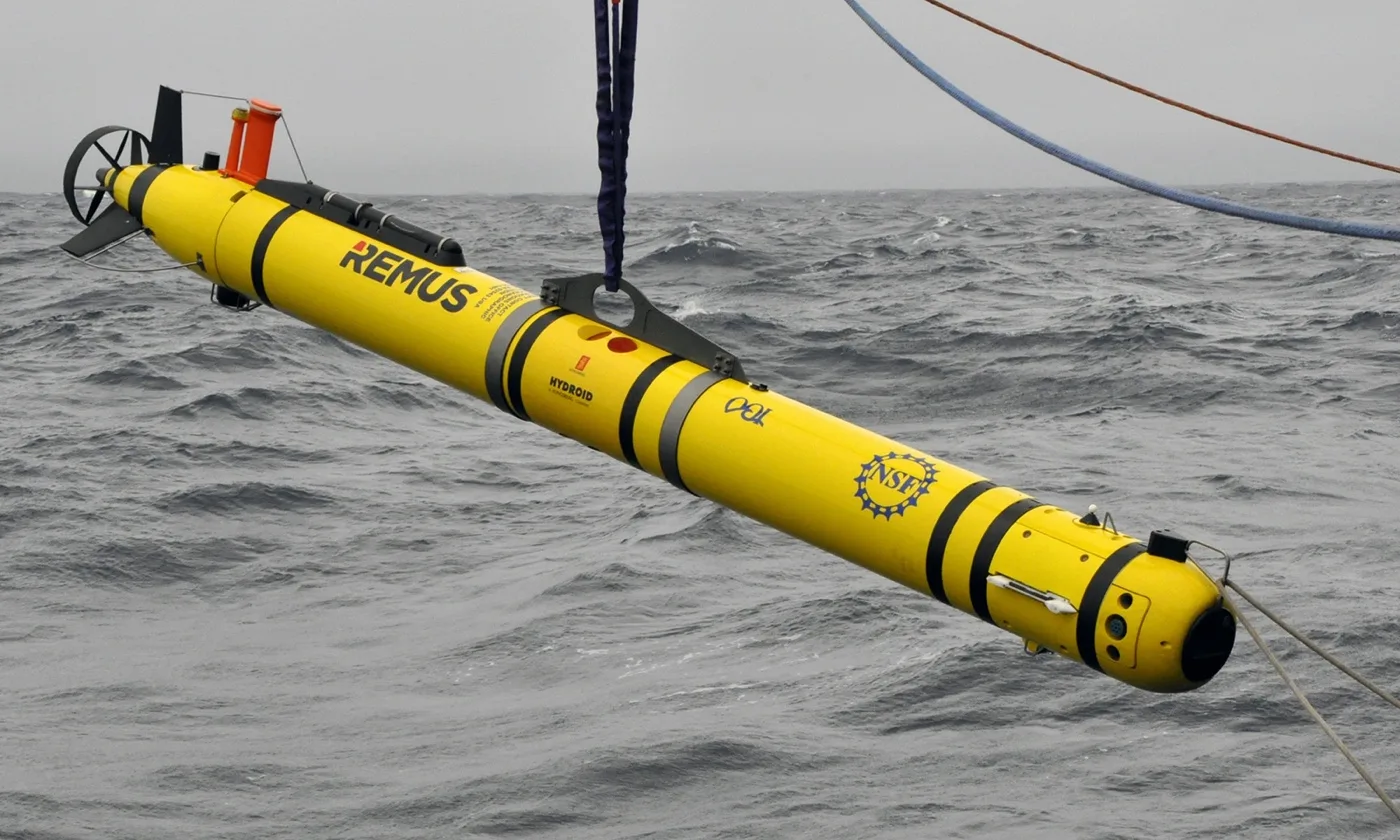
Pojazdy XLUUV, mierzące od kilkunastu do ponad dwudziestu пяти metrów długości i osiągające wyporność od pięćdziesięciu do ponad stu ton, całkowicie odrzucają balast obecności człowieka na pokładzie. Brak konieczności instalowania kabin ciśnieniowych dla załogi pozwala na zagospodarowanie niemal całej objętości kadłuba na baterie o wysokiej gęstości energii, paliwa do napędów AIP (Air-Independent Propulsion) oraz modułowe komory ładunkowe mieszczące sensory, torpedy lub miny morskie. W efekcie za ułamek ceny klasycznego okrętu podwodnego siły zbrojne zyskują platformę zdolną do nieprzerwanego, autonomicznego przebywania w zanurzeniu przez wiele miesięcy bez konieczności powrotu do portu macierzystego.
Ta bezzałogowa rewolucja oznacza również radykalną zmianę w filozofii podejmowania ryzyka operacyjnego. Podczas gdy dowództwo marynarki wojennej rzadko decyduje się na wysłanie załogowego okrętu podwodnego o wartości kilku miliardów dolarów na silnie zaminowane, płytkie wody przybrzeżne przeciwnika z obawy przed katastrofą humanitarną i prestiżową, bezzałogowiec XLUUV jest platformą kalkulowalną pod względem strat. Możliwość podjęcia agresywnych działań rozpoznawczych bezpośrednio u wejścia do wrogich baz morskich bez narażania życia marynarzy otwiera zupełnie nowy wymiar planowania taktycznego.
Globalne programy XLUUV: Orca, Ghost Shark i Manta Ray
Liderem w wyścigu zbrojeń bezzałogowej floty podwodnej pozostają Stany Zjednoczone, które w ramach programu Orca XLUUV, rozwijanego przez koncern Boeing we współpracy z Huntington Ingalls Industries, wdrożyły do testów operacyjnych platformę o modułowej architekturze bazującą na doświadczeniach prototypu Echo Voyager. Orca dysponuje wymiennymi sekcjami kadłuba o długości ponad dziesięciu metrów, które mogą być konfigurowane pod kątem konkretnych zadań taktycznych: od montażu pasywnych macierzy sonarowych dużej apertury, przez zasobniki walki radioelektronicznej, aż po moduły zrzutu inteligentnych min morskich Quickstrike.
Niezwykle dynamiczne postępy notuje również Australia, realizująca we współpracy z firmą Anduril Industries program Ghost Shark. Zaprojektowany z myślą o specyfice teatru indo-pacyficznego, Ghost Shark stawia na bezprecedensową modułowość, niskie koszty jednostkowe i masową skalowalność produkcyjną. Australijskie podejście zakłada, że w przypadku konfliktu o wysokiej intensywności kluczem do sukcesu nie jest posiadanie kilku nieskazitelnych technologicznie, lecz nieodnawialnych jednostek, ale zdolność do natychmiastowego nasycenia przestrzeni morskiej dziesiątkami zautonomizowanych robotów podwodnych realizujących skoordynowane uderzenia wilczego stada (Wolfpack).
Z kolei agencja DARPA podjęła najbardziej radykalną próbę przedefiniowania hydrodynamiki podwodnej w ramach programu Manta Ray, realizowanego przez Northrop Grumman. Konstrukcja ta czerpie inspirację z biomimetyki, przypominając sylwetką gigantyczną płaszczkę oceaniczną. Manta Ray wykorzystuje zjawisko szybowania podwodnego (Underwater Gliding), zmieniając własną pływalność za pomocą miniaturowych zbiorników balastowych w celu płynnego przemieszczania się w słupie wody przy minimalnym zużyciu energii elektrycznej. Co więcej, pojazd ten posiada zdolność do osiadania na dnie morskim i przechodzenia w stan hibernacji, w którym czeka w całkowitej ciszy akustycznej przez wiele miesięcy, aktywując sensory dopiero w chwili wykrycia zbliżającego się wrogiego ugrupowania okrętowego.
Fizyka nawigacji podwodnej i przełamywanie bariery komunikacyjnej
Najtrudniejszym wyzwaniem inżynieryjnym w konstrukcji autonomicznych okrętów podwodnych jest środowisko fizyczne oceanu. Woda morska, będąca roztworem elektrolitów o wysokim przewodnictwie, stanowi niemal nieprzepuszczalną barierę dla fal elektromagnetycznych wysokiej częstotliwości. Fale radiowe, sygnały satelitarne GPS oraz łączność mikrofalowa ulegają całkowitemu wytłumieniu na głębokości zaledwie kilku centymetrów pod lustrem wody. Oznacza to, że pojazd podwodny po zanurzeniu zostaje całkowicie odcięty od globalnej sieci nawigacji satelitarnej oraz od bieżącej kontroli ze strony człowieka w pętli decyzyjnej.
W celu utrzymania precyzyjnej orientacji przestrzennej przez tysiące mil morskich bez wynurzania masztów antenowych, okręty XLUUV wykorzystują zaawansowane systemy nawigacji inercyjnej (INS) oparte na żyroskopach światłowodowych (Fiber Optic Gyroscopes, FOG) oraz rezonatorach pierścieniowych z falami sprężystymi. Aby skompensować nieuchronny dryf matematyczny sensorów inercyjnych, komputery pokładowe integrują odometrię dopplerowską (Doppler Velocity Log, DVL), która mierzy prędkość pojazdu względem dna morskiego za pomocą fal akustycznych o wysokiej częstotliwości.
Prawdziwym przełomem technologicznym jest wdrożenie nawigacji korelacyjno-batymetrycznej (Terrain-Relative Navigation, TRN) oraz grawimetrycznej. Okręt podwodny wyposażony w wielowiązkowy echosondę skanuje profil dna morskiego w czasie rzeczywistym i porównuje uzyskane mapy głębokościowe z cyfrową bazą batymetrii wgraną do pamięci masowej przed misją. Działa to dokładnie tak samo jak algorytmy porównywania rzeźby terenu w pociskach manewrujących, gwarantując dokładność pozycjonowania na poziomie pojedynczych metrów nawet po miesiącu skrytego pływania w strefie całkowitej ciszy radiowej.
Nowa architektura napędowa: Baterie litowe, ogniwa paliwowe i cykle AIP
Długotrwałość misji podwodnej bezzałogowca zależy w stu procentach od gęstości energii zainstalowanego źródła zasilania. Tradycyjne akumulatory kwasowo-ołowiowe, stosowane w okrętach podwodnych od czasów drugiej wojny światowej, charakteryzują się zbyt niską gęstością energii i koniecznością częstego ładowania za pomocą chrap i silników spalinowych, co demaskuje pozycję jednostki na powierzchni morza.
Współczesne konstrukcje XLUUV stawiają na zaawansowane chemicznie pakiety baterii litowo-żelazowo-fosforanowych (LFP) oraz ogniwa ze stałym elektrolitem (Solid-State), które oferują wyjątkową stabilność termiczną i brak ryzyka ucieczki termicznej (Thermal Runaway) w zamkniętym kadłubie. W celu zwielokrotnienia zasięgu operacyjnego do tysięcy mil, konstruktorzy integrują systemy napędu niezależnego od powietrza (AIP), w tym ogniwa paliwowe z membraną do wymiany protonów (PEMFC) zasilane czystym wodorem sprężonym w zbiornikach z kompozytów węglowych lub przechowywanym w postaci wodorków metali oraz ciekłym tlenem.
Alternatywnym rozwiązaniem są kompaktowe silniki z zamkniętym obiegiem Stirlinga lub turbiny pracujące w cyklu Rankine'a zasilane biopaliwami syntetycznymi. Zaawansowane zarządzanie poborem mocy pozwala okrętowi XLUUV na poruszanie się z prędkością patrolową rzędu trzech do czterech węzłów, przy której opory hydrodynamiczne są minimalne, a silnik synchroniczny z magnesami trwałymi (PMSM) pracujący z bezpośrednim napędem śruby pędnikowej typu propulsor pump-jet emituje hałas poniżej poziomu naturalnego tła akustycznego oceanu.
Ochrona i sabotaż podmorskiej infrastruktury krytycznej
Współczesna globalna gospodarka opiera się na niewidzialnej infrastrukturze spoczywającej na dnie oceanów. Ponad dziewięćdziesiąt osiem procent międzykontynentalnego ruchu internetowego, danych finansowych, operacji bankowych i łączności strategicznej przepływa przez gęstą sieć podmorskich kabli światłowodowych. Równolegle na dnie mórz europejskich leżą tysiące kilometrów rurociągów naftowych i gazowych oraz podmorskich kabli elektroenergetycznych łączących morskie farmy wiatrowe z lądem.
Wydarzenia na Morzu Bałtyckim, w tym zniszczenie gazociągów Nord Stream oraz uszkodzenia podmorskich kabli telekomunikacyjnych przez podejrzane statki handlowe ciągnące kotwice, obnażyły bezradność klasycznych sił morskich w monitorowaniu dna oceanicznego w czasie pokoju i kryzysu hybrydowego. Załogowe okręty podwodne są zbyt cenne i zbyt nieliczne, aby pełnić rolę podwodnych strażników infrastruktury na przestrzeni tysięcy kilometrów kwadratowych szelfu kontynentalnego.
Wielkogabarytowe drony podwodne XLUUV stanowią idealne narzędzie do realizacji zadań ochrony infrastruktury krytycznej (Critical Undersea Infrastructure Protection). Wyposażone w sonary skanowania bocznego o wysokiej rozdzielczości interferometrycznej (SAS) oraz magnetometry półprzewodnikowe, bezzałogowce mogą nieustannie patrolować wyznaczone korytarze kablowe, wykrywając obce obiekty, ładunki wybuchowe lub podwodne aparaty szpiegowskie instalowane przez wrogie służby specjalne. Jednocześnie ta sama technologia w rękach agresora staje się doskonałym narzędziem skrytego sabotażu, zdolnym do precyzyjnego przecięcia kluczowych arterii komunikacyjnych na głębokościach niedostępnych dla tradycyjnych płetwonurków bojowych.
Zadania bojowe: Blokada cieśnin, minowanie i polowanie na okręty podwodne
W scenariuszu konfliktu zbrojnego o wysokiej intensywności, na przykład wokół Cieśniny Malakka, Cieśniny Tajwańskiej czy Cieśnin Duńskich, pojazdy XLUUV przekształcają się w śmiercionośną broń blokadową. Tradycyjna doktryna morska zakładała, że zablokowanie wąskiego przejścia morskiego wymaga zaangażowania lotniskowcowej grupy uderzeniowej, załogowych okrętów podwodnych oraz stawiaczy min, co narażało te siły na skoncentrowany ogień baterii rakiet przeciwokrętowych bazowania brzegowego.
Okręt XLUUV może wpłynąć w strefę antydostępową przeciwnika (A2/AD) na wiele tygodni przed wybuchem otwartych działań wojennych. Wykorzystując modułowe komory minowe, pojedyncza platforma może bezgłośnie rozmieścić dziesiątki inteligentnych min dennych wyposażonych w cyfrowe sensory akustyczno-magnetyczno-ciśnieniowe, które ignorują komercyjne statki rybackie, a detonują się wyłącznie pod kadłubami konkretnych klas wrogich fregat lub okrętów desantowych. Zaminowanie cieśniny przez bezzałogowca odbywa się bez jakichkolwiek widocznych oznak na powierzchni morza, co zapewnia całkowite zaskoczenie strategiczne.
Równie istotnym zadaniem staje się zwalczanie okrętów podwodnych (Anti-Submarine Warfare, ASW). Zespoły bezzałogowców XLUUV, wyposażone w rozwijane anteny sonarowe o zmiennej głębokości (Towed Array Sonar), mogą tworzyć ruchome bariery akustyczne na szlakach przejścia wrogich strategicznych okrętów podwodnych z pociskami balistycznymi (SSBN). Wykrycie wrogiego okrętu przez pasywny sonar drona nie wymaga natychmiastowego otwarcia ognia; dron może podjąć skryte śledzenie jednostki, a w wyznaczonym momencie wyemitować zakodowany sygnał akustyczny do własnych samolotów patrolowych P-8 Poseidon lub odpalić lekką torpedę samonaprowadzającą.
Sztuczna inteligencja na krawędzi i etyka podwodnej autonomii
Brak ciągłej łączności radiowej z dowództwem sprawia, że okręty podwodne XLUUV muszą posiadać bezprecedensowy poziom autonomii kognitywnej. Cały proces analizy napływających sygnałów hydroakustycznych, klasyfikacji sygnatur dźwiękowych śrub napędowych, unikania kolizji z górami podwodnymi i sieciami rybackimi oraz podejmowania decyzji o zmianie trasy patrolu musi być realizowany bezpośrednio przez pokładowe algorytmy sztucznej inteligencji uruchamiane na energooszczędnych akceleratorach neuronowych.
Wprowadzenie pełnej autonomii rodzi fundamentalne pytania natury prawnej i etycznej w kontekście międzynarodowego prawa konfliktów zbrojnych. O ile w przypadku bezzałogowych statków powietrznych człowiek zazwyczaj zachowuje kontrolę nad decyzją o użyciu uzbrojenia za pośrednictwem łącza satelitarnego, o tyle w głębinach oceanu podtrzymanie takiego łącza w czasie rzeczywistym jest technicznie niemożliwe. Z tego powodu doktryny morskie państw demokratycznych wprowadzają ścisłe protokoły operacyjne: okręt XLUUV może w sposób w pełni autonomiczny prowadzić misje rozpoznawcze, patrolowe i rozstawiać sensory pasywne, jednakże użycie broni kinetycznej (torped lub pocisków) może nastąpić wyłącznie po uprzednim otrzymaniu autoryzowanego rozkazu wyemitowanego przez sieć akustyczną lub po wynurzeniu masztu łączności satelitarnej.
Inżynieria kadłubów kompozytowych i hydrostatyka ekstremalnych głębokości
Zdolność bezzałogowego okrętu podwodnego do operowania na głębokościach przekraczających standardowe limity załogowych okrętów podwodnych (często sięgających od tysiąca do nawet trzech tysięcy metrów) wymaga całkowicie nowego podejścia do inżynierii materiałowej. Na głębokości trzech kilometrów ciśnienie hydrostatyczne wywierane przez słup wody przekracza trzysta atmosfer, co odpowiada sile nacisku trzystu kilogramów na każdy centymetr kwadratowy powierzchni kadłuba. Tradycyjna stal o wysokiej granicy plastyczności HY-80 lub HY-100, stosowana w klasycznych okrętach wojennych, staje się w takich warunkach zbyt ciężka, powodując utratę dodatniej pływalności rezerwowej.
Konstruktorzy nowoczesnych pojazdów XLUUV sięgają po zaawansowane kompozyty z włókna węglowego wzmacniane żywicami epoksydowymi o wysokiej gęstości usieciowania, łączone z tytanowymi wręgami usztywniającymi wykonanymi ze stopu Ti-6Al-4V. Kadłub ciśnieniowy formowany jest w precyzyjnych autoklawach przemysłowych jako monolityczna struktura bez szwów spawalniczych, co eliminuje koncentratory naprężeń i drastycznie redukuje ryzyko mikropęknięć zmęczeniowych pod wpływem cyklicznych zmian ciśnienia podczas zanurzania i wynurzania. Dodatkowo w przestrzeniach nieciśnieniowych stosuje się pianki syntaktyczne wypełnione mikroskopijnymi pustymi kulkami szklanymi zatopionymi w matrycy polimerowej, co zapewnia wymaganą wyporność bez absorpcji wody morskiej.
Zastosowanie materiałów niemetalicznych przynosi kolosalną korzyść taktyczną: całkowicie eliminuje sygnaturę magnetyczną jednostki. Klasyczny okręt podwodny wykonany ze stali jest bezustannie narażony na wykrycie przez detektory anomalii magnetycznych (Magnetic Anomaly Detectors, MAD) zainstalowane na pokładach samolotów patrolowych i śmigłowców ZOP. Bezzałogowiec o kadłubie kompozytowym staje się magnetycznie niewidzialny dla sensorów lotniczych, co pozwala mu na bezpieczne przemieszczanie się na płytkich wodach szelfowych w bezpośrednim sąsiedztwie wrogich baz morskich.
Podwodne sieci akustyczne JANUS i boje komunikacyjne
Mimo że całkowita cisza radiowa jest warunkiem przetrwania w zanurzeniu, współczesne operacje wielodomenowe wymagają okresowej synchronizacji działań bezzałogowców z siłami sojuszniczymi. W celu przełamania bariery informacyjnej państwa sojuszu północnoatlantyckiego wdrożyły zunifikowany standard cyfrowej łączności podwodnej JANUS (NATO STANAG 4748). Protokół JANUS działa w paśmie akustycznym od dziewięciu do czternastu kiloherców, umożliwiając przesyłanie krótkich pakietów danych taktycznych pomiędzy okrętami podwodnymi, czujnikami dennymi i dronami XLUUV na dystansach do kilkunastu mil morskich.
W sytuacjach wymagających przesłania bogatych danych rozpoznawczych, takich jak zdjęcia optoelektroniczne o wysokiej rozdzielczości czy surowe zapisy sonarowe, pojazdy XLUUV wykorzystują holowane boje komunikacyjne (Tethered Optical Buoys) lub miniaturowe boje jednorazowe wyrzucane z pokładu. Boja połączona z kadłubem ultracienkim kablem światłowodowym unosi się ku powierzchni morza, wystawiając miniaturową antenę satelitarną na ułamek sekundy ponad grzbiety fal. W tak krótkim oknie czasowym nadajnik wysyła skompresowany pakiet danych za pośrednictwem wojskowych konstelacji satelitarnych, po czym boja ulega automatycznemu zatopieniu lub wciągnięciu z powrotem do gniazda na kadłubie.
Równolegle rozwijana jest koncepcja podwodnych stacji dokujących instalowanych na stałe na dnie morskim. Bezzałogowiec XLUUV może w sposób autonomiczny zadokować do podwodnego węzła energetyczno-światłowodowego, naładować własne baterie za pośrednictwem bezstykowego złącza indukcyjnego i przesłać zebrane dane wywiadowcze przez podmorski kabel bezpośrednio do centrum operacji morskich na lądzie, nie zdradzając swojej obecności na powierzchni oceanu przez cały czas trwania wielomiesięcznej misji.
Chińska strategia podwodnego Wielkiego Muru i bezzałogowce HSU-001
Na globalnej mapie rywalizacji w głębinach oceanicznych kluczowym graczem staje się Chińska Republika Ludowa. Marynarka Wojenna Chińskiej Armii Ludowo-Wyzwoleńczej (PLAN) od lat realizuje strategiczny projekt określany jako Podwodny Wielki Mur (Underwater Great Wall). Jest to rozległa sieć hydrofonów dennych, aktywnych emiterów sonarowych oraz automatycznych stacji pomiarowych rozmieszczonych na dnie Morza Południowochińskiego oraz wzdłuż tak zwanego Pierwszego Łańcucha Wysp.
Integralnym elementem tej strategii stały się chińskie wielkogabarytowe drony podwodne, na czele z publicznie zaprezentowaną jednostką HSU-001. Chińskie bezzałogowce optymalizowane są pod kątem operowania na płytkich, silnie zurbanizowanych i zatłoczonych wodach cieśnin, gdzie silne prądy pływowe i zmienne gradienty termokliny utrudniają działanie klasycznych sonarów. Zadaniem chińskich XLUUV jest tworzenie barier rozpoznawczych uniemożliwiających amerykańskim i sojuszniczym okrętom podwodnym skryte wejście w rejon basenu Morza Południowochińskiego, z którego operują chińskie atomowe okręty z pociskami balistycznymi typu 094.
Zderzenie tych dwóch potężnych koncepcji strategicznych sprawia, że przestrzenie podwodne Indo-Pacyfiku przekształcają się w najgęściej nasycony robotami teatr działań wojennych na świecie. Niewidzialna konfrontacja algorytmów autonomicznych, sonarów syntetycznych i podwodnych min inteligentnych zadecyduje o tym, kto zachowa kontrolę nad kluczowymi szlakami żeglugowymi globu w przypadku wybuchu konfliktu o hegemonię w XXI wieku.
Logistyka kontenerowa i ukryte wdrażanie platform XLUUV
Jednym z najbardziej rewolucyjnych aspektów nowoczesnych autonomicznych okrętów podwodnych klasy XLUUV jest ich uniezależnienie od tradycyjnej, łatwo identyfikowalnej infrastruktury baz morskich. Tradycyjny okręt podwodny o napędzie jądrowym wymaga dedykowanych pirsów, nabrzeży zasilania awaryjnego, instalacji dekontaminacyjnych oraz rygorystycznych stref ochrony wojskowej, co sprawia, że każdy ruch jednostki jest natychmiast rejestrowany przez komercyjne i wojskowe konstelacje satelitarne rozpoznania optycznego i radarowego SAR przeciwnika.
Konstrukcja nowoczesnych pojazdów bezzałogowych, takich jak Ghost Shark czy platformy rozwijane w Europie, zakłada pełną kompatybilność z globalnym standardem logistyki intermodalnej. Okręt podwodny w stanie złożonym wraz z modułem transportowo-startowym mieści się w gabarytach standardowego czterdziestostopowego kontenera morskiego ISO. Pozwala to na przewożenie bezzałogowców zwykłymi pociągami towarowymi, cywilnymi naczepami samochodowymi lub na pokładach komercyjnych kontenerowców bez wzbudzania jakichkolwiek podejrzeń obcych wywiadów.
Wdrożenie pojazdu do operacji może nastąpić z dowolnego rampy portowej, barki technologicznej lub wręcz z nieprzygotowanego brzegu za pomocą mobilnego dźwigu samochodowego. Po zwodowaniu platforma natychmiast zanurza się w toni morskiej i rozpoczyna wielotysięcznomilowy rejs ku wyznaczonemu rejonowi misji. Taka elastyczność logistyczna całkowicie paraliżuje tradycyjne systemy wczesnego ostrzegania przeciwnika, uniemożliwiając przewidzenie kierunku i czasu pojawienia się bezzałogowych sił uderzeniowych w newralgicznych punktach zapalnych globu.
Podsumowanie: Nowa era morskiego odstraszania strategicznego
Rozwój wielkogabarytowych autonomicznych okrętów podwodnych klasy XLUUV oznacza nieuchronny koniec ery, w której potęga morska mierzona była wyłącznie liczbą wypornościowych ton i wielkością załóg na pokładach. Zautonomizowane, ciche i niezmordowane platformy bezzałogowe stają się asymetrycznym wyrównywaczem szans na morzach i oceanach całego globu.
W nadchodzących dziesięcioleciach to właśnie niewidzialna armia robotów operujących w strefie wiecznego mroku decydować będzie o bezpieczeństwie globalnych sieci komunikacyjnych, nienaruszalności granic morskich oraz równowadze strategicznej pomiędzy mocarstwami. Zdolność do projektowania, budowy i zintegrowania flot XLUUV z połączonymi siłami zbrojnymi stanie się fundamentem suwerenności morskiej i kluczowym wyznacznikiem nowoczesnej potęgi militarnej w dwudziestym pierwszym wieku.
Czytaj również w dziale Geopolityka
Geopolityka podmorskich magistrali światłowodowych i wojna w głębinach oceanów: Jak globalna sieć 600 kabli transkontynentalnych stała się osią rywalizacji wywiadowczej mocarstw i celem sabotażu
Wojna w widmie elektromagnetycznym EMSO i walka radioelektroniczna: Jak cyfrowe pamięci częstotliwości radiowej DRFM, spoofing nawigacji satelitarnej i kognitywne zagłuszarki paraliżują amunicję precyzyjną na współczesnym froncie
Komentarze czytelników
3Dołącz do dyskusji pod artykułem
Zaloguj się, aby dodać komentarz i podzielić się swoją opinią na temat tego artykułu.