
Autonomiczne pojazdy podwodne UUV i głębinowa wojna minowa: Jak sensory sonaru z syntetyczną aperturą SAS, algorytmy rozpoznania akustycznego i ciche napędy bezzałogowe redefiniują blokadę cieśnin morskich
Wojna morska od zarania dziejów toczyła się w oparciu o kontrolę nad powierzchnią wody i widocznymi z daleka okrętami bojowymi. Od epoki żaglowców po czasy współczesnych grup uderzeniowych lotniskowców o napędzie atomowym, potęga państwa morskiego mierzona była wielkością i siłą ognia nawodnych flot wojennych. Jednakże w realiach dwudziestego pierwszego wieku, zdominowanych przez pociski przeciwokrętowe dalekiego zasięgu, radary satelitarne oraz roje dronów powietrznych, przestrzeń nawodna stała się śmiertelną pułapką dla wielomiliardowych jednostek załogowych. W odpowiedzi na tę bezprecedensową podatność punkt ciężkości globalnej strategii morskiej przeniósł się w ciemności toni wodnej i na dno morskie. Prawdziwa walka o panowanie nad światowymi szlakami handlowymi toczy się dziś w domenie podwodnej Undersea Warfare, gdzie bezzałogowe autonomiczne pojazdy UUV Unmanned Underwater Vehicles oraz inteligentna broń minowa redefiniują pojęcie blokady morskiej i odstraszania.
Znaczenie morskich cieśnin i wąskich gardeł chokepoints dla światowej gospodarki jest absolutne. Przez Cieśninę Malakka, Cieśninę Ormuz, Cieśninę Bab al-Mandab, Cieśniny Duńskie oraz Cieśninę Tajwańską przepływa każdego dnia ponad osiemdziesiąt procent globalnego handlu ropą naftową, gazem skroplonym LNG oraz komponentami mikroelektronicznymi. Tradycyjna blokada morska za pomocą okrętów nawodnych wymagała zaangażowania gigantycznych sił i była natychmiast widoczna dla satelitów rozpoznawczych, wywołując bezpośrednią reakcję dyplomatyczną i militarną sojuszników. Dzisiejsza blokada głębinowa ma charakter cichy, asymetryczny i rozproszony: rój autonomicznych podwodnych dronów zasilanych bateriami litowo-siarkowymi lub ogniwami paliwowymi może skrycie zaminować podejścia do kluczowych portów, założyć pułapki akustyczne na okręty podwodne i sparaliżować żeglugę bez wystrzelenia ani jednego pocisku rakietowego.
Głównym orężem w tej cichej wojnie są zaawansowane sensory hydroakustyczne, a w szczególności sonary z syntetyczną aperturą Synthetic Aperture Sonar w skrócie SAS. Podobnie jak radar z syntetyczną aperturą SAR zrewolucjonizował zwiad kosmiczny, tak technologia SAS przeniosła rozpoznanie dna morskiego na poziom centymetrowej rozdzielczości, umożliwiając wykrywanie i klasyfikację nawet zamaskowanych, zagrzebanych w mule dennym obiektów bojowych. W połączeniu z algorytmami widzenia maszynowego i uczenia głębokiego operującymi na pokładzie autonomicznych dronów, sonar SAS przekształcił dno oceaniczne z nieprzeniknionej otchłani w przejrzysty, cyfrowy teatr działań wojennych.
Fizyka sonaru z syntetyczną aperturą SAS: Przełamywanie limitu dyfrakcyjnego w akustyce
Klasyczne sonary boczne Side-Scan Sonar SSS, wykorzystywane od dziesięcioleci w pracach hydrograficznych i trałowaniu min, cierpią na fundamentalne ograniczenie fizyczne: ich rozdzielczość wzdłużna rośnie wraz z odległością od przetwornika, co oznacza, że im dalej od sensora znajduje się badany obiekt, tym bardziej zamazany staje się jego obraz akustyczny. Zgodnie z prawami fizyki falowej, rozdzielczość kątowa sonaru jest wprost proporcjonalna do długości fali akustycznej lambda i odwrotnie proporcjonalna do fizycznej długości anteny przetwornika L. Aby uzyskać centymetrową rozdzielczość na dystansie dwustu metrów przy typowej częstotliwości stu kiloherców, tradycyjny sonar musiałby posiadać antenę o długości kilkunastu metrów, co wyklucza jego montaż na zwinnych, bezzałogowych pojazdach podwodnych.
Technologia sonaru z syntetyczną aperturą SAS genialnie omija to ograniczenie geometryczne poprzez syntetyzowanie wirtualnej anteny o gigantycznej długości za pomocą ruchu samego pojazdu podwodnego. W miarę jak pojazd UUV płynie ze stałą prędkością wzdłuż zadanego toru, przetwornik emituje regularne impulsy akustyczne ping, a powracające echa odbite od dna morskiego rejestrowane są przez wieloelementową matrycę odbiorczą hydrofonów. Zaawansowane procesory sygnałowe DSP dokonują koherentnej sumacji odebranych sygnałów z kolejnych pozycji pojazdu, uwzględniając przesunięcia fazowe fali akustycznej w czasie.
W rezultacie powstaje syntetyczna apertura o efektywnej długości równej drodze przebytej przez pojazd podczas naświetlania celu wiązką dźwiękową. Fundamentalnym osiągnięciem teorii SAS jest to, że teoretyczna rozdzielczość wzdłużna staje się całkowicie niezależna od odległości od celu i wynosi dokładnie połowę fizycznej długości pojedynczego elementu odbiorczego przetwornika, osiągając stałą wartość rzędu dwóch do trzech centymetrów w całym pasie przeszukiwania sięgającym kilkuset metrów. Umożliwia to generowanie fotorealistycznych obrazów batymetrycznych dna morskiego, na których widoczne są nie tylko zarysy kadłubów min, ale nawet pojedyncze śruby mocujące, kable zapalników oraz bruzdy wyżłobione w piasku dennym przez prądy morskie.
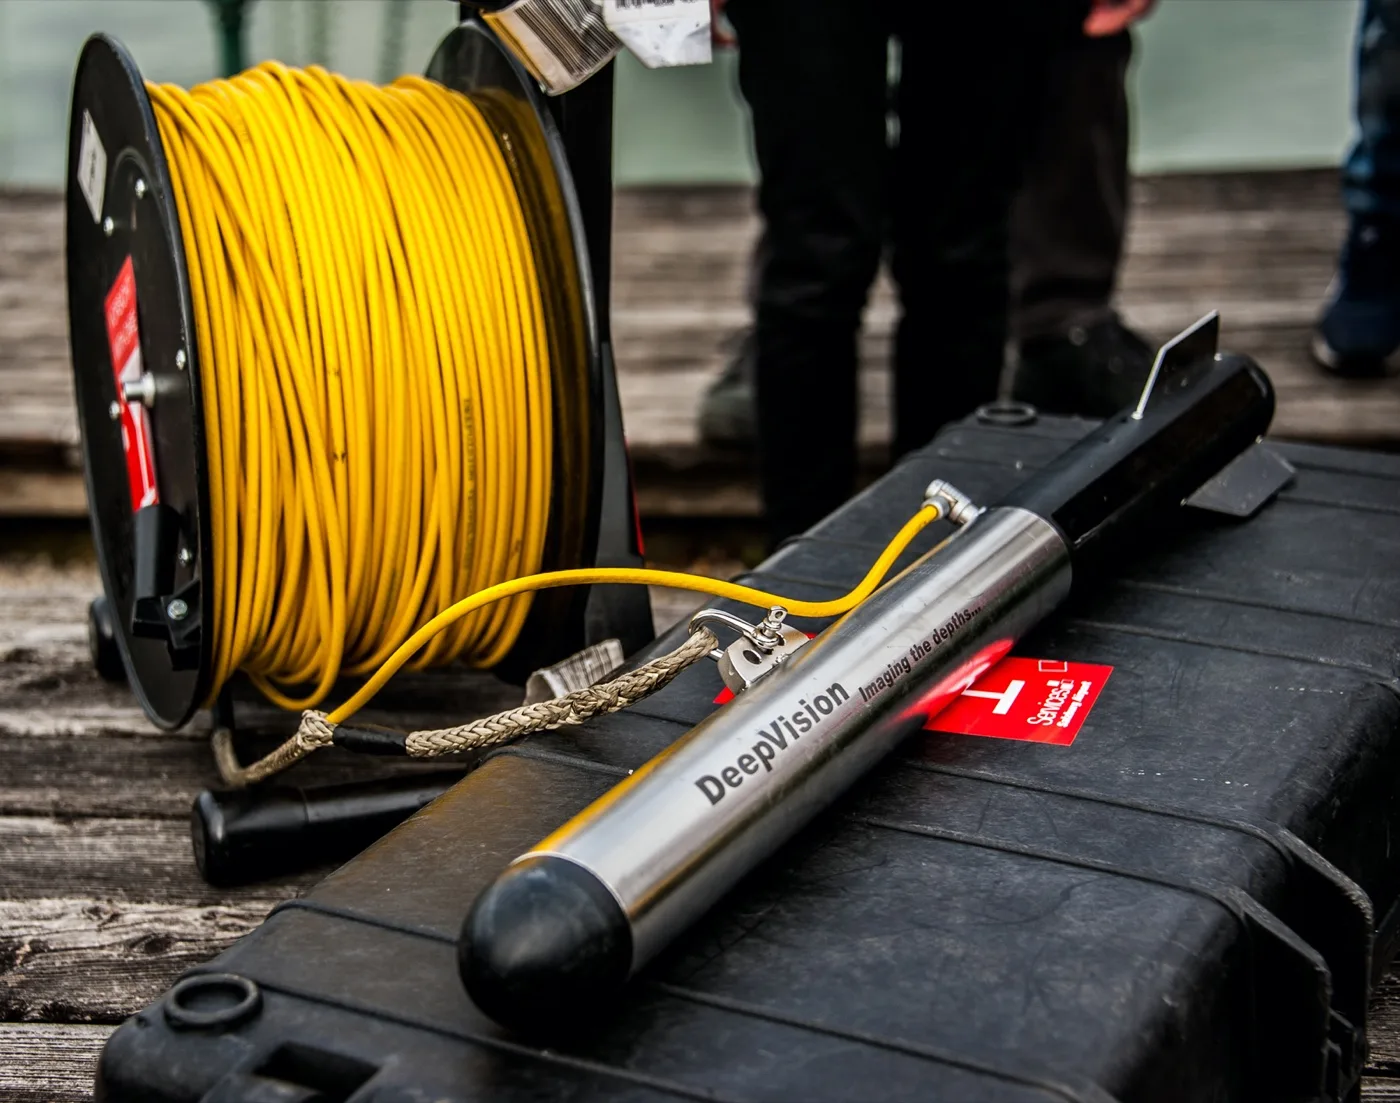
Praktyczna realizacja sonaru SAS w dynamicznym środowisku morskim wymaga jednak pokonania potężnych trudności związanych z niestabilnością ruchu pojazdu i fluktuacjami ośrodka wodnego. Zmienne prądy morskie, kołysanie pojazdu w sześciu stopniach swobody oraz mikroskopijne turbulencje cieplno-solankowe wody wywołują zniekształcenia fazowe fal akustycznych, które bez korekcji całkowicie zniszczyłyby koherentną sumację sygnałów. Aby temu zapobiec, nowoczesne systemy SAS wykorzystują zaawansowany algorytm autofokusu oparty na technice mikronawigacji displaced phase center antenna DPCA oraz sprzężeniu z precyzyjnymi inercyjnymi systemami nawigacyjnymi INS opartymi na żyroskopach światłowodowych FOG i akustycznych miernikach prędkości dna DVL.
Podwodna łączność hydroakustyczna i optyczna: Standard JANUS i protokoły rojowe
Koordynacja działań zespołu bezzałogowców podwodnych napotyka na barierę praw fizyki ośrodka ciekłego. Fale elektromagnetyczne o wysokich częstotliwościach, na których opiera się łączność radiowa, radarowa i komórkowa na lądzie, w słonej wodzie morskiej ulegają natychmiastowemu wykładniczemu tłumieniu, uniemożliwiając nawiązanie łączności radiowej na odległość większą niż kilka centymetrów. Jedynym nośnikiem sygnału zdolnym do propagacji na dystansach kilometrowych pozostają fale akustyczne. Jednakże prędkość dźwięku w wodzie wynosi zaledwie około tysiąca pięciuset metrów na sekundę, co oznacza, że opóźnienia w transmisji danych rosną dramatycznie w miarę zwiększania dystansu, a zmienne gradienty temperatury, zasolenia i ciśnienia tworzą warstwy termokliny zakrzywiające wiązkę dźwiękową w tak zwany kanał dźwiękowy SOFAR.
W płytkich akwenach przybrzeżnych, takich jak Morze Bałtyckie czy Zatoka Perska, sytuację komplikuje wielodrogowość propagacji sygnału akustycznego multipath propagation, wywołana wielokrotnymi odbiciami fal od powierzchni wody i dna. Powoduje to znaczne rozmycie impulsów w czasie i głębokie zaniki selektywne częstotliwości. Nowoczesne modemy podwodne zwalczają to zjawisko poprzez adaptacyjną korekcję kanałową DFE Decision Feedback Equalizer oraz zaawansowaną modulację z ortogonalnym podziałem częstotliwości OFDM, dynamicznie alokując moc w podkanałach wolnych od destrukcyjnych interferencji.
Aby umożliwić standaryzowaną wymianę danych taktycznych między bezzałogowymi aparatami UUV a sojuszniczymi okrętami nawodnymi i podwodnymi, sojusz NATO przyjął międzynarodowy protokół hydroakustyczny JANUS, skodyfikowany w normie STANAG 4748. Protokół ten działa w paśmie akustycznym skupionym wokół częstotliwości jedenastu i pół kiloherca z modulacją wielotonową FH-MFSK, oferując przepływność rzędu kilkuset bitów na sekundę. Choć przepustowość ta wydaje się znikoma w erze łączności gigabitowej, protokół JANUS stanowi cyfrowy język esperanto głębin, pozwalający na przesyłanie kluczowych komunikatów o współrzędnych wykrytych min, stanie naładowania akumulatorów czy wektorach kursowych rojów dronów.
W celu pokonania wąskiego gardła akustycznego na krótkich dystansach wdrożono technologie łączności optycznej w paśmie niebiesko-zielonym o długości fali od czterystu pięćdziesięciu do pięciuset trzydziestu nanometrów, dla którego woda oceaniczna wykazuje lokalne okno optycznej przezroczystości. Laserowe modemy optyczne zamontowane na pokładzie UUV umożliwiają przesyłanie strumieniowe gigabajtów surowych danych sonarowych z prędkościami sięgającymi kilkuset megabitów na sekundę, gdy dron zbliży się na odległość kilkunastu metrów do podwodnej stacji dokującej na dnie lub kadłuba okrętu podwodnego. Taki hybrydowy model komunikacji pozwala dronowi na cichą infiltrację wrogiego akwenu bez emisji sygnałów radiowych i błyskawiczny transfer danych po powrocie do punktu zbiórki.
Detekcja anomalii magnetycznych MAD i magnetometria kwantowa SQUID na dnie morza
Chociaż sonar z syntetyczną aperturą stanowi niezastąpione narzędzie w obrazowaniu powierzchni dna, nieprzyjaciel coraz częściej stosuje miny całkowicie zakopane w osadach dennych lub wykonane z materiałów kompozytowych o impedancji akustycznej zbliżonej do wody morskiej, co czyni je niemal niewidocznymi dla impulsów sonarowych. Odpowiedzią inżynierii wojskowej na kamuflaż akustyczny jest fuzja danych sonarowych z detekcją anomalii magnetycznych Magnetic Anomaly Detection MAD. Każdy obiekt zawierający materiały ferromagnetyczne, taki jak korpus zapalnika miny, wrak okrętu czy stalowa konstrukcja rurociągu, deformuje lokalne ziemskie pole geomagnetyczne, generując dipolową anomalię przestrzenną.
Klasyczne magnetometry transduktorowe fluxgate montowane na samolotach patrolowych charakteryzowały się ograniczoną czułością, wymagając przelotu maszyny na skrajnie niskim pułapie tuż nad powierzchnią wody. Współczesne sensory instalowane w niemagnetycznych sekcjach dziobowych dronów UUV wykorzystują zaawansowane magnetometry kwantowe oparte na nadprzewodnikowych interferometrach kwantowych SQUID Superconducting Quantum Interference Device oraz magnetometrach optycznie pompowanych parami rubidu lub cezu. Sensory te osiągają niezwykłą czułość rzędu femtotesli na pierwiastek z herca, co pozwala na bezbłędne zlokalizowanie żelaznego korpusu miny zagrzebanej nawet na głębokości dwóch metrów pod warstwą piasku morskiego.
Integracja gradientometrów magnetycznych z algorytmami filtracji przestrzennej pozwala dronowi UUV na odróżnienie anomalii pochodzących od małych, silnie namagnesowanych obiektów punktowych, takich jak miny kotwiczne i denne, od wielkoskalowych deformacji tektonicznych skorupy ziemskiej. Dron płynący w trybie cichego poszukiwania przeczesuje wyznaczony sektor dna morskiego, tworząc trójwymiarową mapę magnetyczno-akustyczną, która bezlitośnie obnaża wszelkie sztuczne implanty wprowadzone przez siły specjalne przeciwnika.
Inteligentne miny morskie nowej generacji: Od pasywnych ładunków po uśpione torpedy
Wojna minowa przez dekady kojarzyła się z prymitywnymi, zakotwiczonymi kulami stalowymi z zapalnikami uderzeniowymi, znanymi z filmów o drugiej wojnie światowej. Dzisiejsza mina morska to w istocie zaawansowany, uśpiony robot bojowy wyposażony w mikroprocesorowe układy decyzyjne i wielospektralne matryce sensorowe. Nowoczesne miny denne i zagrzebane buried mines wykorzystują fuzję czujników akustycznych, magnetycznych, hydrodynamicznych czujników ciśnienia oraz gradientometrów pola elektrycznego UEP Underwater Electric Potential generowanego przez korozję elektrochemiczną kadłubów statków.
Wbudowany w minę procesor sygnałowy analizuje unikalną sygnaturę akustyczną przepływającej jednostki, porównując ją z zapisaną w pamięci biblioteką celów. Mina potrafi odróżnić hałas generowany przez cywilny kuter rybacki od sygnatury fregaty rakietowej czy niszczyciela min. Co więcej, nowoczesne miny wyposażone są w inteligentne liczniki celów: mina może celowo zignorować pierwsze trzy trałowce lub kutry eskortowe, detonując swój ładunek kumulacyjny o masie kilkuset kilogramów heksogenu i aluminium dopiero pod stępką idącego w środku konwoju tankowca lub desantowca, co całkowicie paraliżuje klasyczne procedury rozminowywania.
Jeszcze bardziej niebezpieczną ewolucją są miny samobieżne i uśpione torpedy, takie jak amerykański system Quickstrike-ER czy rosyjskie kapsuły torpedowe SMDM. Są to w istocie torpedy ciężkie zintegrowane z modułami czujników dennych, które po zrzuceniu z samolotu patrolowego P-8 Poseidon lub wypuszczeniu z wyrzutni torpedowej okrętu podwodnego opadają na dno morza w odległości kilkudziesięciu mil od celu. Urządzenie spoczywa na dnie w stanie uśpienia przez wiele miesięcy. W momencie wykrycia obecności wrogiej jednostki nawodnej lub podwodnej w promieniu kilkunastu kilometrów, kapsuła otwiera się, uruchamia silnik rakietowy lub elektryczny pędnik torpedy i przeprowadza atak z prędkością kilkudziesięciu węzłów, atakując cel w jego najsłabszym punkcie konstrukcyjnym.
Autonomiczne roje UUV w operacjach przeciwminowych MCM: Od wykrycia do neutralizacji
Tradycyjne operacje przeciwminowe Mine Countermeasures MCM, polegające na wysyłaniu załogowych niszczycieli min z drewnianymi lub kompozytowymi kadłubami i ciągnięciu ciężkich trałów mechanicznych i magnetycznych, stały się w warunkach nowoczesnego pola walki skrajnie powolne i niebezpieczne. Utrata pojedynczego załogowego okrętu przeciwminowego w wyniku eksplozji miny dennej to nie tylko strata setek milionów euro, ale śmierć wyszkolonej załogi. Dlatego doktryna wiodących marynarek wojennych NATO zakłada całkowite wyprowadzenie człowieka ze strefy zagrożenia minowego through the sensor to shooter koncept bezzałogowy.
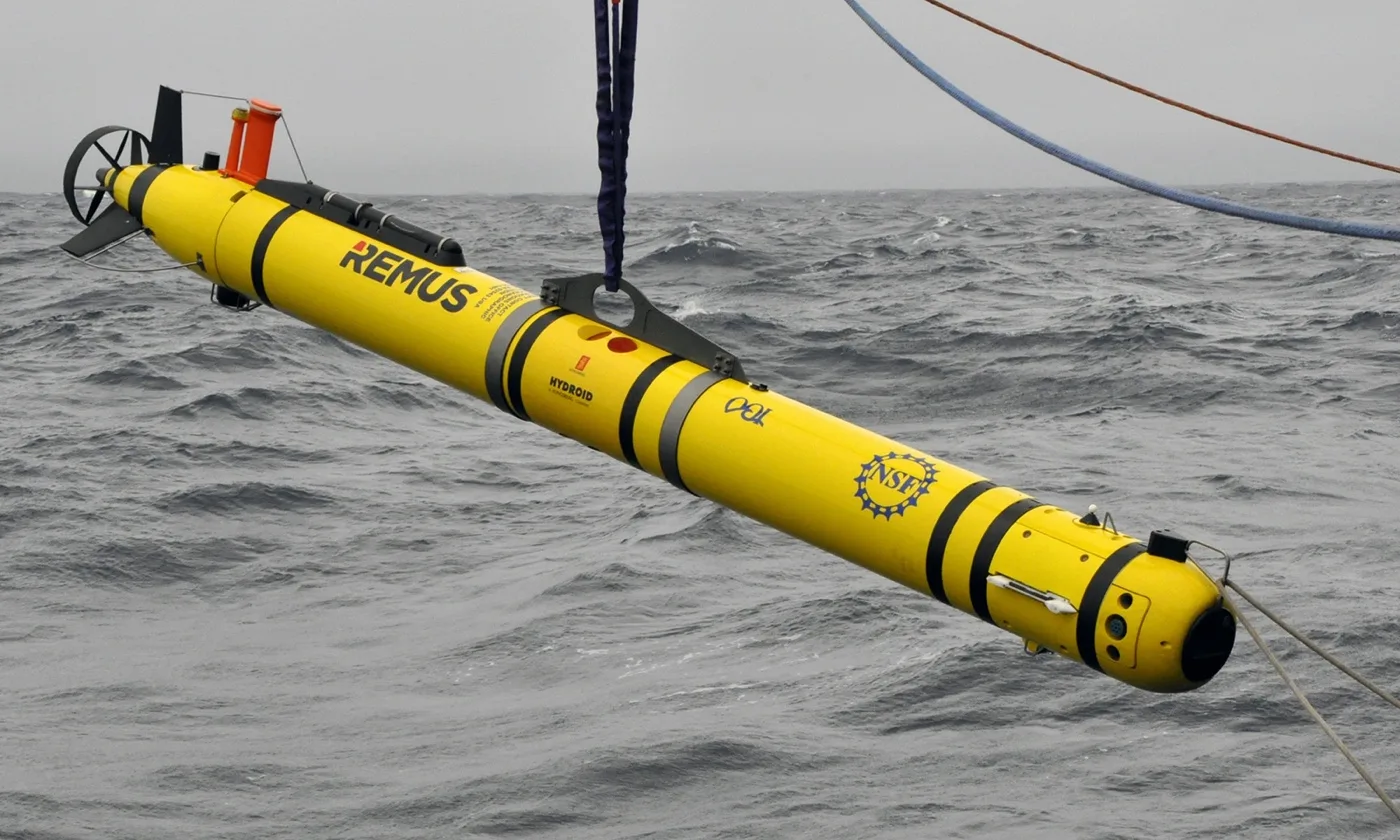
Współczesna operacja MCM realizowana jest przez autonomiczny zespół dronów podwodnych i nawodnych współpracujących w roju. Faza pierwsza to wielkoobszarowe skanowanie akwenu przez drony AUV dużej i średniej skali, takie jak REMUS 600, HUGIN czy Bluefin-21, wyposażone w sonary SAS. Dron, poruszając się w sposób całkowicie autonomiczny na wysokości kilku metrów nad dnem z prędkością czterech węzłów, mapuje dno morskie w tempie kilkunastu kilometrów kwadratowych na dobę, przesyłając wstępnie skompresowane dane za pomocą łącz hydroakustycznych lub anten laserowych do nawodnego bezzałogowego kutra matki USV.
Na pokładzie jednostki nawodnej lub w lądowym centrum dowodzenia głębokie sieci neuronowe dokonują automatycznej detekcji i klasyfikacji kontaktów ATR Automatic Target Recognition, odfiltrowując naturalne formacje geologiczne, kamienie i wraki od obiektów o geometrii antropogenicznej przypominającej miny. Po wytypowaniu podejrzanych celów do akcji wkraczają miniaturowe drony inspekcyjno-neutralizujące jednorazowego użytku EMIDS Expendable Mine Identification and Destruction System, takie jak Archerfish czy SeaFox. Sterowany za pomocą cienkiego światłowodu dron podpływa do miny na odległość kilkunastu centymetrów, weryfikuje jej tożsamość za pomocą kamery wideo o wysokiej rozdzielczości ze sztucznym oświetleniem, a następnie detonuje kierunkowy ładunek kumulacyjny, niszcząc zapalnik miny bez wywoływania wtórnej eksplozji zagrażającej infrastrukturze portowej.
Zdecentralizowana koordynacja roju i algorytmy przydziału zadań na dnie morskim
Kluczowym wyróżnikiem nowoczesnych operacji podwodnych jest odejście od scentralizowanego sterowania pojedynczą maszyną na rzecz w pełni autonomicznej inteligencji roju. W głębinach, gdzie bezpośrednia łączność z dowództwem jest rwana i obarczona opóźnieniami, pojedyncze drony muszą podejmować suwerenne decyzje o podziale ról i koordynacji manewrów. W tym celu inżynierowie robotyki morskiej zaadaptowali algorytmy przydziału zadań oparte na rynkowych mechanizmach aukcyjnych, w tym przede wszystkim algorytm CBBA Consensus-Based Bundle Algorithm. W modelu tym każdy dron licytuje przydział do wykrytego obiektu na podstawie własnego stanu naładowania baterii, odległości geometrycznej od celu oraz posiadanych sensorów specjalistycznych.
Dzięki rozproszonemu konsensusowi, rój podwodny wykazuje niezwykłą odporność na straty bojowe i awarie techniczne gracefully degrading swarm. Jeżeli jeden z dronów zostanie zniszczony w wyniku przedwczesnej detonacji miny lub ulegnie zaplątaniu w sieci rybackie, sąsiednie węzły roju natychmiast wykrywają brak sygnałów kontrolnych ping w protokole JANUS i w ułamku sekundy automatycznie renegocjują siatkę przeszukiwania, przejmując zadania utraconej jednostki. Nie wymaga to jakiejkolwiek interwencji człowieka-operatora na brzegu, co drastycznie skraca czas oczyszczania szlaku żeglugowego.
Ponadto zaawansowane algorytmy widzenia maszynowego oparte na pokładowych akceleratorach neuropodobnych TPU o skrajnie niskim poborze mocy rzędu kilkunastu watów analizują obraz sonaru SAS w czasie rzeczywistym. Pozwala to dronowi na dynamiczne modyfikowanie trajektorii lotu podwodnego: w przypadku napotkania obiektu o wysokim prawdopodobieństwie bycia miną zakotwiczoną, dron natychmiast wykonuje okrążający manewr inspekcyjny pod optymalnym kątem naświetlenia akustycznego, weryfikując obecność miny bez konieczności czekania na polecenie z jednostki nawodnej.
Ciche napędy bezzałogowe i energetyka głębinowa: Paliwa litowe i magnetohydrodynamika
Kluczowym ograniczeniem operacyjnym współczesnych pojazdów podwodnych UUV pozostaje ich zasięg i długotrwałość misji endurance. Tradycyjne akumulatory kwasowo-ołowiowe i niklowo-kadmowe ograniczały czas pracy drona do zaledwie kilkunastu godzin, wymuszając częste wynurzanie i ładowanie z pokładu statku wsparcia. Przełomem technologicznym stało się wdrożenie ogniw paliwowych zasilanych tlenem i wodorem oraz zaawansowanych baterii litowo-krzemowych i litowo-siarkowych, które podniosły gęstość energii pakietów zasilających powyżej czterystu watogodzin na kilogram.
W połączeniu z cichymi silnikami bezszczotkowymi z magnesami trwałymi i zoptymalizowanymi hydrodynamicznie pędnikami pierścieniowymi pump-jet oraz napędami obwodowymi RDT Rim-Driven Thruster, współczesne drony klasy XLUUV, takie jak amerykański Boeing Orca o długości ponad dwudziestu pięciu metrów, są w stanie pokonać ponad sześć tysięcy mil morskich w ciągu kilkumiesięcznej misji bez jakiejkolwiek interwencji załogi. Konstrukcje bezwałowe eliminują łożyska ślizgowe i uszczelnienia dynamiczne będące głównym źródłem wibracji mechanicznych. Dron taki może skrycie przepłynąć pod pokrywą lodową Arktyki lub przez płytkie wody Cieśniny Malakka, zrzucić na dnie sensory nasłuchowe lub postawić pole minowe, a następnie powrócić do bazy oddalonej o tysiące kilometrów.
Jeszcze bardziej futurystycznym kierunkiem rozwoju są napędy magnetohydrodynamiczne MHD, całkowicie pozbawione jakichkolwiek ruchomych części mechanicznych, śrub czy wałów napędowych. Płynąca przez kanał silnika woda morska, poddana działaniu silnego pola magnetycznego generowanego przez nadprzewodniki HTS oraz poprzecznego pola elektrycznego, zostaje wyrzucona z dyszy siłą Lorentza. Napęd MHD eliminuje kawitację i hałas mechaniczny, czyniąc pojazd podwodny praktycznie niewykrywalnym dla pasywnych stacji hydroakustycznych przeciwnika.
Geopolityka blokady cieśnin: Od Cieśniny Tajwańskiej po Bałtyk i Morze Czarne
Praktyczne implikacje rewolucji w bezzałogowej wojnie minowej widoczne są najostrzej w scenariuszach potencjalnego konfliktu wokół Tajwanu. W przypadku inwazji Chińskiej Armii Ludowo-Wyzwoleńczej PLA na wyspę, Cieśnina Tajwańska o szerokości zaledwie stu trzydziestu kilometrów i średniej głębokości sześćdziesięciu metrów stałaby się areną zmasowanego użycia podwodnych systemów autonomicznych. Siły obronne Tajwanu, wdrażając asymetryczną doktrynę jeżozwierza, mogą za pomocą bezzałogowych kutrów nawodnych i dronów UUV zaminować tysiącami inteligentnych min podejścia do plaż desantowych, uniemożliwiając chińskim okrętom desantowym zbliżenie się do brzegu.
Podobnie krytyczną rolę autonomia podwodna odgrywa na Morzu Bałtyckim. Jako akwen płytki, zamknięty i usłany wrakami oraz niewybuchami z czasów wojen światowych, Bałtyk stanowi idealne środowisko do operacji hybrydowych. Zablokowanie wejścia do Zatoki Fińskiej czy Cieśnin Duńskich za pomocą cichych min samobieżnych postawionych przez nieoznakowane jednostki podwodne odcięłoby kraje bałtyckie od morskiego zaopatrzenia sojuszniczego w ciągu kilkunastu godzin. Wdrożenie stałych patroli dronów AUV wyposażonych w sonary SAS wzdłuż podmorskich gazociągów i kabli światłowodowych stało się dla państw regionu warunkiem sine qua non utrzymania suwerenności batymetrycznej.
Wojna w głębinach oceanów wkracza w fazę całkowitej autonomizacji, w której o losach kampanii morskich nie decyduje tonaż opancerzonych okrętów, lecz algorytmy rozpoznawania sygnatur akustycznych, precyzja syntetycznej apertury hydrofonów oraz cicha obecność bezzałogowych strażników dna morskiego. Kto panuje nad dnem morskim i potrafi sparaliżować cieśniny za pomocą niewidzialnych rojów robotów, ten kontroluje globalny handel i decyduje o losach pokoju i wojny w dwudziestym pierwszym wieku.
Czytaj również w dziale Geopolityka
Geopolityka podmorskich magistrali światłowodowych i wojna w głębinach oceanów: Jak globalna sieć 600 kabli transkontynentalnych stała się osią rywalizacji wywiadowczej mocarstw i celem sabotażu
Wojna w widmie elektromagnetycznym EMSO i walka radioelektroniczna: Jak cyfrowe pamięci częstotliwości radiowej DRFM, spoofing nawigacji satelitarnej i kognitywne zagłuszarki paraliżują amunicję precyzyjną na współczesnym froncie
Komentarze czytelników
3Dołącz do dyskusji pod artykułem
Zaloguj się, aby dodać komentarz i podzielić się swoją opinią na temat tego artykułu.