
Podwodna wojna autonomiczna i bezzałogowe okręty podwodne XLUUV: Jak jednostki klasy Orca, sensory akustyczne SOSUS nowej generacji i nawigacja bez GPS redefiniują kontrolę cieśnin w Indo-Pacyfiku
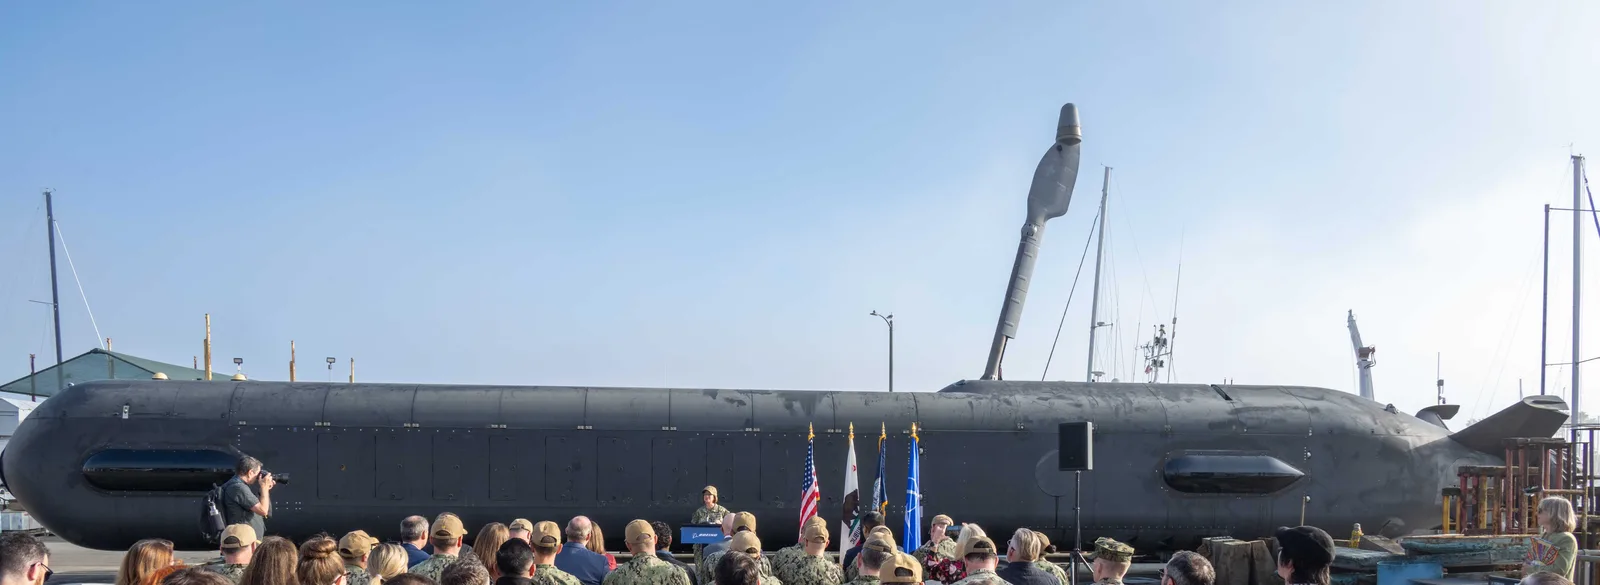
Głębiny oceanów przez ponad osiem dekad pozostawały najbardziej ekskluzywnym, niedostępnym i technicznie bezwzględnym teatrem globalnej rywalizacji militarnej. Od czasów bitwy o Atlantyk po zimnowojenne polowania pomiędzy flotami podwodnymi Stanów Zjednoczonych i Związku Radzieckiego, absolutną dominację pod powierzchnią wód gwarantowały załogowe, atomowe okręty podwodne: uderzeniowe jednostki SSN oraz strategiczne nosiciele pocisków balistycznych SSBN. Jednak ta tradycyjna architektura siły morskiej zderzyła się ze ścianą ograniczeń finansowych, przemysłowych i demograficznych. Koszt budowy pojedynczego atomowego okrętu podwodnego typu Virginia przekracza obecnie cztery miliardy dolarów, a ograniczone moce przerobowe stoczni oraz deficyt wysoko wykwalifikowanych kadr sprawiają, że mocarstwa morskie nie są w stanie utrzymać pożądanej liczebności floty załogowej w obliczu gwałtownej rozbudowy sił morskich Chińskiej Republiki Ludowej.
Odpowiedzią na ten strategiczny impas jest rewolucja autonomiczna w domenie podwodnej, której najbardziej radykalnym symbolem stały się bezzałogowe okręty podwodne bardzo dużej wyporności XLUUV Extra Large Unmanned Undersea Vehicles. Pozbawienie jednostki podwodnej załogi eliminuje konieczność instalowania skomplikowanych systemów podtrzymywania życia, magazynów żywności, zbiorników wody pitnej oraz grodzi ratunkowych, co pozwala na skoncentrowanie całej kubatury kadłuba na paliwie, akumulatorach, sensorach oraz modułowych zasobnikach uzbrojenia. Przy ułamku kosztów budowy jednostki załogowej, bezzałogowce klasy Orca otwierają drogę do doktryny rozproszonej wojny podwodnej Distributed Undersea Warfare, przekształcając dno morskie kluczowych cieśnin Indo-Pacyfiku w zautomatyzowane pole walki.
Anatomia giganta głębin: Konstrukcja i architektura napędowa Boeing Orca
Sztandarowym projektem zachodniej myśli technologicznej w domenie XLUUV jest program Orca prowadzony przez koncern Boeing we współpracy z Marynarką Wojenną Stanów Zjednoczonych US Navy. Wywodząca się z demonstratora technologii Echo Voyager jednostka Orca jest autonomicznym potworem inżynieryjnym o wyporności przekraczającej osiemdziesiąt ton i długości dochodzącej do dwudziestu sześciu metrów, która po dołączeniu modułu ładunku użytecznego Payload Module wzrasta do ponad trzydziestu dwóch metrów. Konstrukcja kadłuba sztywnego opiera się na zaawansowanych stopach stali o wysokiej granicy plastyczności oraz kompozytach z włókien węglowych, co zapewnia odporność na gigantyczne ciśnienia hydrostatyczne panujące na głębokościach operacyjnych przekraczających trzysta metrów.
Architektura napędowa okrętu Orca stanowi hybrydowy majstersztyk zaprojektowany z myślą o wielomiesięcznej autonomii misji bez jakiejkolwiek interwencji człowieka. Sercem układu jest hybryda silnika wysokoprężnego oraz potężnego banku akumulatorów litowo-jonowych o podwyższonej odporności na ucieczkę termiczną. W trakcie długotrwałych marszów tranzytowych jednostka okresowo wynurza teleskopowy maszt chrapowy Snorkel Mast, zasysając powietrze atmosferyczne w celu uruchomienia generatora diesla i doładowania akumulatorów w ciągu zaledwie kilku godzin. W trybie całkowitego zanurzenia okręt przechodzi na cichy napęd elektryczny zasilający pędnik strugowodny Pump-Jet, co pozwala na bezszelestne patrolowanie akwenu z prędkością od trzech do pięciu węzłów przez tygodnie, osiągając całkowity zasięg operacyjny przekraczający sześć tysięcy pięćset mil morskich.
Kluczowym atutem konstrukcyjnym jednostki Orca jest dziesięciometrowy, modułowy przedział ładunkowy Payload Bay o udźwigu dochodzącym do ośmiu ton. Przedział ten może być konfigurowany w zależności od profilu misji: od instalacji dodatkowych zbiorników paliwa wydłużających misję do kilkunastu miesięcy, przez moduły rozpoznania radioelektronicznego i akustycznego, aż po wyrzutnie bezzałogowych pojazdów podwodnych UUV mniejszego gabarytu oraz magazyny min dennych nowej generacji, takich jak miny samobieżne Submarine-Launched Mobile Mine SLMM oraz inteligentne miny torpedowe Hammerhead.
Nawigacja w środowisku odciętym od GPS: Żyroskopy kwantowe i batymetria anomalii
Środowisko podwodne jest najbardziej wrogim środowiskiem dla systemów telekomunikacyjnych i nawigacyjnych na planecie. Woda morska, będąca roztworem elektrolitycznym o wysokim przewodnictwie, pochłania fale elektromagnetyczne wysokiej częstotliwości w warstwie o grubości zaledwie kilkunastu centymetrów. Oznacza to, że po zanurzeniu jednostka podwodna zostaje całkowicie odcięta od sygnałów satelitarnych GPS, GLONASS czy Galileo. Dla okrętu załogowego rozwiązaniem jest okresowe podchodzenie do głębokości peryskopowej w celu wystawienia anteny odbiorczej, co jednak w warunkach nasycenia akwenu wrogimi radarami patrolu morskiego i dronami rozpoznawczymi niesie za sobą śmiertelne ryzyko dekonspiracji.
Dla bezzałogowego okrętu XLUUV, który musi operować skrycie przez miesiące w głębi wrogich wód terytorialnych, konieczne stało się opracowanie całkowicie pasywnych, autonomicznych systemów nawigacji zliczeniowej. Podstawą jest inercyjny system nawigacji INS oparty na monolitycznych żyroskopach światłowodowych FOG oraz laserowych żyroskopach pierścieniowych RLG o ultra-niskim dryfie błędu. System inercyjny jest nieustannie korygowany przez wielowiązkowe logi dopplerowskie DVL Doppler Velocity Log, które mierząc przesunięcie częstotliwości fal akustycznych odbitych od dna morskiego, precyzyjnie wyznaczają wektor prędkości jednostki względem dna z dokładnością do ułamka milimetra na sekundę. Dodatkowo w najnowszych seriach prototypowych integrowane są kwantowe magnetometry z optycznym pompowaniem par atomów rubidu OPM Optically Pumped Magnetometers. Czujniki te mierzą skalarne fluktuacje pola geomagnetycznego z czułością rzędu femtotesli, eliminując konieczność kriogenicznego chłodzenia sensorów i gwarantując bezprecedensową precyzję orientacji przestrzennej bez ryzyka dryfu temperaturowego.
Ostatecznym przełamaniem dryfu nawigacyjnego stała się nawigacja korelacyjna na bazie cyfrowych map anomalii geofizycznych. Pokładowe komputery XLUUV porównują pomiary z precyzyjnych magnetometrów kwantowych oraz grawimetrów z trójwymiarową mapą anomalii grawitacyjnych i magnetycznych skorupy ziemskiej zapisaną w pamięci nieulotnej. Ponieważ topografia magnetyczna dna morskiego jest unikalnym odciskiem palca planety, algorytmy fuzji sensorycznej potrafią wyznaczyć absolutną pozycję jednostki z dokładnością do kilkunastu metrów po tysiącach mil morskich cichego marszu bez wyemitowania ani jednego aktywnego impulsu radiowego czy akustycznego.
Oceanografia taktyczna: Termoklina, strefy konwergencji i cienie akustyczne
Środowisko oceaniczne nie jest jednorodnym ośrodkiem akustycznym, lecz dynamicznym, wielowarstwowym układem fizycznym rządzonym przez zjawiska termodynamiczne. Kluczowym czynnikiem wpływającym na propagację fal dźwiękowych w wodzie jest pionowy profil prędkości dźwięku Sound Velocity Profile SVP, determinowany przez trzy zmienne: temperaturę, zasolenie oraz ciśnienie hydrostatyczne. W strefach przypowierzchniowych nagrzana przez słońce woda tworzy warstwę wymieszaną o stałej temperaturze, poniżej której znajduje się strefa gwałtownego spadku temperatury zwana termokliną głęboką. W termoklinie prędkość dźwięku maleje wraz z głębokością, wywołując zjawisko refrakcji akustycznej zaginającej promienie dźwiękowe ku dołowi.
Zjawisko to tworzy tak zwaną warstwę cienia akustycznego Shadow Zone, w której okręty nawodne wyposażone w sonary kadłubowe są całkowicie ślepe na obiekty znajdujące się poniżej gradientu termicznego. Jednostki XLUUV klasy Orca zostały zaprojektowane z myślą o permanentnym operowaniu bezpośrednio pod warstwą skoku termicznego. Zdolność do precyzyjnego kontrolowania pływalności zerowej pozwala bezzałogowcowi na zawisanie w strefie cienia, co uniemożliwia wykrycie go przez aktywne stacje hydroakustyczne fregat zwalczania okrętów podwodnych ZOP oraz boje hydroakustyczne zrzucane przez morskie samoloty patrolowe Boeing P-8A Poseidon. Ponadto na głębokościach oceanicznych profil SVP tworzy strefy konwergencji Convergence Zones CZ, w których skupione wiązki fal dźwiękowych powracają ku powierzchni w pierścieniach oddalonych o około trzydzieści mil morskich, co pozwala sensorom pasywnym XLUUV na detekcję celów nawodnych z gigantycznych odległości horyzontalnych.
Sieci hydrofonowe SOSUS nowej generacji i brzegowa sztuczna inteligencja
Wojna podwodna od zawsze była wojną akustyczną. W erze zimnej wojny Stany Zjednoczone zbudowały globalny system obserwacji oceanicznej SOSUS Sound Surveillance System, instalując tysiące hydrofonów na dnie Atlantyku i Pacyfiku w tak zwanym głębokowodnym kanale dźwiękowym SOFAR, w którym niska prędkość rozchodzenia się dźwięku pozwala na propagację fal akustycznych na odległości tysięcy kilometrów. Jednak postęp w wyciszaniu nowoczesnych okrętów podwodnych, zastosowanie powłok bezechowych oraz cichych pędników strugowodnych sprawił, że tradycyjne, stacjonarne instalacje hydrofonowe przestały być wystarczające do wykrywania nowoczesnych jednostek w strefach wód płytkich littoral waters.
Rewolucja XLUUV całkowicie przekształca ten paradygmat poprzez wdrożenie deployowalnych, mobilnych sieci sonarowych. Bezzałogowy okręt Orca może holować za sobą cienkościenną antenę hydrofonową Thin-Line Towed Array o długości kilkuset metrów, tworząc gigantyczną syntetyczną aperturę akustyczną. Działając jako ruchomy węzeł nasłuchowy, XLUUV może kłaść się na dnie morza w krytycznych cieśninach choke points, przechodząc w stan zerowej emisji szumów własnych i monitorując przejścia wrogich jednostek podwodnych z czułością nieosiągalną dla dużych, załogowych okrętów o wysokim poziomie wibracji instalacji pomocniczych.
Kluczowym elementem tej architektury jest przetwarzanie brzegowe danych akustycznych w czasie rzeczywistym z wykorzystaniem pokładowych akceleratorów sztucznej inteligencji Edge AI. Zamiast przesyłać gigabajty surowego szumu oceanicznego przez ograniczone łącza podwodne, sieci neuronowe analizują spektrogramy akustyczne LOFAR Low Frequency Analysis and Recording bezpośrednio wewnątrz okrętu. Algorytmy głębokiego uczenia potrafią w ułamku sekundy odróżnić unikalną sygnaturę kawitacji śruby konkretnego chińskiego niszczyciela typu 055 czy okrętu podwodnego typu 093 od odgłosów ssaków morskich, pękania lodu czy szumu sejsmicznego dna morskiego, generując syntetyczny meldunek wywiadowczy zawierający wyłącznie wektor celu, jego prędkość i prawdopodobną tożsamość.
Szczególnym wymiarem ofensywnym bezzałogowców XLUUV jest operacja skrytego stawiania inteligentnych pól minowych nowej generacji Hammerhead. W przeciwieństwie do tradycyjnych min morskich, które detonują w bezpośrednim kontakcie lub w bliskiej odległości od celu, system Hammerhead jest w rzeczywistości autonomiczną wyrzutnią lekkiej torpedy Mark 54 zakotwiczoną na dnie oceanu. Enkapsulowana torpeda spoczywa w hermetycznym kanistrze kompozytowym wyposażonym w pasywny zestaw sonarów hydroakustycznych oraz sensory zmian potencjału pola magnetycznego i hydrodynamicznego ciśnienia wody.
Dzięki zaawansowanym procesorom cyfrowego przetwarzania sygnałów mina Hammerhead potrafi przez wiele miesięcy monitorować szlak żeglugowy, ignorując statki handlowe i jednostki neutralne. W momencie wykrycia i zweryfikowania akustycznej sygnatury wrogiego okrętu podwodnego lub niszczyciela kontener otwiera się, a torpeda Mark 54 zostaje wystrzelona pionowo ku górze, włączając własny aktywno-pasywny układ naprowadzania w odległości kilkuset metrów od celu, co daje załodze atakowanej jednostki zaledwie kilkanaście sekund na reakcję obronną. Zdolność pojedynczego bezzałogowca Orca do przetransportowania i skrytego rozmieszczenia kilkunastu takich kapsuł w gardle wrogiej bazy morskiej stanowi rewolucyjny element odstraszania asymetrycznego.
Geopolityka Pierwszego Łańcucha Wysp: Kontrola cieśnin Bashi, Miyako i Malakka
Teatrem, który decyduje o dynamice rozwoju podwodnych systemów autonomicznych, jest region Indo-Pacyfiku, w szczególności tak zwany Pierwszy Łańcuch Wysp First Island Chain, rozciągający się od Japonii przez Tajwan i Filipiny aż po Półwysep Malajski. Chińska doktryna wojskowa opiera się na strategii antydostępowej A2/AD Anti-Access/Area Denial, której celem jest uniemożliwienie amerykańskim lotniskowcom i nawodnym zespołom uderzeniowym wejścia na Morze Południowochińskie i Morze Wschodniochińskie w przypadku konfliktu o Tajwan.
Jednak ta sama geografia stanowi strategiczną pułapkę dla chińskiej marynarki wojennej PLAN. Aby okręty podwodne z baz na wyspie Hajnan lub w Yulin mogły wyjść na otwarte wody głębokiego Pacyfiku i zagrozić zachodnim liniom komunikacyjnym lub zająć pozycje do uderzenia nuklearnego na terytorium USA, muszą sforsować wąskie, płytkie gardła cieśnin morskich: Cieśninę Bashi na południe od Tajwanu, Cieśninę Miyako na północy czy cieśniny Sundajską i Lombok w Indonezji. Wody te są idealnym środowiskiem do rozmieszczenia flotylli bezzałogowców XLUUV.
Bezzałogowe okręty Orca rozmieszczone w cieśninach tworzą nieprzenikalną barierę odstraszania. Bez narażania życia marynarzy jednostki te mogą prowadzić skryte stawianie zagród minowych z inteligentnych min głębinowych Hammerhead w wyznaczonych korytarzach żeglugowych, monitorować ruch chińskich okrętów wojennych i w przypadku wybuchu konfliktu zamknąć cieśniny w ciągu kilkunastu godzin. Zdolność do zablokowania chińskich sił morskich wewnątrz wód przybrzeżnych i odcięcia strategicznych dostaw ropy naftowej przez Cieśninę Malakka stanowi potężny lewar geopolityczny stabilizujący równowagę sił w Azji Wschodniej.
Podwodna infrastruktura bazowania: Stacje dokujące Seabed Node i ładowanie indukcyjne
Tradycyjna flota okrętów podwodnych jest niewolnikiem infrastruktury brzegowej. Każdy powrót do bazy w celu uzupełnienia zapasów, naprawy agregatów czy wymiany załogi wiąże się z koniecznością przejścia przez strefy przybrzeżne monitorowane przez wrogie satelity optoelektroniczne i radary z syntetyczną aperturą SAR. W przypadku bezzałogowych jednostek XLUUV US Navy oraz DARPA rozwijają przełomową koncepcję podwodnych stacji bazowania Seabed Recharge and Data Nodes, instalowanych na dnie oceanu w pobliżu strategicznych cieśnin.
Podwodna stacja dokująca, połączona światłowodowym kablem zasilającym z infrastrukturą brzegową lub zasilana zintegrowanym izotopowym generatorem termoelektrycznym RTG, stanowi autonomiczne gniazdo dla okrętów XLUUV. Podchodząca jednostka Orca wykorzystuje optoelektroniczne systemy naprowadzania bliskiego zasięgu, osiadając w leżysku dokującym bez konieczności wynurzania się na powierzchnię. Transfer energii elektrycznej do akumulatorów litowych odbywa się metodą bezprzewodowego sprzężenia indukcyjnego Wireless Inductive Power Transfer o mocy dziesiątek kilowatów, co całkowicie eliminuje problem korozji galwanicznej styków w słonej wodzie morskiej.
Równolegle przez hermetyczne złącza optyczne wet-mate realizowana jest gigabitowa transmisja danych wywiadowczych. Okręt zrzuca gigabajty nagrań akustycznych zarejestrowanych podczas wielotygodniowego patrolu i pobiera zaktualizowany pakiet misji oraz nowe biblioteki sygnatur celów wygenerowane przez dowództwo floty. Taka architektura uniezależnia bezzałogowe okręty od klasycznych stoczni i suchych doków, pozwalając na utrzymywanie permanentnej, niewidzialnej obecności wojennej na dnie oceanu przez całe lata bez ani jednego wyjścia na powierzchnię.
Łączność podwodna, lasery błękitno-zielone i dylemat etyczny ROE
Najbardziej złożonym wyzwaniem operacyjnym i doktrynalnym w wojnie podwodnej z udziałem bezzałogowców jest problem łączności i zasad użycia siły Rules of Engagement ROE. Ponieważ fale radiowe nie penetrują wody morskiej, łączność dwukierunkowa na dużych odległościach wymaga stosowania fal skrajnie niskiej częstotliwości ELF i VLF, które jednak cechują się mikroskopijną przepustowością rzędu kilku bitów na minutę i wymagają gigantycznych anten lądowych o długości setek kilometrów.
Aby umożliwić przesyłanie danych taktycznych do zanurzonych jednostek XLUUV, wdrażane są innowacyjne technologie łączności hybrydowej. Jedną z nich są niebiesko-zielone lasery satelitarne Blue-Green Laser Communications, których długość fali od czterystu osiemdziesięciu do pięciuset trzydziestu nanometrów odpowiada oknu optycznej przejrzystości wody oceanicznej, pozwalając na transfer danych z orbity do odbiornika na głębokości do kilkudziesięciu metrów. Inną metodą jest wystrzeliwanie przez okręt mikro-boi radiowych na cienkich światłowodach, które po dotarciu do powierzchni nawiązują łączność z konstelacjami satelitarnymi Starlink lub Iridium, transmitując zaszyfrowane meldunki i natychmiast ulegając samozniszczeniu.
Ta ograniczona łączność generuje jednak fundamentalny dylemat etyczny i prawny dotyczący autonomii kinetycznej. Zgodnie z międzynarodowym prawem konfliktów zbrojnych decyzja o użyciu broni śmiertelnej wymaga weryfikacji celów i proporcjonalności ataku. W przypadku bezzałogowca operującego w trybie całkowitej ciszy radiowej pod lodami Arktyki lub w Cieśninie Tajwańskiej człowiek w pętli decyzyjnej Human-in-the-loop fizycznie nie może autoryzować każdego wystrzału torpedy. Flota zmierza zatem ku modelowi Human-on-the-loop, w którym system autonomiczny realizuje misję według predefiniowanych, rygorystycznych algorytmów rozpoznania celów, a użycie uzbrojenia następuje wyłącznie przeciwko zweryfikowanym okrętom wojennym przeciwnika w wyznaczonych strefach całkowitego zakazu żeglugi Kill Zones.
Globalny wyścig zbrojeń głębinowych: Chiński HSU-001, rosyjski Posejdon i brytyjski Cetus
Stany Zjednoczone nie są osamotnione w rozwoju podwodnych jednostek bezzałogowych. Chińska Republika Ludowa nadała priorytetowy status rozwojowi własnej floty UUV w ramach strategii fuzji wojskowo-cywilnej. Podczas parady wojskowej w Pekinie zaprezentowano duży bezzałogowy pojazd podwodny HSU-001, wyposażony w pędniki strugowodne i zaawansowane sonary bocznego skanowania, przeznaczony do misji wywiadowczych wokół Tajwanu. Równolegle chińskie stocznie CSSC prowadzą testy bezzałogowych jednostek o napędzie hybrydowym zdolnych do wielotygodniowego patrolowania Morza Południowochińskiego.
Z kolei Federacja Rosyjska obrała skrajnie asymetryczną, strategiczną ścieżkę nuklearnego odstraszania, rozwijając megatorpedę o napędzie atomowym Posejdon znaną również jako Status-6. Ten gigantyczny bezzałogowy pojazd podwodny o długości dwudziestu metrów, napędzany miniaturowym reaktorem jądrowym z chłodzeniem ciekłym metalem, zaprojektowano do poruszania się z prędkością ponad stu kilometrów na godzinę na głębokościach dochodzących do tysiąca metrów, z zadaniem dostarczenia głowicy termojądrowej o mocy megaton do baz morskich i aglomeracji przybrzeżnych przeciwnika.
W odpowiedzi sojusznicy z paktu AUKUS i NATO zacieśniają współpracę technologiczną. Królewska Marynarka Wojenna Wielkiej Brytanii Royal Navy zamówiła projekt Cetus – dwunastometrowy okręt podwodny XLUUV przeznaczony do ochrony podwodnej infrastruktury krytycznej, kabli telekomunikacyjnych i gazociągów na Morzu Północnym przed sabotażem ze strony rosyjskich okrętów wywiadowczych GUGI. Australia z kolei wdraża projekt Ghost Shark we współpracy z firmą Anduril, budując flotyllę autonomicznych bezzałogowców mających zabezpieczyć podejścia do kontynentu australijskiego na dekadę przed wejściem do służby pierwszych atomowych okrętów podwodnych AUKUS.
Nowy teatr wojny morskiej: Asymetria kosztowa i zmierzch absolutnej skrytości
Rozwój bezzałogowych okrętów podwodnych bardzo dużej wyporności XLUUV stanowi najbardziej fundamentalne przeobrażenie doktryny morskiej od momentu wprowadzenia napędu atomowego na pokładzie USS Nautilus w 1954 roku. Asymetria ekonomiczna bezzałogowców, zdolność do ryzykowania utraty sprzętu w strefach wysokiego zagrożenia oraz eliminacja ludzkich ograniczeń fizjologicznych radykalnie zmieniają równanie kalkulacji wojennej w kluczowych akwenach świata.
W miarę jak dno morskie nasyca się autonomicznymi sieciami sensorów akustycznych, a w toni wodnej patrolują bezszelestne roje okrętów takich jak Boeing Orca, ocean przestaje być bezpieczną kryjówką zapewniającą absolutną niewykrywalność. Przyszłość przewagi podwodnej nie będzie należała do pojedynczych, gigantycznych i niewyobrażalnie drogich okrętów załogowych, lecz do zintegrowanych, wielodomenowych ekosystemów autonomicznych, w których algorytmy sztucznej inteligencji, sensory korelacyjne i bezzałogowe kadłuby będą w sposób bezapelacyjny decydować o panowaniu nad morskimi szlakami handlowymi, bezpieczeństwie podmorskiej infrastruktury kablowej oraz losach globalnego pokoju i stabilności strategicznej w dwudziestym pierwszym wieku.
Czytaj również w dziale Geopolityka
Geopolityka podmorskich magistrali światłowodowych i wojna w głębinach oceanów: Jak globalna sieć 600 kabli transkontynentalnych stała się osią rywalizacji wywiadowczej mocarstw i celem sabotażu
Wojna w widmie elektromagnetycznym EMSO i walka radioelektroniczna: Jak cyfrowe pamięci częstotliwości radiowej DRFM, spoofing nawigacji satelitarnej i kognitywne zagłuszarki paraliżują amunicję precyzyjną na współczesnym froncie
Komentarze czytelników
3Dołącz do dyskusji pod artykułem
Zaloguj się, aby dodać komentarz i podzielić się swoją opinią na temat tego artykułu.