
Podwodna tarcza Bałtyku i Atlantyku: Jak autonomiczne pojazdy AUV oraz sonar interferometryczny SAS chronią podmorską infrastrukturę światłowodową i energetyczną przed sabotażem
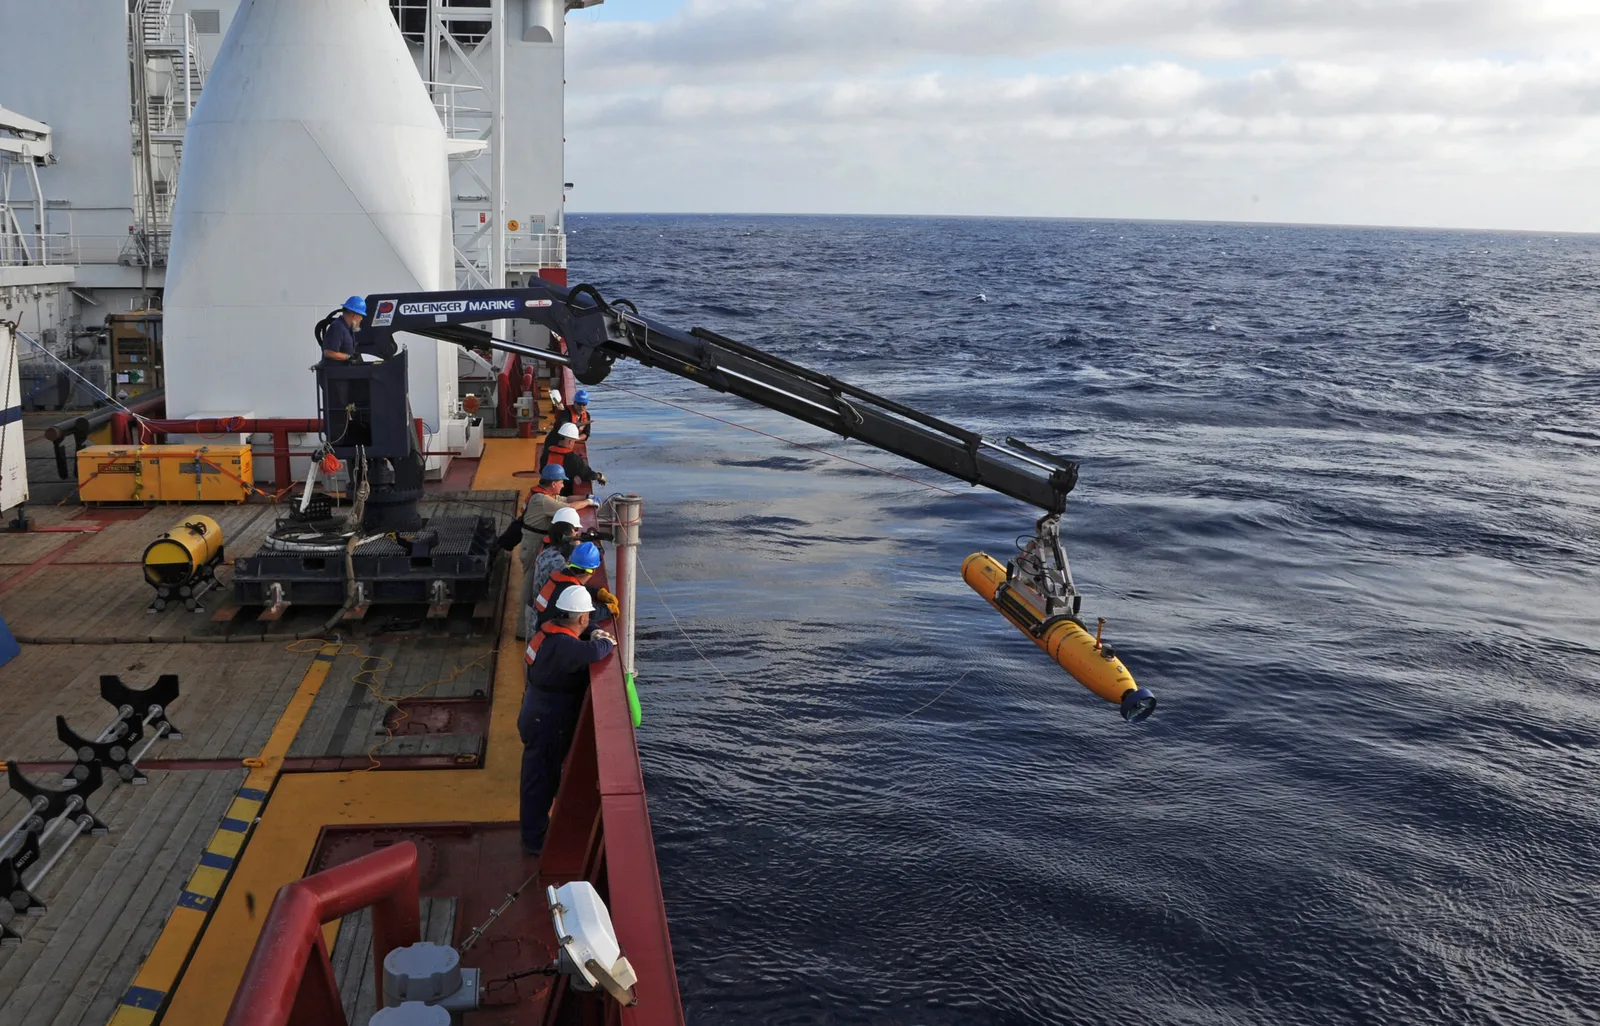
Współczesna gospodarka globalna oraz bezpieczeństwo militarne państw sojuszu transatlantyckiego opierają się na fundamencie, który w powszechnej świadomości społecznej pozostaje niemal całkowicie niewidoczny. Pod powierzchnią wód Morza Bałtyckiego, Morza Północnego oraz otwartego Oceanu Atlantyckiego spoczywa gęsta, skomplikowana sieć magistrali przesyłowych, która stanowi rzeczywisty krwioobieg cywilizacji cyfrowej. Ponad dziewięćdziesiąt siedem procent globalnego ruchu internetowego, w tym transakcje międzybankowe o wartości bilionów dolarów dziennie, szyfrowana łączność dyplomatyczna oraz strategiczne strumienie danych wywiadowczych, nie podróżuje za pośrednictwem satelitów, lecz przez podmorskie kable światłowodowe o średnicy zaledwie kilku centymetrów. Równolegle do nich dno morskie przecinają gigantyczne interkonektory wysokiego napięcia prądu stałego HVDC łączące rynki energetyczne oraz magistrale gazowe zasilające europejski przemysł.
Przez dziesięciolecia głębiny morskie uważano za naturalną, bezpieczną barierę ochronną, chroniącą te krytyczne aktywa przed celową ingerencją człowieka. Okres beztroski dobiegł jednak gwałtownego końca wraz z serią skoordynowanych incydentów sabotażowych, zapoczątkowanych zniszczeniem gazociągów Nord Stream na wodach wokół Bornholmu, a następnie uszkodzeniami gazociągu Balticconnector oraz strategicznych kabli telekomunikacyjnych łączących Estonię, Finlandię, Szwecję i Niemcy. Zdarzenia te obnażyły drastyczną asymetrię współczesnego teatru działań hybrydowych. Zniszczenie instalacji wartej miliardy euro i paraliż wymiany informacji pomiędzy państwami można osiągnąć za pomocą relatywnie tanich, trudnych do jednoznacznego przypisania metod dywersyjnych, realizowanych w szarej strefie pomiędzy pokojem a otwartym konfliktem zbrojnym.
W odpowiedzi na tę egzystencjalną podatność państwa Sojuszu Północnoatlantyckiego oraz wiodące konsorcja infrastrukturalne podjęły bezprecedensowy wysiłek inżynieryjny i doktrynalny. Narodziła się koncepcja podwodnej tarczy, opartej na rezygnacji z okazjonalnych patroli załogowych okrętów nawodnych na rzecz stałego, wielodomenowego monitoringu głębinowego. Sercem tej nowej architektury obronnej stały się autonomiczne pojazdy podwodne klasy AUV, zaawansowane sonary z syntetyczną aperturą SAS oraz algorytmy sztucznej inteligencji zdolne do przetwarzania terabajtów danych hydroakustycznych w czasie rzeczywistym. To technologiczna rewolucja, która przekształca mroczne, nieprzejrzyste dno morskie w przestrzeń w pełni obserwowalną i monitorowaną przez zautomatyzowane sensory.
Anatomia sabotażu w szarej strefie: Kotwice widmo i ładunki kierunkowe
Aby docenić skalę wyzwania stojącego przed systemami obronnymi, należy precyzyjnie przeanalizować taktykę przeciwnika operującego w domenie podwodnej. Tradycyjna doktryna morska zakładała, że sabotaż infrastruktury głębinowej wymaga zaangażowania wyspecjalizowanych, atomowych okrętów podwodnych do zadań specjalnych, wyposażonych w batyskafy głębinowe i manipulatory hydrauliczne, jakimi dysponuje na przykład niesławny Główny Zarząd Badań Głębinowych GUGI Federacji Rosyjskiej. Choć jednostki te wciąż stanowią potężne zagrożenie na wodach oceanicznych, współczesny sabotaż w płytkich morzach szelfowych przybrał znacznie bardziej perfidną i asymetryczną formę.
Najbardziej jaskrawym przykładem działań hybrydowych stało się wykorzystanie komercyjnych statków handlowych pływających pod tanimi banderami jako narzędzi celowej dywersji. Tak zwane wleczenie kotwicy na dystansie dziesiątek mil morskich pozwala na zerwanie wiązek światłowodowych i zgniecenie stalowych pancerzy rurociągów pod pozorem błędu nawigacyjnego, awarii mechanicznej windy kotwicznej lub trudnych warunków sztormowych. Z prawnego punktu widzenia udowodnienie celowości takiego działania przed międzynarodowymi trybunałami graniczy z niemożliwością, co pozwala agresorowi na uniknięcie natychmiastowej odpowiedzi militarnej w ramach artykułu piątego Traktatu Waszyngtońskiego.
Drugim, znacznie bardziej wyrafinowanym wektorem zagrożenia są miniaturowe bezzałogowe pojazdy podwodne UUV oraz autonomiczne miny z ładunkami kumulacyjnymi, zrzucane z pokładów pozornie niewinnych trawlerów rybackich lub statków badawczych. Ładunki te, wyposażone w zapalniki hydroakustyczne lub zegarowe o długim czasie uśpienia, mogą spoczywać na dnie morskim przez wiele miesięcy w bezpośrednim sąsiedztwie magistrali przesyłowej, oczekując na zakodowany sygnał aktywacyjny. W obliczu tak zróżnicowanych zagrożeń tradycyjne sonary kadłubowe fregat i korwet okazały się bezradne ze względu na zjawiska refrakcji fali dźwiękowej w warstwach termokliny oraz wysokie zaszumienie akustyczne płytkich akwenów.
Doktrynalna rewolucja AUV: Przejście od pasywnego nasłuchu do autonomicznych rojów
Fundamentem nowej strategii ochrony dna morskiego stało się całkowite odwrócenie dotychczasowej filozofii operacyjnej. Zamiast czekać na sygnał o przerwaniu transmisji danych w stacji lądowej i dopiero wtedy wysyłać powolny statek naprawczy, siły sojusznicze wdrażają koncepcję ciągłego, proaktywnego patrolowania korytarzy infrastrukturalnych za pomocą autonomicznych pojazdów podwodnych AUV. Jednostki te, w przeciwieństwie do tradycyjnych robotów ROV uwiązanych grubą pępowiną kabla zasilającego z pokładem statku matki, operują całkowicie samodzielnie przez wiele dni, a nawet tygodni.
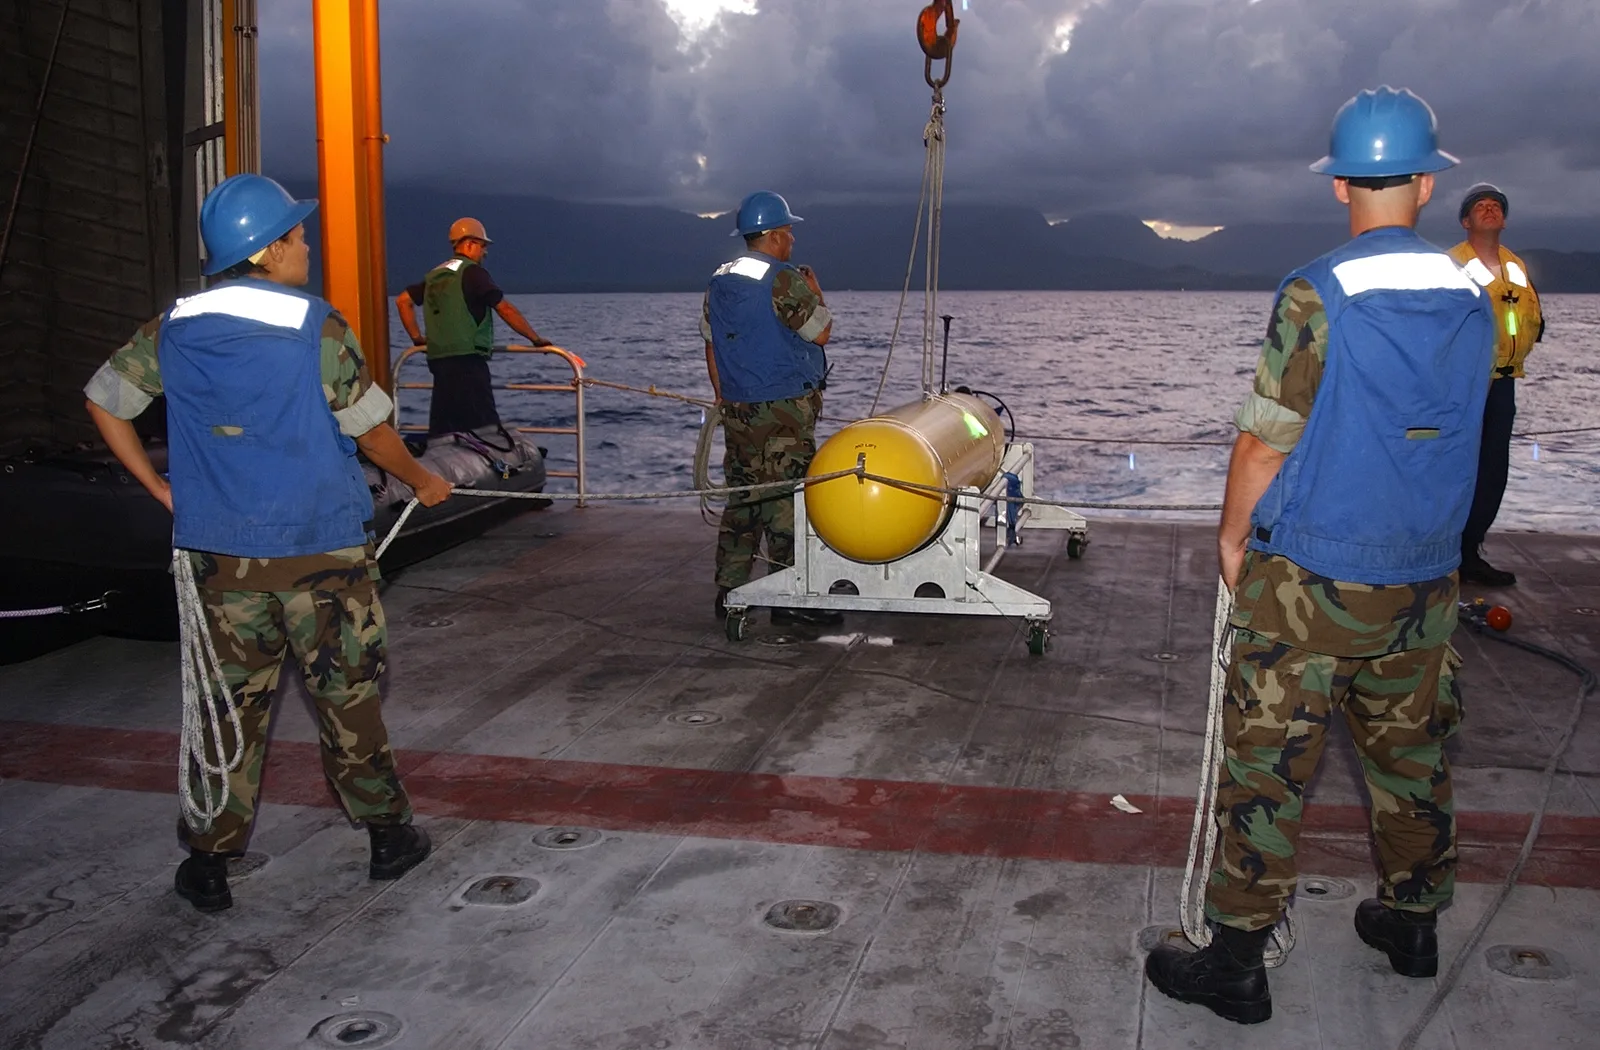
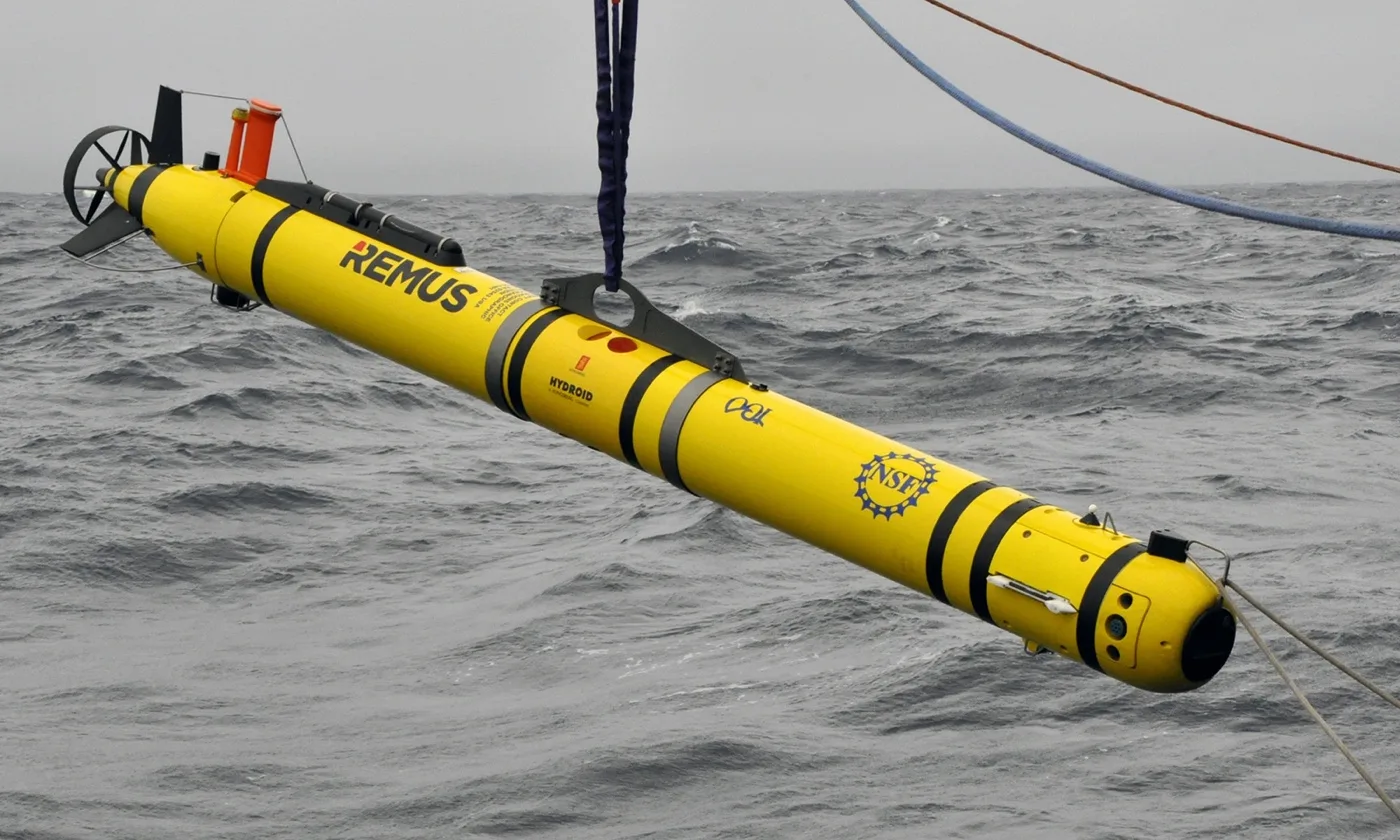
Nowoczesne pojazdy AUV, reprezentowane przez platformy takie jak Kongsberg HUGIN, Bluefin Robotics czy REMUS, to wysoce zintegrowane systemy robotyczne zaprojektowane do pracy w ekstremalnie trudnych warunkach środowiskowych. Wyposażone w pakiety akumulatorów litowo-jonowych o dużej gęstości energetycznej lub ogniwa paliwowe, są w stanie pokonywać setki mil morskich na precyzyjnie zaprogramowanych trasach inspekcyjnych. Ich hydrodynamiczne kadłuby z kompozytów węglowych minimalizują opory hydrodynamiczne oraz sygnaturę magnetyczną, co czyni je idealnymi platformami do bezszelestnego patrolowania stref wrażliwych.
Kluczową innowacją jest przejście od operowania pojedynczymi pojazdami do skoordynowanych rojów AUV współpracujących w ramach sieciocentrycznego systemu dowodzenia. Rój pojazdów porusza się wzdłuż korytarza magistrali kablowej, dzieląc się zadaniami w czasie rzeczywistym. Jednostki wiodące prowadzą szerokopasmowe skanowanie batymetryczne dna, podczas gdy pojazdy towarzyszące schodzą na wysokość zaledwie kilku metrów nad instalacją, wykonując precyzyjną inspekcję wizualną, magnetyczną i laserową każdego podejrzanego obiektu lub anomalii strukturalnej.
Przełom technologiczny sonaru z syntetyczną aperturą SAS
O ile nośnik w postaci autonomicznego pojazdu podwodnego rozwiązuje problem mobilności w głębinach, o tyle jego zmysłem wzroku i podstawowym narzędziem detekcji stał się sonar z syntetyczną aperturą, znany powszechnie pod akronimem SAS. W klasycznym sonarze bocznym rozdzielczość poprzeczna obrazu drastycznie spada wraz ze wzrostem odległości od przetwornika akustycznego, co wynika z praw dyfrakcji fali dźwiękowej. Przy zasięgu rzędu kilkuset metrów tradycyjny sonar jest w stanie wykryć jedynie duże obiekty, całkowicie pomijając cienkie kable czy małe ładunki dywersyjne zakopane częściowo w mule dennym.
Technologia Synthetic Aperture Sonar eliminuje to ograniczenie w sposób genialny matematycznie, adaptując zasady znane z radarów lotniczych SAR do ośrodka hydroakustycznego. W trakcie ruchu pojazdu AUV z precyzyjnie kontrolowaną prędkością przetwornik sonarowy emituje ciąg impulsów akustycznych o ściśle zdefiniowanej modulacji częstotliwościowej. Odbite echa są rejestrowane i buforowane w pamięci pokładowego procesora sygnałowego. Następnie zaawansowane algorytmy formowania wiązki dokonują syntetycznej integracji sygnałów zebranych na długości wielu metrów przebytej drogi, symulując fizyczną antenę sonarową o gigantycznych rozmiarach.
Rezultatem zastosowania sonaru SAS jest uzyskanie stałej, ekstremalnie wysokiej rozdzielczości przestrzennej na poziomie kilku centymetrów, całkowicie niezależnej od odległości od obiektu w całym paśmie obserwacji sięgającym nawet kilkuset metrów z każdej burty pojazdu. Obraz generowany przez system SAS przypomina podwodną fotografię rentgenowską o niezwykłym kontraście. Umożliwia on bezbłędne dostrzeżenie śladów wleczenia kotwicy w osadach dennych, identyfikację naruszeń pancerza kabla światłowodowego, a także wykrycie min dennych zakamuflowanych pod warstwą piasku morskiego.
Gradiometria magnetyczna i detekcja ładunków w warunkach zerowej widoczności
Mimo kolosalnej przewagi sonaru SAS w obrazowaniu geometrii dna morskiego, woda morska oraz grube warstwy osadów osadowych stawiają przed operatorami wyzwania, których fala akustyczna nie jest w stanie w pełni pokonać. Dywersanci coraz częściej stosują ładunki wybuchowe całkowicie zakopane w dnie morskim za pomocą strumienic wodnych, lub wykorzystują obudowy z tworzyw niemetalicznych o impedancji akustycznej zbliżonej do morskiego mułu. W takich warunkach kluczowym uzupełnieniem sonaru stają się czujniki gradientu pola magnetycznego, czyli gradiometry magnetometryczne oparte na zjawisku optycznego pompowania cezu lub nadprzewodzących kwantowych interferometrach SQUID.
Gradiometr holowany lub zintegrowany w dziobowej sekcji pojazdu AUV dokonuje ciągłego pomiaru mikrofluktuacji ziemskiego pola magnetycznego z czułością liczoną w pikoteslach. Wszelkie anomalie ferromagnetyczne, takie jak stalowe korpusy zapalników, kotwice, elementy zbrojenia kabli czy zapomniane niewybuchy z okresu wojen światowych, wywołują charakterystyczne zaburzenie lokalnego gradientu dipolowego. Dzięki zaawansowanym algorytmom inwersji geofizycznej oprogramowanie pokładowe potrafi zrekonstruować trójwymiarowe położenie oraz orientację zakopanego obiektu bez konieczności naruszania struktury dna morskiego.
Ta multimodalna fuzja danych, łącząca obrazowanie akustyczne SAS, precyzyjną gradiometrię magnetyczną oraz wielopunktową batymetrię laserową, uniemożliwia ukrycie jakiegokolwiek ładunku wybuchowego o masie przekraczającej kilkaset gramów w promieniu kilkudziesięciu metrów od chronionego rurociągu. System generuje cyfrowy bliźniak magistrali przesyłowej, porównując każdy nowo zarejestrowany profil magnetyczny i akustyczny z historyczną bazą referencyjną, co pozwala na natychmiastowe wykrycie nawet najdrobniejszych zmian w topografii i namagnesowaniu podłoża.
Algorytmy sztucznej inteligencji i filtracja anomalii hydroakustycznych
Generowanie obrazów dna morskiego w centymetrowej rozdzielczości niesie za sobą potężne wyzwanie w postaci potopu danych pomiarowych. Pojedyncza, wielogodzinna misja patrolowa autonomicznego pojazdu AUV rejestruje setki gigabajtów surowych zapisów hydroakustycznych. W klasycznym modelu operacyjnym dane te musiałyby być po powrocie pojazdu zgrywane na dyski twarde i mozolnie przeglądane przez wysoce wykwalifikowanych oficerów interpretacji sonaru w bazach morskich, co opóźniało reakcję o wiele dni i uniemożliwiało przeciwdziałanie zagrożeniom w czasie rzeczywistym.
Odpowiedzią na to wąskie gardło jest przeniesienie wnioskowania maszynowego bezpośrednio na pokład pojazdu podwodnego, w ramach paradygmatu Edge Computing. Nowoczesne pojazdy AUV wyposażane są w energooszczędne procesory neuronowe o architekturze odpornej na skrajne wibracje i ciśnienie hydrostatyczne. Na układach tych uruchamiane są głębokie konwolucyjne sieci neuronowe oraz modele transformera wizyjnego Vision Transformer, wytrenowane na gigantycznych bibliotekach sygnatur podwodnych obiektów militarnych, wraków, fauny dennej oraz zjawisk geologicznych.
Algorytm pokładowy dokonuje segmentacji semantycznej dna morskiego klatka po klatce w czasie rzeczywistym. System automatycznie filtruje naturalne formacje geologiczne, kamienie i piaszczyste riplemarki, natychmiast flagując wszelkie anomalie antropogeniczne. Jeśli sieć neuronowa zidentyfikuje obiekt o geometrii odpowiadającej minie dennej, zerwany pancerz kabla lub obcy manipulator mechaniczny, pojazd może podjąć autonomiczną decyzję o przerwaniu rutynowego przelotu, wykonaniu manewru zbliżenia w celu wykonania serii zdjęć optycznych wysokiej rozdzielczości przy użyciu oświetlenia stroboskopowego, a w sytuacjach krytycznych wypuścić na powierzchnię kapsułę łączności satelitarnej z meldunkiem alarmowym.
Nawigacja zliczeniowa i SLAM akustyczny w środowisku bez sygnału GPS
Jednym z najbardziej fundamentalnych problemów inżynieryjnych w operacjach głębinowych jest całkowita nieobecność sygnałów satelitarnych globalnych systemów pozycjonowania GPS czy Galileo. Woda morska, będąca przewodnikiem elektrolitycznym, tłumi fale elektromagnetyczne wysokiej częstotliwości już na głębokości kilkunastu centymetrów pod lustrem wody. Pojazd operujący na głębokości kilkudziesięciu lub kilkuset metrów musi polegać na w pełni autonomicznych systemach nawigacyjnych, gdyż nawet minimalny błąd wyznaczenia pozycji uniemożliwia precyzyjne skorelowanie wykrytej anomalii z rzeczywistym przebiegiem kabla na mapie morskiej.
Pojazdy podwodne nowej generacji wykorzystują hybrydowe systemy nawigacji inercyjnej oparte na żyroskopach laserowych Ring Laser Gyroscope lub światłowodowych Fiber Optic Gyroscope, sprzężone z akustycznymi miernikami prędkości dopplerowskiej Doppler Velocity Log. Czujnik DVL wysyła wiązki fali dźwiękowej w stronę dna morskiego i mierzy przesunięcie częstotliwościowe echa odbitego od gruntu, wyznaczając wektor prędkości pojazdu z dokładnością do ułamka milimetra na sekundę. Pozwala to na drastyczne zredukowanie błędu dryfu nawigacji zliczeniowej do wartości poniżej jednej dziesiątej procenta przebytego dystansu.
Dodatkowo w najnowszych implementacjach oprogramowania nawigacyjnego stosuje się algorytmy jednoczesnej lokalizacji i mapowania, znane jako akustyczny SLAM. Pojazd AUV wykorzystuje charakterystyczne, stałe punkty orientacyjne na dnie morskim, takie jak formacje skalne, wraki czy wcześniej zinwentaryzowane głowice studni podmorskich, do ciągłej autokorekty swojej trajektorii. W ten sposób pojazd tworzy samouczącą się, niezwykle precyzyjną mapę batymetryczną akwenu, która z każdą kolejną misją patrolową osiąga coraz wyższą stabilność geometryczną.
Inżynieria energetyczna głębin: Od akumulatorów semi-solid do podwodnych doków indukcyjnych
Ograniczeniem, które przez lata determinowało czas trwania i zasięg misji autonomicznych pojazdów podwodnych, była pojemność pokładowych magazynów energii. Tradycyjne akumulatory kwasowo-ołowiowe i wczesne pakiety litowo-jonowe wymagały częstego wynurzania pojazdu i czasochłonnego ładowania na pokładzie jednostki nawodnej, co generowało olbrzymie koszty operacyjne i drastycznie ograniczało ciągłość dozoru. Współczesna inżynieria głębinowa dokonała w tym obszarze spektakularnego skoku technologicznego, wdrażając ogniwa półprzewodnikowe oraz hermetyczne systemy ogniw paliwowych zasilanych sprężonym tlenkiem glinu i wodorem.
Nowoczesne pakiety bateryjne stosowane w pojazdach klasy HUGIN Endurance pozwalają na nieprzerwane operowanie w zanurzeniu przez ponad piętnaście dni bez konieczności jakiejkolwiek asysty statku matki. Umożliwia to pokonanie dystansu przekraczającego tysiąc dwieście mil morskich w jednym cyklu operacyjnym, co w warunkach Morza Bałtyckiego oznacza zdolność do skontrolowania całego przebiegu gazociągów Baltic Pipe czy podmorskich łączy energetycznych w ramach pojedynczego zadania bojowego. Równolegle na dnie strategicznych akwenów instalowane są stałe, zautomatyzowane stacje dokujące połączone bezpośrednio z morskimi farmami wiatrowymi lub stacjami transformatorowymi offshore.
Stacje te wykorzystują bezprzewodowe transfery energii oparte na rezonansie indukcyjnym o mocy dochodzącej do kilkunastu kilowatów oraz optyczne łącza laserowe operujące w paśmie błękitno-zielonym, umożliwiające transfer terabajtów danych sonarowych na ląd w czasie zaledwie kilkunastu minut dokowania. Pojazd podwodny może osiąść w gnieździe dokującym, uzupełnić zasoby energii, zrzucić zbuforowane zbiory danych i pobrać zaktualizowany plan misji, nie wynurzając się na powierzchnię ani na sekundę, co całkowicie uniemożliwia jego namierzenie przez wrogie radary nawodne i satelity optoelektroniczne.
Prawne aspekty ochrony dna morskiego i koncepcja stref wyłącznego dozoru
Wdrożenie zaawansowanych systemów militarno-przemysłowych na dnie morskim rodzi bezprecedensowe wyzwania w obszarze międzynarodowego prawa morza, skodyfikowanego w Konwencji Narodów Zjednoczonych o prawie morza UNCLOS z 1982 roku. Zgodnie z tradycyjnymi zapisami konwencji wody wyłącznych stref ekonomicznych państw nadbrzeżnych podlegają zasadzie swobody żeglugi dla wszystkich bander, a dno morskie poza wodami terytorialnymi nie może być jednostronnie zamykane pod pretekstem ćwiczeń wojskowych czy ochrony instalacji komercyjnych. Ta luka prawna była dotychczas bezwzględnie eksploatowana przez statki szpiegowskie i dywersyjne.
W odpowiedzi państwa bałtyckie i skandynawskie, we współpracy z Komisją Europejską i dowództwem NATO, forsują nową interpretację artykułów dotyczących ochrony środowiska i bezpieczeństwa instalacji sztucznych na szelfie kontynentalnym. Wokół kluczowych węzłów przesyłowych, stacji transformatorowych i podmorskich lądowisk kablowych tworzone są strefy czasowo ograniczonego dostępu, w których żegluga ze statusem wyłączonego transpondera AIS lub manewry wleczenia sieci dennych są automatycznie kwalifikowane jako bezpośrednie zagrożenie terrorystyczne uprawniające do natychmiastowej interwencji sił zbrojnych.
Obecność autonomicznych pojazdów AUV w tych strefach pełni rolę niepodważalnego świadka operacyjnego. Dzięki certyfikowanym rejestratorom wideo, skanerom laserowym i zapisom sonarowym o wysokiej rozdzielczości, systemy robotyczne są w stanie zgromadzić niezbite dowody materialne wskazujące konkretną jednostkę pływającą i jej załogę jako sprawców dewastacji infrastruktury. Ryzyko natychmiastowej kompromitacji politycznej i zablokowania aktywów armatora na rynkach międzynarodowych stanowi niezwykle skuteczny czynnik odstraszania agresora, przywracając elementarną równowagę prawną na wodach międzynarodowych.
Sojusznicza architektura NATO: Zintegrowana komórka ochrony dna morskiego
Wymiar technologiczny ochrony infrastruktury krytycznej musiał zostać uzupełniony o odpowiednie ramy instytucjonalne i prawno-operacyjne. Doświadczenia ostatnich lat jednoznacznie wykazały, że rozdrobnienie kompetencyjne pomiędzy marynarkami wojennymi poszczególnych państw, strażami wybrzeża, policją morską oraz prywatnymi operatorami telekomunikacyjnymi i energetycznymi stanowiło najsłabsze ogniwo zachodniego systemu bezpieczeństwa. Agresor operujący w szarej strefie bezwzględnie wykorzystywał luki informacyjne pomiędzy podmiotami cywilnymi a wojskowymi.
Przełomem organizacyjnym stało się utworzenie w kwaterze głównej NATO w Brukseli specjalnej komórki Critical Undersea Infrastructure Coordination Cell, na czele której stanęli doświadczeni dowódcy morscy oraz eksperci przemysłu głębinowego. Zadaniem komórki jest konsolidacja danych z radarów brzegowych, systemów automatycznej identyfikacji statków AIS, satelitarnego monitoringu SAR oraz flotylli bezzałogowych pojazdów AUV w jeden spójny, dynamiczny obraz sytuacji podwodnej Common Underwater Operating Picture.
Dzięki standaryzacji protokołów wymiany danych w ramach porozumień STANAG, autonomiczne pojazdy podwodne należące do różnych państw członkowskich mogą współdzielić stacje dokujące na dnie morza, wymieniać się wzajemnie informacjami o wykrytych zagrożeniach i realizować wspólne misje patrolowe pod jednolitym dowództwem sojuszniczym. Morze Bałtyckie, po przystąpieniu Finlandii i Szwecji do Sojuszu Północnoatlantyckiego, stało się poligonem doświadczalnym dla tego zintegrowanego ekosystemu obronnego, przekształcając się de facto w akwen o najwyższym stopniu zautomatyzowanego dozoru hydroakustycznego na świecie.
Wnioski strategiczne: Nowa era odstraszania technologicznego w głębinach
Wdrożenie podwodnej tarczy opartej na zaawansowanych pojazdach AUV i sonarach interferometrycznych SAS stanowi podręcznikowy przykład adaptacji zaawansowanych technologii cywilnych i wojskowych do neutralizacji zagrożeń asymetrycznych XXI wieku. Zdolność do stałego, bezzałogowego monitorowania tysięcy kilometrów podmorskich magistrali telekomunikacyjnych i rurociągów radykalnie zmienia kalkulację zysków i strat potencjalnego agresora. Likwidacja anonimowości działań podwodnych odbiera sabotażystom ich największy atut, jakim było działanie w cieniu niepewności atrybucyjnej.
Nie ulega wątpliwości, że wyścig technologiczny na dnie mórz będzie przybierał na sile. W odpowiedzi na rozwój systemów AUV przeciwnicy będą rozwijali techniki maskowania akustycznego, zakłócania łączności podwodnej oraz miniaturowe drony dywersyjne zdolne do imitowania fauny morskiej. Jednak przewaga technologiczna państw zachodnich w dziedzinie przetwarzania sygnałów, uczenia maszynowego oraz inżynierii materiałowej tworzy solidną podstawę do utrzymania trwałej dominacji informacyjnej w głębinach.
Ochrona dna morskiego przestała być niszowym zagadnieniem z zakresu inżynierii hydrotechnicznej, a stała się jednym z filarów suwerenności cyfrowej i bezpieczeństwa surowcowego wolnego świata. Bez stabilnego, chronionego przed sabotażem transferu danych przez oceany globalny system finansowy i infrastruktura sztucznej inteligencji uległyby natychmiastowej zapaści. Podwodne roboty patrolujące morskie głębiny w absolutnej ciszy i ciemności to dziś cisi strażnicy stabilności współczesnego świata, których rola w nadchodzących dekadach będzie wyłącznie zyskiwać na strategicznym znaczeniu.
Czytaj również w dziale Geopolityka
Geopolityka podmorskich magistrali światłowodowych i wojna w głębinach oceanów: Jak globalna sieć 600 kabli transkontynentalnych stała się osią rywalizacji wywiadowczej mocarstw i celem sabotażu
Wojna w widmie elektromagnetycznym EMSO i walka radioelektroniczna: Jak cyfrowe pamięci częstotliwości radiowej DRFM, spoofing nawigacji satelitarnej i kognitywne zagłuszarki paraliżują amunicję precyzyjną na współczesnym froncie
Komentarze czytelników
3Dołącz do dyskusji pod artykułem
Zaloguj się, aby dodać komentarz i podzielić się swoją opinią na temat tego artykułu.