
Bezzałogowe okręty podwodne XLUUV i magnetometria kwantowa: Jak autonomiczne drony głębinowe, sensory z centrami NV w diamentach i podwodne doki redefiniują kontrolę cieśnin strategicznych w wojnie podwodnej
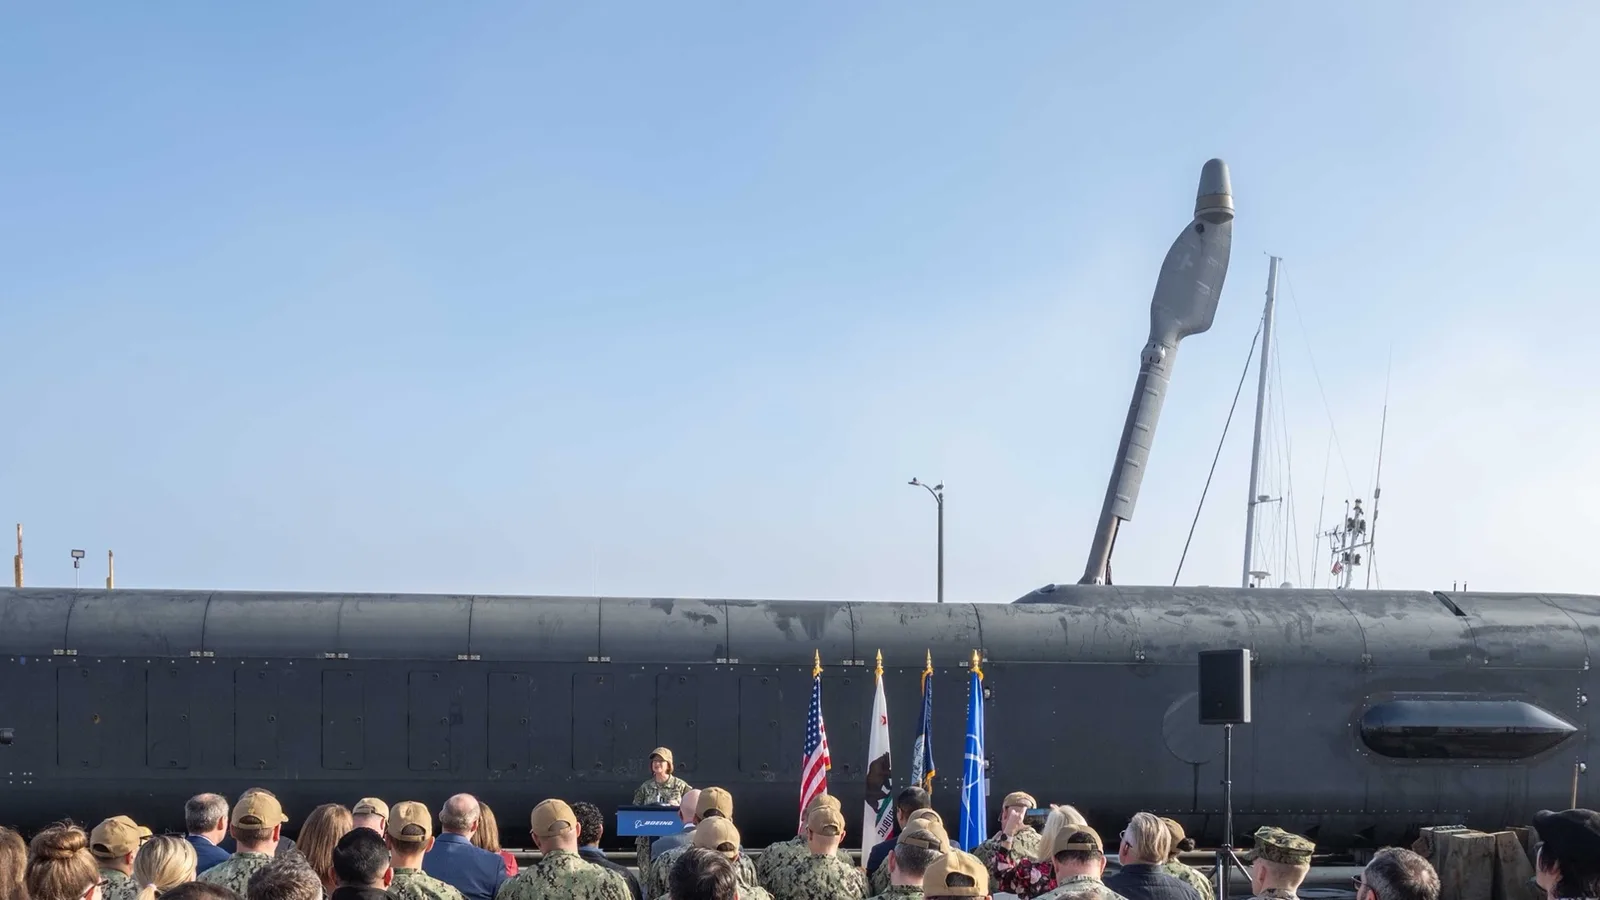
Głębiny oceanów przez ponad osiem dekad pozostawały domeną zdominowaną przez potężne załogowe okręty podwodne z napędem jądrowym i konwencjonalnym. Niewidzialność akustyczna, zdolność do przebywania pod wodą przez wiele miesięcy bez konieczności wynurzania oraz potężna siła ognia w postaci torped ciężkich i pocisków manewrujących czyniły z tych jednostek najskuteczniejsze narzędzie strategicznego odstraszania i panowania nad morskimi liniami komunikacyjnymi. Jednak w trzeciej dekadzie XXI wieku ten ugruntowany paradygmat wojenny napotyka na bariery technologiczne i ekonomiczne, które nieuchronnie prowadzą do zmierzchu bezwzględnej dominacji platform załogowych. Koszt budowy pojedynczego wielozadaniowego atomowego okrętu podwodnego przekracza dziś cztery miliardy dolarów, a czas szkolenia wysoce wyspecjalizowanej załogi liczy się w latach, co sprawia, że utrata choćby jednej jednostki stanowi dla państwa stratę o charakterze nieodwracalnym.
Równocześnie środowisko wód przybrzeżnych, cieśnin strategicznych oraz płytkich mórz szelfowych, takich jak Morze Bałtyckie, Cieśnina Tajwańska czy cieśniny łączące Morze Południowochińskie z Pacyfikiem, staje się skrajnie nasycone zaawansowanymi systemami detekcji przeciwnika. Zmasowany rozwój wielostatycznych sonarów aktywnych o niskiej częstotliwości, satelitarnych systemów detekcji śladu termicznego i hydrodynamicznego w kilwaterze oraz sieci podwodnych sensorów akustycznych sprawia, że ocean staje się zjawiskowo przejrzysty. Wprowadzenie gigantycznego okrętu podwodnego o wyporności dziesięciu tysięcy ton w wąskie gardła akwenów litorycznych wiąże się dziś z ryzykiem, którego żadne dowództwo marynarki wojennej nie może dłużej akceptować w kalkulacjach operacyjnych.
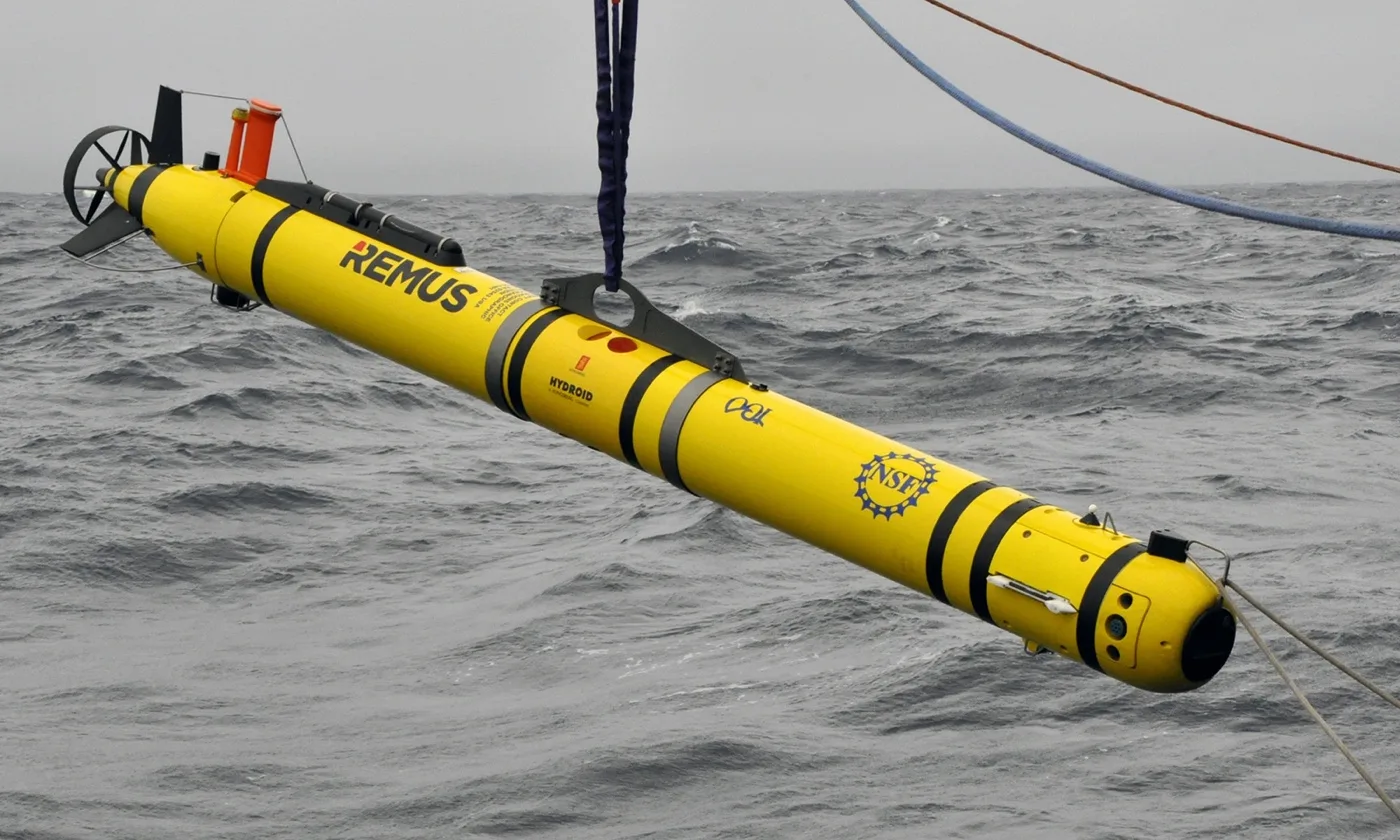
W odpowiedzi na te fundamentalne wyzwania na globalnym teatrze wojny podwodnej pojawiła się nowa klasa uzbrojenia, która redefiniuje pojęcie obecności morskiej. Mowa o ultradużych bezzałogowych okrętach podwodnych, znanych w nomenklaturze wojskowej pod akronimem XLUUV od angielskiego Extra Large Unmanned Undersea Vehicles. Platformy te, o masie od kilkudziesięciu do ponad stu ton i długości przekraczającej dwadzieścia metrów, łączą w sobie cechy klasycznego okrętu podwodnego z pełną autonomią decyzyjną oraz brakiem jakichkolwiek przedziałów załogowych i systemów podtrzymywania życia. Pozwala to na drastyczne zredukowanie kubatury kadłuba, wyeliminowanie hałasu generowanego przez ludzką obecność oraz projektowanie misji patrolowych trwających nieprzerwanie przez setki dni na skrajnie niebezpiecznych akwenach.
Rewolucja ta nie ogranicza się jednak wyłącznie do samej architektury kadłubów i napędów. Równolegle z rozwojem platform bezzałogowych dokonuje się przełom w fizyce sensorów kwantowych, które uniezależniają detekcję celów podwodnych od tradycyjnej akustyki. Zastosowanie magnetometrii kwantowej opartej na centrach azot-wakans w sieci krystalicznej syntetycznych diamentów oraz precyzyjnych grawimetrów atomowych pozwala na wykrywanie zaburzeń pola magnetycznego i grawitacyjnego wywoływanych przez zanurzone okręty z odległości i czułością, które dotychczas uchodziły za domenę fantastyki naukowej. W połączeniu z autonomicznymi stacjami dokującymi posadowionymi na dnie mórz, technologie te tworzą zintegrowany system głębinowego panowania, przekształcający cieśniny strategiczne w szczelnie zamknięte korytarze blokady morskiej.
Architektura techniczna platform XLUUV i modularne ładunki bojowe
Konstrukcja bezzałogowych okrętów podwodnych klasy XLUUV stanowi radykalne odejście od klasycznych kanonów budownictwa okrętowego. Całkowite wyeliminowanie załogi uwalnia projektantów od konieczności zachowania atmosfery o ciśnieniu jednej atmosfery w całej objętości jednostki, montowania systemów regeneracji tlenu, odsalania wody czy przedziałów sanitarno-bytowych. W rezultacie kadłub ciśnieniowy ogranicza się wyłącznie do niewielkich, wysoce wytrzymałych komór mieszczących wrażliwą elektronikę, komputery misji oraz baterie, podczas gdy pozostała przestrzeń kadłuba lekkiego może być zalewana wodą zaburtową. Taka konfiguracja umożliwia osiąganie głębokości zanurzenia rzędu tysiąca metrów i więcej przy zachowaniu niskiej masy konstrukcyjnej i odporności na impulsy uderzeniowe ładunków głębinowych.
Sercem napędowym platform XLUUV są zaawansowane hybrydowe układy zasilania, łączące generatory z silnikami Diesla do ładowania baterii w chrapach z potężnymi pakietami akumulatorów litowo-jonowych najnowszej generacji lub ogniwami paliwowymi z membraną do wymiany protonów zasilanymi ciekłym tlenem i wodorem. Układy te pozwalają jednostkom takim jak amerykański Boeing Orca XLUUV na osiąganie zasięgu operacyjnego przekraczającego dziesięć tysięcy mil morskich przy prędkości marszowej rzędu trzech do czterech węzłów. Brak mechanicznych przekładni redukcyjnych i pomp chłodzenia reaktora, w połączeniu z wolnoobrotowymi silnikami elektrycznymi z magnesami trwałymi i pędnikami strugowodnymi, sprawia, że sygnatura akustyczna drona XLUUV na niskich prędkościach całkowicie zlewa się z naturalnym tłem szumu biologicznego i falowania oceanu.
Kluczowym elementem modułowości platform XLUUV jest elastyczna komora ładunkowa o długości od dziesięciu do piętnastu metrów, umieszczona w centralnej części kadłuba. Przestrzeń ta może być rekonfigurowana w suchym doku w ciągu zaledwie kilkunastu godzin w zależności od charakteru planowanej misji. W scenariuszach rozpoznawczych i walki radioelektronicznej komora mieści rozwijane sonary z syntetyczną aperturą, podwodne sensory optyczne i laserowe systemy lidarowe do inspekcji infrastruktury krytycznej. Z kolei w konfiguracjach uderzeniowych i obronnych XLUUV przekształca się w platformę minowania skrytego, zdolną do przenoszenia do dwudziestu inteligentnych min dennych, minitorped samonaprowadzających lub autonomicznych boi sonarowych tworzących wysuniętą barierę wykrywania.
Integracja modularnych ładunków bojowych pozwala na prowadzenie operacji typu Distributed Maritime Operations bez narażania personelu wojskowego. Pojedynczy załogowy okręt podwodny może pełnić rolę podwodnego centrum dowodzenia i kontroli, koordynując działania roju trzech lub czterech dronów XLUUV rozstawionych w odległości kilkudziesięciu mil morskich. W takim układzie bezzałogowce podejmują agresywne działania rozpoznawcze w strefach antydostępowych A2/AD przeciwnika, emitują sygnały sonaru aktywnego i prowokują wrogie jednostki do odsłonięcia swoich pozycji, podczas gdy platforma macierzysta pozostaje w całkowitym reżimie ciszy radiowej i pasywnego nasłuchu.
Wybór materiałów konstrukcyjnych dla kadłubów lekkich i szkieletów nośnych platform XLUUV odzwierciedla rygorystyczne wymagania hydrodynamiczne i magnetyczne. Tradycyjne stale wysokowytrzymałe, stosowane powszechnie w załogowych okrętach podwodnych, ustępują miejsca zaawansowanym kompozytom polimerowym wzmacnianym włóknem węglowym oraz tytanowym strukturom kratownicowym wytwarzanym w technologii addytywnego spiekania laserowego. Materiały te nie tylko eliminują ryzyko korozji elektrochemicznej w wielomiesięcznym zanurzeniu, lecz przede wszystkim charakteryzują się zerową podatnością magnetyczną. Dzięki temu kadłub drona nie ulega namagnesowaniu w ziemskim polu geomagnetycznym, co stanowi fundament jego niewykrywalności przed wrogimi sensorami anomalii magnetycznych. Ponadto powłoki elastomerowe pokrywające kadłub zewnętrzny są domieszkowane nanorurkami węglowymi, które rozpraszają energię impulsów sonaru aktywnego i redukują opory tarcia lepkiego, obniżając zapotrzebowanie na moc napędową przy prędkościach patrolowych.
Magnetometria kwantowa z centrami NV w diamentach: Koniec ciszy akustycznej
Przez dziesięciolecia dominującą metodą wykrywania obiektów zanurzonych w głębinach morskich pozostawała akustyka podwodna. Projektanci okrętów podwodnych inwestowali miliardy dolarów w powłoki bezechowe z płytek elastomerowych pochłaniających fale sonaru, elastyczne zawieszenia agregatów maszynowych oraz bezgłośne śruby wielołopatowe. Współczesne atomowe okręty uderzeniowe generują szum akustyczny na poziomie zbliżonym do naturalnego szumu morza, co w wielu warunkach hydrologicznych redukuje zasięg pasywnego sonaru do zaledwie kilku kilometrów. Ta asymetria na korzyść ucieczki akustycznej zostaje jednak bezpowrotnie zniwelowana przez rozwój magnetometrii kwantowej nowej generacji.
Każdy okręt podwodny, niezależnie od tego, jak cichy jest jego napęd, stanowi gigantyczną masę ferromagnetyczną poruszającą się w ziemskim polu geomagnetycznym. Nawet w przypadku stosowania zaawansowanych procesów rozmagnesowywania kadłuba w stacjach demagnetyzacyjnych oraz wykonywania poszycia ze stali austenitycznej lub stopów tytanu, obecność reaktora jądrowego, generatorów elektrycznych, wałów napędowych i uzbrojenia generuje nieuniknione, lokalne anomalie w liniach ziemskiego pola magnetycznego. Klasyczne magnetometry transduktorowe lub optyczne z parami cezu, instalowane na samolotach patrolowych w systemach MAD, charakteryzowały się jednak zbyt niską czułością i wysokim poziomem szumów własnych, co ograniczało ich efektywny zasięg wykrywania do kilkuset metrów i wymagało niebezpiecznych lotów tuż nad grzbietami fal.
Prawdziwy przełom technologiczny przyniosło zastosowanie magnetometrów opartych na centrach azot-wakans, określanych skrótem NV od angielskiego terminu Nitrogen-Vacancy centers, w strukturze monokrystalicznych diamentów syntetycznych. Centrum NV powstaje poprzez zastąpienie jednego atomu węgla w sieci diamentu atomem azotu przy jednoczesnym usunięciu atomu sąsiedniego, tworząc lukę krystaliczną. Układ ten zachowuje się jak izolowany atom uwięziony w ciele stałym, którego spin elektronowy wykazuje niezwykle silną zależność od zewnętrznych pól magnetycznych nawet w temperaturze pokojowej. Oświetlając kryształ diamentu zielonym laserem i rejestrując zmiany natężenia emitowanej fluorescencji czerwonej w warunkach rezonansu mikrofalowego, sensory NV są w stanie mierzyć wektorowe fluktuacje pola magnetycznego z niespotykaną dotąd czułością rzędu pikotesli na pierwiastek z herca.
Wdrożenie matryc magnetometrów diamentowych na platformach XLUUV oraz autonomicznych stacjach dennych radykalnie zmienia reguły gry w wojnie podwodnej. Sensory te, charakteryzujące się miniaturowymi gabarytami, zerowym poborem energii kriogenicznej i całkowitą niewrażliwością na zakłócenia radiowe, potrafią zidentyfikować unikalny podpis magnetyczny poruszającego się okrętu podwodnego z odległości wielu mil morskich. Ponieważ pomiar magnetyczny jest procesem w stu procentach pasywnym, namierzana jednostka nie ma żadnej świadomości, że została wykryta i sklasyfikowana. Co więcej, technologia ta umożliwia jednoczesną detekcję indukowanych pól magnetycznych wywoływanych przez ruch przewodzącej wody morskiej wokół opływanego kadłuba, co demaskuje nawet jednostki wykonane całkowicie z materiałów kompozytowych.
Z punktu widzenia fizyki kwantowej, przewaga sensorów z centrami azot-wakans nad klasycznymi magnetometrami atomowymi wynika z niezwykle długiego czasu koherencji spinowej w temperaturze otoczenia. W czystej sieci krystalicznej diamentu, pozbawionej izotopów węgla C-13, stan spinowy uwięzionego elektronu może być podtrzymywany przez milisekundy bez dekoherecji wywołanej drganiami sieci krystalicznej. Zjawisko optycznie wykrywanego rezonansu magnetycznego pozwala na precyzyjne śledzenie rozszczepienia zeemanowskiego poziomów energetycznych pod wpływem zewnętrznego pola magnetycznego generowanego przez przepływający okręt. Co więcej, integracja czterech niezależnych osi krystalograficznych centrów NV w pojedynczym krysztale diamentowym umożliwia pełną trójwymiarową rekonstrukcję wektora indukcji magnetycznej. Oznacza to, że sensor nie tylko rejestruje obecność zaburzenia, lecz w ułamku sekundy wyznacza dokładny wektor namiaru na cel, jego prędkość kątową oraz głębokość zanurzenia, eliminując konieczność stosowania skomplikowanych i zawodnych procedur triangulacji wielopunktowej.
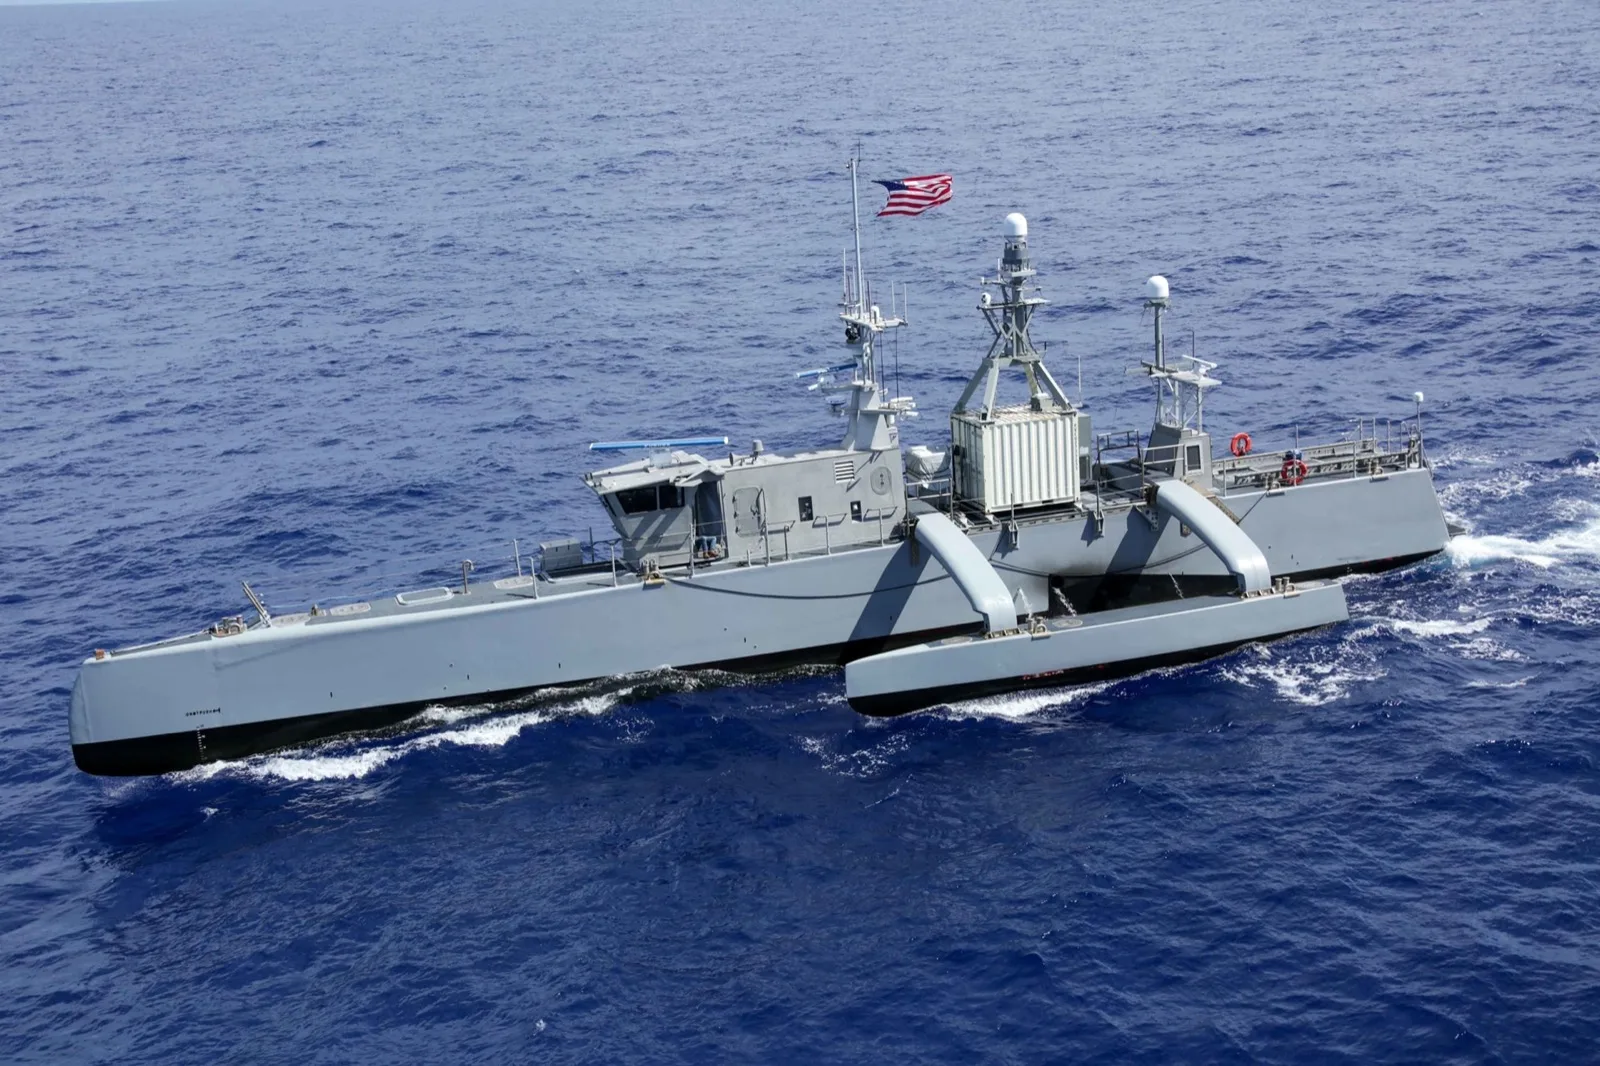
Podwodne doki denne, sieci akustyczne i energetyka głębinowa
Kluczowym ograniczeniem wczesnych generacji bezzałogowców podwodnych była ich ograniczona długotrwałość misji, wynikająca z pojemności akumulatorów oraz konieczności regularnego podejmowania jednostek na pokłady okrętów nawodnych w celu obsługi technicznej i pobrania danych. Procedura podnoszenia ciężkiego drona z wody na wzburzonym morzu jest skomplikowana logistycznie, uzależniona od warunków pogodowych i natychmiast demaskuje obecność zespołu operacyjnego przed satelitami rozpoznawczymi przeciwnika. Rozwiązaniem, które przekształca flotylle XLUUV w system w pełni permanentny, stały się autonomiczne stacje dokujące posadowione bezpośrednio na dnie morskim.
Podwodna infrastruktura dokująca składa się z kasetonowych stacji bazowych kotwiczonych na głębokościach od kilkudziesięciu do kilkuset metrów w rejonie newralgicznych cieśnin i podejść do baz morskich. Stacje te są połączone z lądem podmorskimi kablami światłowodowo-zasilającymi lub wyposażone w autonomiczne źródła energii w postaci podwodnych generatorów termoelektrycznych i wielkich magazynów energii. Dron XLUUV, po zakończeniu zaplanowanego patrolu lub wyczerpaniu zapasu energii, naprowadza się na stację dokującą za pomocą precyzyjnych beaconów optycznych i hydroakustycznych krótkiego zasięgu, a następnie cumuje w specjalnym leżu naprowadzającym.
Po zadokowaniu transfer energii odbywa się bezstykowo za pośrednictwem potężnych układów indukcyjnych o wysokiej sprawności, co eliminuje ryzyko korozji styków galwanicznych w agresywnym środowisku solankowym. Równolegle z ładowaniem baterii następuje gigabitowy transfer danych wywiadowczych za pomocą laserowych łączy optycznych w pasmie niebiesko-zielonym, które charakteryzuje się najniższym tłumieniem w toni wodnej. Zgromadzone przez drona zapisy z magnetometrów kwantowych, surowe dane batymetryczne i profile akustyczne są w ułamku sekundy przesyłane kablem światłowodowym do lądowych centrów dowodzenia, a do komputera pokładowego bezzałogowca wgrywane są nowe plany zadań i zaktualizowana sytuacja taktyczna.
Taka architektura stacjonarno-mobilna tworzy nowoczesny odpowiednik legendarnego systemu SOSUS, określanego często mianem Ocean Internet of Things lub SOSUS 2.0. Zamiast biernych hydrofonów nasłuchowych, dno morskie pokrywa się siatką zintegrowanych węzłów sensorowo-dokujących, w których stacjonują drony gotowe do natychmiastowego startu na przechwycenie wykrytego celu. W ten sposób cieśniny strategiczne zyskują wielowarstwowy system obrony, w którym wrogi okręt podwodny jest nieustannie śledzony przez zmieniające się warty bezzałogowców bez konieczności jakiejkolwiek interwencji nawodnych sił marynarki wojennej.
Autonomiczna nawigacja batymetryczna i odporność na degradację GPS
Dla załogowego okrętu podwodnego wynurzenie masztu nawigacyjnego w celu odebrania sygnału satelitarnego GPS lub GLONASS jest standardową procedurą korygowania dryfu platformy inercyjnej, chociaż wiąże się z ryzykiem wykrycia radarowego lub optycznego. W przypadku bezzałogowych okrętów XLUUV realizujących misje w strefach aktywnej obrony przeciwnika, jakiekolwiek naruszenie powierzchni morza jest kategorycznie wykluczone. Ponadto w warunkach pełnoskalowego konfliktu militarnego sygnały satelitów nawigacyjnych zostaną natychmiast zagłuszone na wielkich obszarach lub całkowicie zniszczone w wyniku kinetycznych ataków antysatelitarnych ASAT. Dlatego autonomiczne przetrwanie drona głębinowego wymaga opracowania metod pozycjonowania w stu procentach niewrażliwych na zakłócenia zewnętrzne.
Fundamentem nawigacji bezzałogowców głębinowych stały się układy inercyjne nowej generacji oparte na laserach pierścieniowych i kwantowych żyroskopach z atomami schłodzonymi laserowo. Urządzenia te charakteryzują się mikroskopijnym dryfem kątowym i liniowym, jednak podczas misji trwających tygodniami błąd akumulowany nieuchronnie narastałby do wartości uniemożliwiających precyzyjne przejście przez wąskie rynny podwodne czy pola minowe. Aby skompensować ten dryf bez korzystania z sygnałów radiowych, drony klasy XLUUV wykorzystują zaawansowane algorytmy fuzji nawigacji batymetrycznej Terrain Relative Navigation oraz mapowania anomalii pola grawitacyjnego i magnetycznego.
Nawigacja batymetryczna opiera się na ciągłym porównywaniu profilu dna morskiego, skanowanego za pomocą wielowiązkowych echosond akustycznych o niskiej mocy lub profilomierzy laserowych, z ultrawysokiej rozdzielczości cyfrowymi mapami batymetrycznymi wgranymi do pamięci komputera misji. Zaawansowane filtry cząsteczkowe i sieci neuronowe estymują najbardziej prawdopodobną pozycję jednostki w trójwymiarowej przestrzeni, rozpoznając unikalne formy geomorfologiczne dna, takie jak uskoki tektoniczne, grzbiety podmorskie czy kaniony sedymentacyjne. W rejonach o płaskim, monotonnym dnie piaszczystym system płynnie przełącza się na odczyty z kwantowych grawimetrów gradiometrycznych, które rejestrują subtelne zmiany gęstości skorupy ziemskiej pod dnem morskim.
Dzięki tak zaawansowanej architekturze nawigacyjnej dron XLUUV jest w stanie przebyć tysiące mil morskich pod lodami Arktyki lub w gęstwinie podwodnych łańcuchów wysp archipelagowych z dokładnością do kilkunastu metrów, nie emitując przy tym żadnych sygnałów zdradzających jego obecność i nie polegając na jakiejkolwiek łączności zewnętrznej. W sytuacji utraty kontaktu ze stacją bazową autonomiczne systemy podejmowania decyzji oparte na modelach wnioskowania probabilistycznego samodzielnie oceniają ryzyko taktyczne, dokonują wyboru optymalnej trasy obejścia rejonów patrolowanych przez wrogie siły zwalczania okrętów podwodnych i doprowadzają misję do końca zgodnie z regułami zaangażowania.
Geopolityka cieśnin strategicznych: Nowa architektura kordonu morskiego
Pojawienie się bezzałogowych okrętów podwodnych wyposażonych w magnetometrię kwantową radykalnie przekształca geografię strategiczną kluczowych punktów dławienia morskiego na całym świecie. Regiony, które dotychczas wymagały ciągłej, kosztownej obecności lotniskowcowych grup uderzeniowych lub rotacyjnych dyżurów deficytowych załogowych okrętów podwodnych, stają się domeną zautomatyzowanych, bezludnych barier głębinowych. Zjawisko to w najbardziej dramatyczny sposób uwidacznia się w trzech kluczowych rejonach geopolitycznych: w Cieśninie Tajwańskiej i pierwszym łańcuchu wysp na Pacyfiku, w przesmyku GIUK na północnym Atlantyku oraz na zamkniętym akwenie Morza Bałtyckiego.
W Cieśninie Tajwańskiej oraz cieśninach Luzon i Miyako, stanowiących bramy wyjściowe chińskiej marynarki wojennej na głębokie wody filipińskie, rozmieszczenie autonomicznych flotylli XLUUV całkowicie paraliżuje ewentualne plany inwazji amfibijnej lub podwodnej blokady wyspy. Drony głębinowe, operujące z baz na wyspach japońskich i tajwańskich, mogą z wyprzedzeniem zaminować podejścia do baz morskich przeciwnika minami inteligentnymi, które aktywują się wyłącznie po magnetycznym i akustycznym rozpoznaniu konkretnych jednostek desantowych. Zdolność do skrytego przebywania w płytkich wodach cieśniny, gdzie silne prądy pływowe i zmienne zasolenie uniemożliwiają skuteczną pracę klasycznych sonarów okrętowych, daje bezzałogowcom przewagę asymetryczną uniemożliwiającą flocie nawodnej bezpieczne przejście.
Z kolei w rejonie przesmyku GIUK, rozciągającego się pomiędzy Grenlandią, Islandią i Wielką Brytanią, drony XLUUV wyposażone w sensory kwantowe odnawiają historyczną rolę tarczy chroniącej szlaki komunikacyjne łączące Amerykę Północną z Europą. Każda rosyjska jednostka podwodna z Floty Północnej próbująca przedostać się na wody środkowego Atlantyku musi przeciąć tę barierę. Obecność bezzałogowców zdolnych do długotrwałego śledzenia uderzeniowych okrętów podwodnych typu Jasień czy strategicznych nosicieli pocisków balistycznych Borej neutralizuje ich zdolność do skrytego zajęcia pozycji startowych, przywracając stabilność strategiczną na teatrze euroatlantyckim bez eskalacji ryzyka incydentów załogowych.
Wreszcie na Morzu Bałtyckim, charakteryzującym się skrajnie płytką głębokością średnią wynoszącą zaledwie pięćdziesiąt metrów oraz niezwykle złożoną strukturą termokliny i halokliny, platformy XLUUV stają się optymalnym narzędziem ochrony krytycznej infrastruktury energetycznej i telekomunikacyjnej. Po sabotażu gazociągów Nord Stream oraz podmorskich kabli przesyłowych stało się jasne, że obrona dna morskiego przed działaniami wojny hybrydowej wymaga ciągłej, zautomatyzowanej obecności inspekcyjnej. Drony podwodne wyposażone w sensory anomalii magnetycznych i sonary wysokiej rozdzielczości patrolują korytarze rurociągów i kabli, uniemożliwiając wrogim jednostkom specjalnym i minipodwodnym skryte podkładanie ładunków wybuchowych.
Transformacja ta dowodzi, że przyszłość wojen morskich nie należy do coraz większych i droższych okrętów budowanych według XX-wiecznych wzorców, lecz do rozproszonych, inteligentnych systemów bezzałogowych operujących w środowisku fuzji danych kwantowych. Bezzałogowe okręty podwodne klasy XLUUV zamykają epokę romantycznej bezkarności głębin, wprowadzając światową architekturę bezpieczeństwa w realia zautomatyzowanego panowania nad oceanami, w którym niewidzialność przestaje być kwestią wyciszenia mechanicznego, a staje się matematyczną grą algorytmów i kwantowych praw fizyki.
Czytaj również w dziale Geopolityka
Geopolityka podmorskich magistrali światłowodowych i wojna w głębinach oceanów: Jak globalna sieć 600 kabli transkontynentalnych stała się osią rywalizacji wywiadowczej mocarstw i celem sabotażu
Wojna w widmie elektromagnetycznym EMSO i walka radioelektroniczna: Jak cyfrowe pamięci częstotliwości radiowej DRFM, spoofing nawigacji satelitarnej i kognitywne zagłuszarki paraliżują amunicję precyzyjną na współczesnym froncie
Komentarze czytelników
3Dołącz do dyskusji pod artykułem
Zaloguj się, aby dodać komentarz i podzielić się swoją opinią na temat tego artykułu.