
Bezzałogowa wojna podwodna i autonomiczne okręty XLUUV: Jak roje robotów głębinowych, akustyczna nawigacja bez GPS i stealth paraliżują tradycyjne floty podwodne
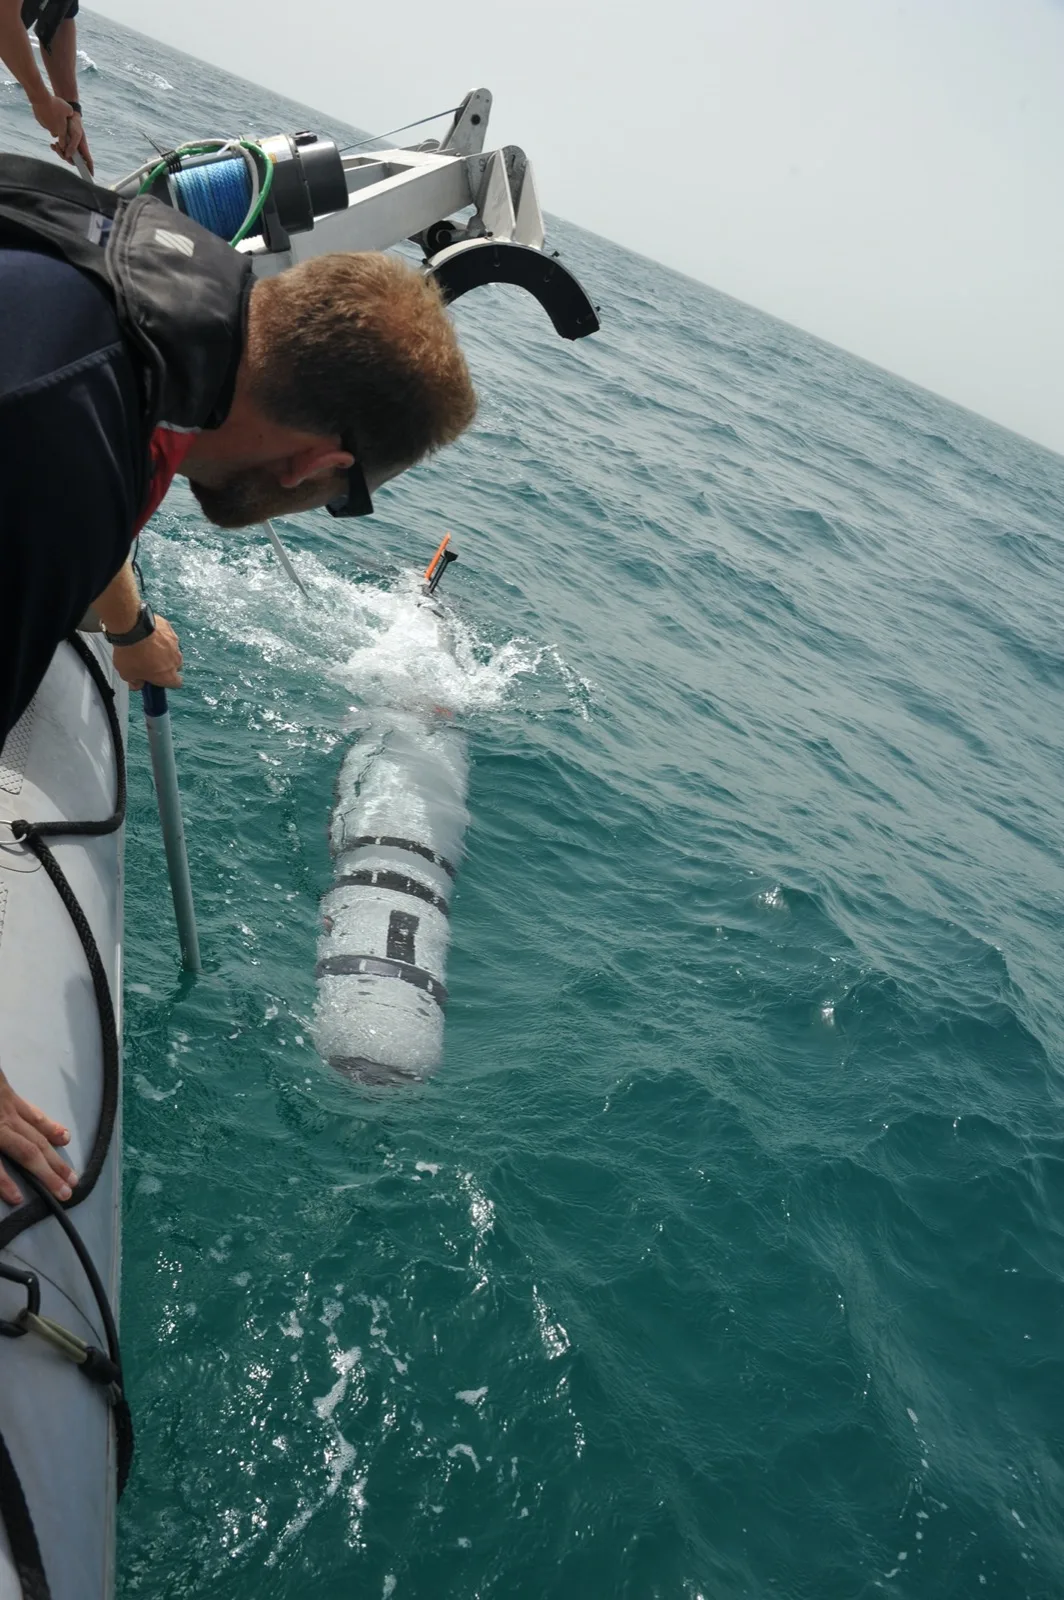
Od momentu, gdy w połowie dwudziestego wieku USS Nautilus zasygnalizował przejście na napęd jądrowy słynną depeszą podwodną, strategia morska mocarstw opierała się na niezmiennym paradygmacie: dominacja w toni wodnej należy do gigantycznych, załogowych atomowych okrętów podwodnych. Jednostki klas takich jak amerykańskie Virginia i Ohio, brytyjskie Astute czy rosyjskie Jasień stanowią szczytowe osiągnięcie inżynierii wojskowej, zdolne do operowania miesiącami bez wynurzenia, przenoszące niszczycielski arsenał torped, pocisków manewrujących i międzykontynentalnych rakiet balistycznych. Jednakże budowa pojedynczego współczesnego uderzeniowego okrętu podwodnego kosztuje dziś od trzech do czterech miliardów dolarów, a cykl produkcyjny liczony jest w dekadach. W obliczu narastających napięć geopolitycznych w Cieśninie Tajwańskiej, na Morzu Południowochińskim, w Przesmyku GIUK oraz w Arktyce, tradycyjna flota załogowa napotyka barierę niemożliwą do pokonania: fizyczny brak wystarczającej liczby kadłubów oraz astronomiczny koszt ich ewentualnej utraty.
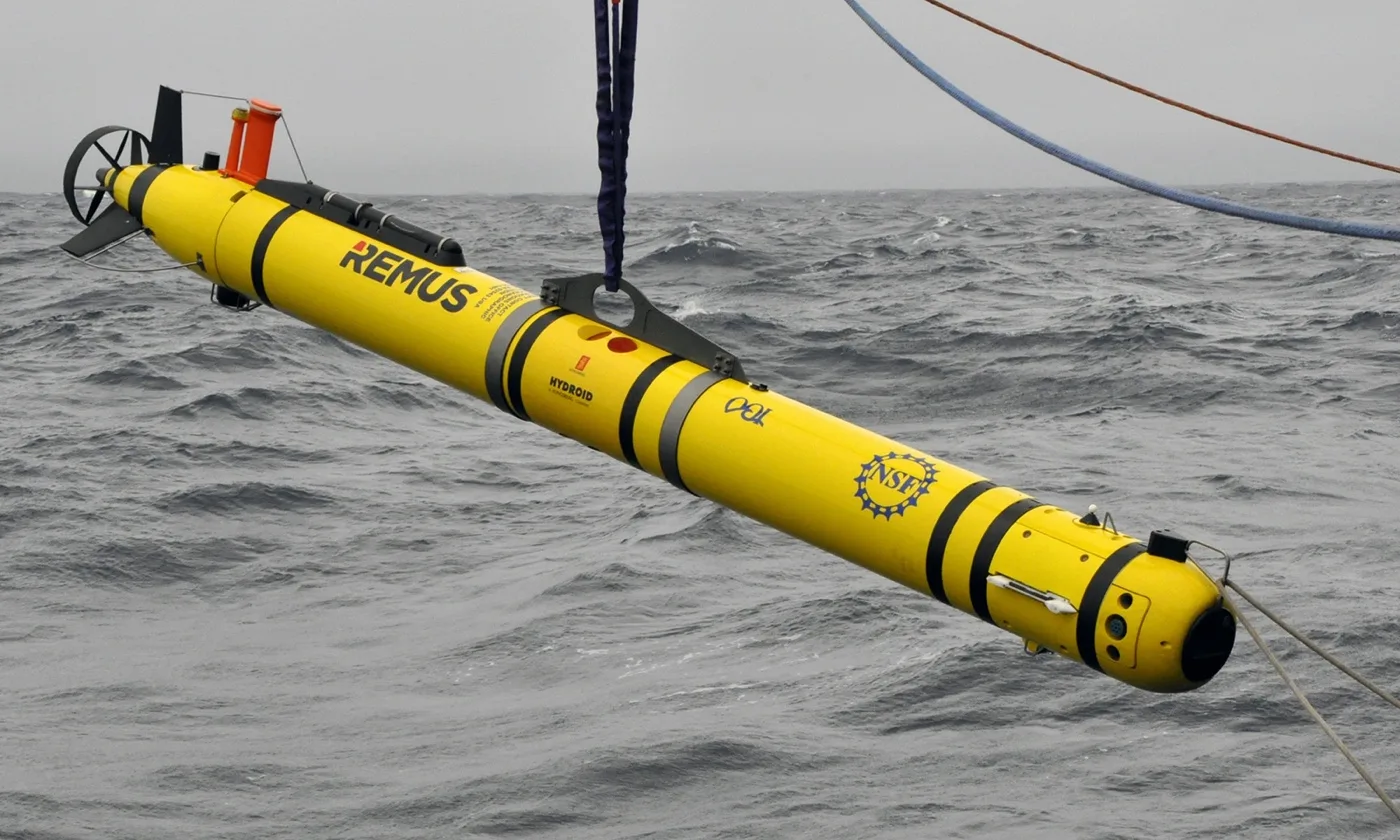
W tę strategiczną próżnię wkracza technologia, która w ciągu najbliższej dekady dokona w operacjach morskich takiego samego przewrotu, jakiego drony powietrzne dokonały na lądzie. Bezzałogowe okręty podwodne bardzo dużej wyporności, określane w nomenklaturze NATO jako XLUUV od Extra Large Unmanned Undersea Vehicles, całkowicie zrywają z dotychczasowymi kompromisami konstrukcyjnymi. Pozbawione ponad stu członków załogi, zbędnych przedziałów mieszkalnych, instalacji podtrzymywania życia, systemów regeneracji powietrza i gigantycznych reaktorów atomowych wymagających stałego chłodzenia, jednostki te osiągają wyporność od pięćdziesięciu do ponad stu ton. Mogą pozostawać w rejonie patrolu bojowego przez sześć do dziewięciu miesięcy, stając się niewidzialnymi strażnikami krytycznych cieśnin, kabli telekomunikacyjnych oraz podwodnych pól minowych.
Ewolucja konstrukcyjna: Od lekkich torped UUV do oceanicznych gigantów XLUUV
Początki robotyki podwodnej wiązały się z niewielkimi aparatami bezzałogowymi klasy UUV o masie kilkudziesięciu kilogramów, wystrzeliwanymi ze standardowych wyrzutni torpedowych kalibru pięćset trzydzieści trzy milimetry. Systemy te, aczkolwiek przydatne do lokalnego rozpoznania akustycznego czy poszukiwania min dennych, charakteryzowały się drastycznie ograniczoną autonomicznością energetyczną, rzadko przekraczającą dwadzieścia cztery do czterdziestu ośmiu godzin. Ich zasięg operacyjny mierzony był w dziesiątkach mil morskich, co zmuszało okręt-matkę do przebywania w bezpośredniej strefie zagrożenia ze strony nieprzyjacielskiego lotnictwa i okrętów nawodnych.
Przejście do kategorii XLUUV zapoczątkowane zostało przez amerykański program Orca realizowany przez koncern Boeing we współpracy z Huntington Ingalls Industries. Orca to autonomiczny okręt o długości przekraczającej dwadzieścia sześć metrów i masie bojowej sięgającej osiemdziesięciu ton w wersji podstawowej. Kluczową cechą architektury jest jej modułowość: centralna sekcja ładunkowa o długości dziesięciu metrów i ładowności do ośmiu ton może pomieścić zróżnicowane pakiety misyjne, od zaawansowanych min morskich Hammerhead, przez sonary z syntetyczną aperturą SAS, aż po systemy walki radioelektronicznej i wabiki akustyczne. Co najważniejsze, Orca jest jednostką w pełni pełnomorską, zdolną do samodzielnego opuszczenia bazy brzegowej, pokonania kilku tysięcy mil morskich w zanurzeniu i powrotu do portu po zakończeniu wielomiesięcznej misji bojowej.
Fizyka propagacji fali akustycznej w oceanie i kanał SOFAR
Zrozumienie rewolucji, jaką wprowadzają jednostki XLUUV, wymaga dogłębnej analizy fizyki środowiska morskiego. Woda jest ośrodkiem wysoce niejednorodnym pod względem właściwości akustycznych. Prędkość rozchodzenia się dźwięku w toni morskiej nie jest wartością stałą, lecz zależy od trzech fundamentalnych parametrów termodynamicznych: temperatury, zasolenia oraz ciśnienia hydrostatycznego, które rośnie w przybliżeniu o jedną atmosferę na każde dziesięć metrów głębokości. W warstwach przypowierzchniowych, gdzie temperatura gwałtownie spada wraz z głębokością w tak zwanej termoklinie, prędkość dźwięku maleje. Jednak poniżej pewnej głębokości temperatura stabilizuje się na poziomie około dwóch do czterech stopni Celsjusza, a dominującym czynnikiem staje się rosnące ciśnienie, powodujące ponowny wzrost prędkości fali akustycznej.
Na styku tych dwóch reżimów fizycznych, na głębokości zazwyczaj od ośmiuset do tysiąca dwustu metrów, powstaje zjawisko o fundamentalnym znaczeniu militarnym: głębinowy kanał akustyczny, znany w literaturze pod akronimem SOFAR od Sound Fixing and Ranging. Fale akustyczne emitowane wewnątrz tego kanału ulegają ciągłemu załamaniu ku osi kanału o najniższej prędkości propagacji, działając jak gigantyczny, naturalny falowód oceaniczny. W kanale SOFAR sygnały dźwiękowe o niskich częstotliwościach mogą pokonywać tysiące kilometrów bez odbijania się od powierzchni morza czy dna oceanicznego, gdzie następuje drastyczne tłumienie energii. Podczas gdy załogowe okręty podwodne, ograniczone wytrzymałością kadłubów na poziomie czterystu do sześciuset metrów, nie są w stanie fizycznie zanurzyć się do kanału SOFAR w większości rejonów świata, wyspecjalizowane bezzałogowce XLUUV o kadłubach zbrojonych tytanem lub kompozytami węglowymi mogą swobodnie patrolować ten strategiczny falowód, nasłuchując ruchów wrogich flot na dystansach międzykontynentalnych.
Inżynieria materiałowa kadłuba ciśnieniowego: Tytan, kompozyty węglowe i ceramika
Eliminacja załogi usuwa fundamentalne ograniczenia dotyczące średnicy kadłuba i kubatury wnętrza. W tradycyjnym okręcie podwodnym kadłub sztywny musi mieć średnicę od dziewięciu do dwunastu metrów, aby pomieścić wielopoziomowe pokłady, co przy głębokości zanurzenia rzędu pięciuset metrów generuje kolosalne naprężenia ściskające i wymaga stosowania stali wysokowytrzymałych o granicy plastyczności przekraczającej sto kilopuntów na cal kwadratowy, takich jak amerykańska stal HY-80 lub HY-100. W przypadku okrętu bezzałogowego średnica kadłuba ciśnieniowego może wynosić zaledwie dwa do trzech metrów, co zgodnie ze wzorem Lamégo na naprężenia w grubościennych cylindrach pozwala na osiągnięcie nieporównywalnie wyższej wytrzymałości na ściskanie przy tej samej grubości ścianki.
Nowoczesne projekty XLUUV wykorzystują zaawansowane stopy tytanu klasy Grade 5 Ti-6Al-4V, charakteryzujące się znakomitym stosunkiem wytrzymałości mechanicznej do gęstości oraz całkowitą odpornością na korozję w roztworach soli morskiej. Tytan ma jednak wadę w postaci wysokiego kosztu surowca i skomplikowanej technologii spawania w osłonie gazów obojętnych. Dlatego wiodące ośrodki inżynierii morskiej eksperymentują z grubościennymi cylindrami z włókien węglowych nasycanych żywicami epoksydowymi utwardzanymi w autoklawach. Zastosowanie kompozytów węglowych pozwala na zredukowanie masy strukturalnej kadłuba o ponad czterdzieści procent w porównaniu ze stalą, co uwalnia olbrzymi zapas wyporności hydrostatycznej na rzecz dodatkowych akumulatorów i sensorów.
Najbardziej futurystycznym kierunkiem jest integracja elementów konstrukcyjnych z ceramiki technicznej, na przykład tlenku glinu Al2O3 oraz węglika krzemu SiC. Ceramika konstrukcyjna charakteryzuje się fenomenalną wytrzymałością na czyste ściskanie, wielokrotnie przewyższającą najlepsze stale pancerne i tytan, nie ulegając przy tym zjawisku zmęczenia materiałowego pod wpływem powtarzających się cykli zanurzenia i wynurzenia. Zastosowanie ceramicznych kopuł dziobowych pozwala ponadto na uzyskanie niemal całkowitej przezroczystości akustycznej dla wewnętrznych matryc sonarowych, eliminując straty sygnału wywoływane przez tradycyjne osłony laminatowe.
Napęd i gęstość energii: Hybrydowe ogniwa paliwowe kontra akumulatory litowe
Fundamentalnym wyzwaniem inżynieryjnym w projektowaniu okrętów XLUUV jest zapewnienie niezależnego od powietrza napędu AIP, który pozwoli na wielomiesięczne operowanie w całkowitym zanurzeniu przy zachowaniu absolutnej ciszy akustycznej. Tradycyjne silniki wysokoprężne wymagają okresowego wynurzania chrap w celu ładowania baterii, co dekonspiruje pozycję jednostki w pasmach radarowych i termowizyjnych. Z kolei miniaturowe reaktory jądrowe są zbyt kosztowne i niosą za sobą niedopuszczalne ryzyko skażenia w razie utraty bezzałogowca na wodach wroga.
Współczesne systemy XLUUV opierają się na zaawansowanych układach hybrydowych. Podstawowe źródło energii stanowią pakiety baterii litowo-jonowych nowej generacji o chemii LFP lub NMC z zaawansowanymi barierami ceramicznymi zapobiegającymi ucieczce termicznej, współpracujące z ogniwami paliwowymi ze stałym elektrolitem polimerowym PEM. Jako paliwo wykorzystywany jest skroplony lub związany w wodorkach metali wodór oraz czysty tlen przechowywany w zbiornikach kriogenicznych. Taki układ charakteryzuje się sprawnością konwersji chemicznej sięgającą sześćdziesięciu procent i emituje jako jedyny produkt uboczny czystą wodę, która może być zrzucana za burtę lub wykorzystywana do precyzyjnego trymowania zbiorników balastowych.
Podczas marszu ekonomicznego z prędkością trzech do czterech węzłów pobór mocy przez silnik z magnesami trwałymi PMSM i zintegrowany pędnik strugowodny nie przekracza kilkunastu kilowatów. Pozwala to na osiągnięcie zasięgu rzędu dziesięciu tysięcy mil morskich. W sytuacjach awaryjnych lub podczas wykonywania manewrów uniku przed naprowadzającą się torpedą, system potrafi w ułamku sekundy przekierować energię z bufora ultrakondensatorów, umożliwiając przyspieszenie do prędkości powyżej dwunastu węzłów przez czas wystarczający do zmylenia przeciwnika.
Nawigacja bez GPS: Żyroskopy laserowe, batymetria i grawimetria kwantowa
Jednym z najbardziej rygorystycznych ograniczeń środowiska podwodnego jest całkowite tłumienie fal elektromagnetycznych wielkiej częstotliwości przez słoną wodę morską. Zjawisko naskórkowości sprawia, że sygnały z satelitów nawigacyjnych GPS, Galileo czy BeiDou zanikają na głębokości zaledwie kilkunastu centymetrów pod lustrem wody. Dla okrętu bezzałogowego, który ma przebywać pod wodą przez pół roku bez zdradzania swojej pozycji wystawieniem masztu antenowego, konieczne stało się opracowanie zupełnie nowej klasy autonomicznych systemów nawigacji zliczeniowej.
Trzon systemu stanowi wojskowy układ nawigacji inercyjnej INS oparty na żyroskopach ze zwierciadłem pierścieniowym RLG oraz rezonatorach fali stojącej z kwarcu lub stopów szafiru. Jednakże każdy system inercyjny cechuje się zjawiskiem dryfu, który w warunkach długotrwałej pracy może wynosić od kilkuset metrów do kilku mil morskich na dobę. Aby wyzerować ten błąd, jednostki XLUUV stosują zaawansowaną korelację terenową z wykorzystaniem sonarów wielowiązkowych MBES i dopplerowskich kłód hydroakustycznych DVL. Komputer pokładowy porównuje trójwymiarowy profil dna morskiego w czasie rzeczywistym z zapisaną w pamięci cyfrową mapą batymetryczną szelfu oceanicznego, uzyskując dokładność pozycjonowania rzędu pojedynczych metrów.
Najbardziej przełomowym kierunkiem jest wdrażanie grawimetrii kwantowej opartej na interferometrii atomów zimnego rubidu. Atomowy gradiometr grawitacyjny rejestruje mikroskopijne fluktuacje lokalnego przyspieszenia ziemskiego wywoływane przez podwodne łańcuchy górskie, uskoki tektoniczne oraz złoża gęstych minerałów. Ponieważ mapa anomalii grawitacyjnych Ziemi jest unikalna i niemożliwa do sfałszowania czy zakłócenia przez przeciwnika, nawigacja grawimetryczna zapewnia stuprocentową odporność na techniki walki elektronicznej i całkowitą niewykrywalność emisji.
Akustyczna sztuczna inteligencja: Autonomiczna klasyfikacja i fuzja sensorów
W tradycyjnym okręcie podwodnym kluczową rolę odgrywa zespół operatorów hydrolokacji, czyli hydroakustyków, którzy spędzają tysiące godzin na wsłuchiwaniu się w szumy oceanu, potrafiąc odróżnić śpiew wieloryba od szumu kawitacji śruby konkretnego niszczyciela wrogiej marynarki wojennej. W okręcie bezzałogowym funkcję ludzkiego ucha i kory słuchowej przejmują głębokie splotowe i transformatorowe sieci neuronowe zintegrowane bezpośrednio z układem anten sonarowych.
Kadłub nowoczesnego okrętu XLUUV pokryty jest wieloelementową anteną burtową FAS oraz ciągnioną za rufą elastyczną anteną liniową TASS o długości kilkuset metrów. Cyfrowy procesor sygnałowy dokonuje formowania wiązek akustycznych w czasie rzeczywistym, generując macierze spektrogramów częstotliwościowych z podziałem na pasma LOFAR i DEMON. Algorytmy sztucznej inteligencji, trenowane na gigantycznych bazach danych sygnatur akustycznych marynarek wojennych całego świata, potrafią w ciągu ułamków sekundy zidentyfikować liczbę łopatek śruby napędowej, prędkość obrotową wału oraz charakterystyczne rezonanse pomp chłodzenia reaktora atomowego przeciwnika, przypisując obiektowi dokładną tożsamość taktyczną.
Równie istotna jest zdolność do autonomicznego podejmowania decyzji w warunkach braku łączności z dowództwem. Gdy algorytm wykryje wrogą jednostkę uderzeniową, system dynamicznie modyfikuje profil zanurzenia, wykorzystując warstwy termokliny i halokliny, w których gwałtowny skok temperatury i zasolenia wody załamuje promienie dźwiękowe, tworząc strefy cienia akustycznego. XLUUV może bezszelestnie zająć pozycję przechwytującą, nie emitując ani jednego aktywnego impulsu sonarowego, działając wyłącznie jako cichy obserwator zbierający dane wywiadowcze.
Podwodna telekomunikacja: Akustyka, lasery błękitno-zielone i boje satelitarne
Autonomiczne roje bezzałogowców nie mogą działać w całkowitej izolacji informacyjnej. Konieczność wymiany danych taktycznych między poszczególnymi węzłami roju oraz przekazywania meldunków do dowództwa floty wymusiła rozwój zaawansowanych systemów telekomunikacji podwodnej. Podstawowym medium pozostają modemy hydroakustyczne operujące w pasmach od kilku do kilkudziesięciu kiloherców. Zastosowanie modulacji z ortogonalnym podziałem częstotliwości OFDM oraz technik rozpraszania widma z przeskokami częstotliwości FHSS pozwala na stabilną transmisję telemetryczną na dystansach rzędu kilkunastu kilometrów przy przepływnościach rzędu kilku kilobitów na sekundę, nawet w warunkach silnej wielodrogowości wywoływanej odbiciami od dna.
Dla wymiany dużych pakietów danych, takich jak trójwymiarowe skany batymetryczne czy surowe nagrania hydroakustyczne, stosuje się łączność optyczną w pasmie błękitno-zielonym o długości fali od czterystu pięćdziesięciu do pięciuset trzydziestu dwóch nanometrów. Światło o tej barwie charakteryzuje się tak zwanym oknem przezroczystości w czystej wodzie oceanicznej, umożliwiając transfer danych z prędkościami sięgającymi kilkuset megabitów na sekundę na odległość kilkudziesięciu metrów. Pozwala to dwóm bezzałogowcom na błyskawiczną synchronizację baz danych podczas bliskiego minięcia pod wodą.
Wreszcie, w celu przekazania krytycznych depesz o wykryciu wrogiego zespołu uderzeniowego do dowództwa strategicznego, okręt XLUUV może wystrzelić na powierzchnię mikroskopijną boję łącznościową połączoną z kadłubem ultracienkim kablem światłowodowym. Boja ta, unosząc się na falach przez zaledwie kilkadziesiąt sekund, nawiązuje szyfrowane połączenie z konstelacjami satelitarnymi Starlink lub Iridium, przesyła skompresowany pakiet wywiadowczy, po czym automatycznie ulega samozatopieniu poprzez otwarcie zaworu zalewowego, nie pozostawiając na powierzchni żadnego śladu.
Doktryna roju i operacje w strefach A2/AD
Prawdziwa potęga systemów XLUUV ujawnia się nie w działaniach pojedynczych platform, lecz w operacjach rojowych koordynowanych za pośrednictwem podwodnej sieci łączności akustycznej i optycznej. W płytkich, usianych archipelagami wodach Cieśniny Tajwańskiej czy Bałtyku, tradycyjny atomowy okręt podwodny jest nadmiernie podatny na wykrycie przez lotnicze boje hydroakustyczne, radary SAR i czujniki anomalii magnetycznych MAD. Z kolei rozproszenie kilkunastu bezzałogowców XLUUV tworzy nieprzeniknioną barierę antydostępową A2/AD.
W ramach doktryny roju część bezzałogowców może pełnić rolę aktywnych emiterów, nadających potężne impulsy sonarowe o niskiej częstotliwości LFA, podczas gdy pozostałe platformy rozmieszczone w promieniu kilkudziesięciu mil działają wyłącznie pasywnie. Taka bistatyczna i wielostatyczna konfiguracja sprawia, że powłoki anechoiczne pochłaniające dźwięk na wrogich okrętach stają się bezużyteczne: odbity od kadłuba impuls trafia do czujników innego drona, ujawniając pozycję celu bez zdradzania lokalizacji odbiornika. Co więcej, w przypadku bezpośredniej konfrontacji bezzałogowce mogą posłużyć jako platformy rażenia minowo-torpedowego, odpalając lekkie torpedy samonaprowadzające lub stawiając inteligentne zagrody minowe zaporowe w gardzielach baz przeciwnika.
Wojna minowa nowej generacji i ochrona infrastruktury krytycznej
Zdolność przenoszenia ładunków o masie wielu ton sprawia, że bezzałogowe okręty XLUUV stają się doskonałym narzędziem do realizacji zadań minowych oraz przeciwdziałania sabotażom podwodnej infrastruktury krytycznej. Tradycyjne miny morskie były urządzeniami pasywnymi, oczekującymi na przepłynięcie statku nad ich polem magnetycznym lub akustycznym. Nowoczesne systemy minowe, takie jak amerykańska głowica Hammerhead przenoszona przez moduł misyjny Orca, stanowią w istocie zakotwiczone na dnie kapsuły zawierające lekką torpedę ZOP z własnym aktywnym sonarem i procesorem decyzyjnym. XLUUV może w całkowitej ciszy rozstawić dziesiątki takich kapsuł u wyjścia z obcej bazy morskiej, ryglując flotę przeciwnika w portach jeszcze przed formalnym wypowiedzeniem wojny.
Równie kluczową misją staje się ochrona podmorskich kabli światłowodowych oraz rurociągów przesyłowych na dnie Morza Północnego i Bałtyku. Incydenty uszkodzenia gazociągów Nord Stream i Balticconnector obnażyły bezradność konwencjonalnych sił morskich wobec sabotażu głębinowego realizowanego przez jednostki specjalnego przeznaczenia. Bezzałogowce XLUUV wyposażone w sonary o wysokiej rozdzielczości i manipulatory robotyczne mogą prowadzić nieustanny monitoring tras kablowych, wykrywając obce aparaty głębinowe, kotwice wleczone czy ładunki wybuchowe z dokładnością do kilkunastu centymetrów, stanowiąc całodobową straż podwodnego krwioobiegu cyfrowego cywilizacji.
Prawo morza i status prawny autonomicznych okrętów bojowych
Pojawienie się całkowicie autonomicznych jednostek podwodnych wyposażonych w broń śmiercionośną wywołuje bezprecedensowe dylematy w międzynarodowym prawie humanitarnym konfliktów zbrojnych oraz w interpretacji Konwencji Narodów Zjednoczonych o prawie morza UNCLOS. Zgodnie z tradycyjną definicją artykułu dwudziestego dziewiątego konwencji UNCLOS, okręt wojenny musi znajdować się pod dowództwem oficera marynarki wojennej należycie mianowanego przez rząd i posiadać załogę podlegającą regularnej dyscyplinie wojskowej. Bezzałogowiec sterowany przez sieć neuronową nie spełnia tych kryteriów w sensie dosłownym.
Wywołuje to poważne spory doktrynalne: czy bezzałogowy okręt XLUUV cieszy się pełnym immunitetem suwerennym na wodach międzynarodowych, zakazującym jego zatrzymania, inspekcji czy zaboru przez obce państwo? Czy państwo nadbrzeżne ma prawo przechwycić obcy bezzałogowiec operujący w jego wyłącznej strefie ekonomicznej EEZ, traktując go nie jako okręt wojenny, lecz jako nieautoryzowaną aparaturę badawczą? Ponadto kwestia delegowania decyzji o użyciu uzbrojenia torpedowego lub rakietowego na algorytmy autonomiczne w warunkach braku łączności radiowej rodzi fundamentalne pytania o odpowiedzialność za ewentualne pomyłkowe zatopienie cywilnego statku handlowego lub badawczego.
Implikacje geopolityczne: Asymetria kosztów i zmierzch załogowych kolosów
Pojawienie się dojrzałych platform XLUUV fundamentalnie burzy tradycyjną ekonomikę wojen morskich. Podczas gdy budowa okrętu typu Columbia pochłania ponad dziewięć miliardów dolarów, koszt seryjnego bezzałogowca XLUUV szacowany jest na dwadzieścia do czterdziestu milionów dolarów. Oznacza to, że za równowartość jednego załogowego okrętu podwodnego mocarstwo może wyprodukować i wdrożyć do służby flotę stu do dwustu w pełni uzbrojonych robotów głębinowych.
Ta radykalna asymetria kosztowa wymusza przewartościowanie sojuszniczych programów zbrojeniowych. W ramach paktu AUKUS Australia, Wielka Brytania i Stany Zjednoczone zainwestowały równolegle w rozwój bezzałogowca Ghost Shark, produkowanego w Sydney przez firmę Anduril Australia. Z kolei Chiny w stoczniach w Dalian i Szanghaju rozwijają własne bezzałogowe kadłuby o napędzie hybrydowym, przeznaczone do zaryglowania Pierwszego Łańcucha Wysp. Podwodny wyścig zbrojeń przeniósł się z poziomu grubości pancerza i mocy reaktorów na poziom algorytmów autonomii, gęstości upakowania ogniw paliwowych i odporności procesorów na zakłócenia hydroakustyczne.
W perspektywie najbliższych dwóch dekad załogowe okręty podwodne nie znikną całkowicie z oceanów, lecz ich rola ulegnie głębokiej transformacji. Przekształcą się w mobilne centra dowodzenia i kontroli, przebywające w bezpiecznych głębinach oceanicznych z dala od stref bezpośredniego starcia, skąd będą koordynować działania podległych im rojów XLUUV. Podwodne pole bitwy przyszłości będzie domeną cichych, syntetycznych drapieżników operujących w ciemnościach oceanu, gdzie o życiu i śmierci decydują milisekundowe obliczenia sieci neuronowych.
Czytaj również w dziale Geopolityka
Geopolityka podmorskich magistrali światłowodowych i wojna w głębinach oceanów: Jak globalna sieć 600 kabli transkontynentalnych stała się osią rywalizacji wywiadowczej mocarstw i celem sabotażu
Wojna w widmie elektromagnetycznym EMSO i walka radioelektroniczna: Jak cyfrowe pamięci częstotliwości radiowej DRFM, spoofing nawigacji satelitarnej i kognitywne zagłuszarki paraliżują amunicję precyzyjną na współczesnym froncie
Komentarze czytelników
3Dołącz do dyskusji pod artykułem
Zaloguj się, aby dodać komentarz i podzielić się swoją opinią na temat tego artykułu.