
Systemy walki podwodnej nowej generacji i bezzałogowe okręty podwodne XLUUV: Jak napędy AIP, nawigacja inercyjna INS bez GPS i zintegrowane sonary z algorytmami uczenia maszynowego redefiniują blokadę cieśnin strategicznych
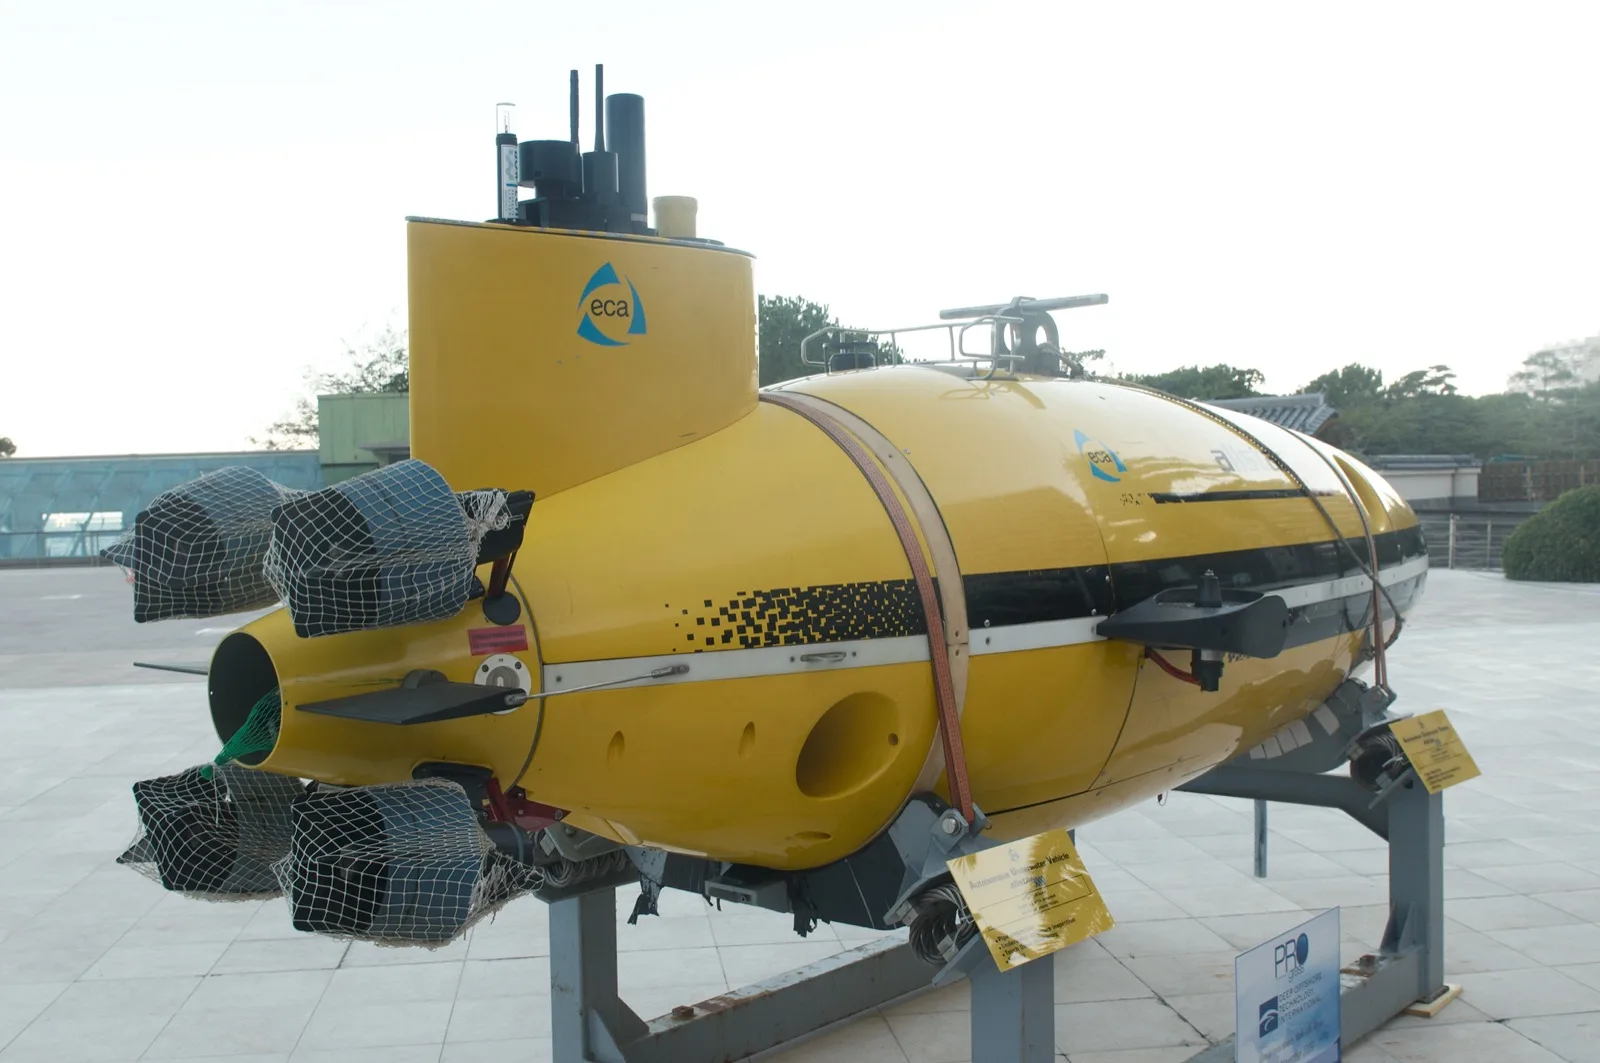
Przez dekady podwodny teatr działań wojennych był domeną załogowych okrętów podwodnych o napędzie jądrowym oraz konwencjonalnym, których konstrukcje wymuszały podporządkowanie znacznej części kubatury kadłuba systemom podtrzymywania życia załogi. Konieczność zapewnienia atmosfery oddechowej, regeneracji powietrza, odsalania wody oraz magazynowania prowiantu ograniczała czas trwania patrolu bojowego do maksymalnie kilkudziesięciu dni, podczas gdy czynnik ludzki pozostawał najsłabszym ogniwem w warunkach ekstremalnego stresu akustycznego i presji psychicznej. Współczesna rewolucja technologiczna w dziedzinie robotyki głębokowodnej i sztucznej inteligencji doprowadziła do narodzin nowej klasy uzbrojenia, która całkowicie przedefiniowuje równowagę sił na oceanach świata: bardzo dużych bezzałogowych aparatów podwodnych Extra Large Unmanned Undersea Vehicles, określanych skrótem XLUUV.
Okręty klasy XLUUV, których wyporność sięga od kilkudziesięciu do ponad stu ton, a długość przekracza dwadzieścia metrów, wypełniają lukę operacyjną pomiędzy małymi dronami zwiadowczymi a pełnowymiarowymi okrętami podwodnymi floty. Pozbawione jakiejkolwiek załogi, aparatury ratowniczej czy mostka kapitańskiego, pojazdy te mogą być w całości zoptymalizowane pod kątem maksymalnej pojemności energetycznej, ładowności modułów misyjnych oraz skrajnego wyciszenia hydrodynamicznego i akustycznego. Zdolność do prowadzenia autonomicznych patroli trwających od trzech do nawet sześciu miesięcy bez konieczności wynurzania na powierzchnię czyni z nich idealne narzędzie do skrytego monitorowania i blokowania strategicznych cieśnin morskich, takich jak Cieśnina Tajwańska, cieśniny Malakka, Sundajska czy przesmyk GIUK rozciągający się pomiędzy Grenlandią, Islandią i Wielką Brytanią.
Napędy niezależne od powietrza AIP i reżimy energetyczne długotrwałego zanurzenia
Kluczowym wyzwaniem inżynieryjnym w projektowaniu aparatów XLUUV jest zapewnienie niezawodnego źródła energii zdolnego do zasilania pędników elektrycznych oraz rozbudowanego kompleksu sensorów przez tysiące godzin zanurzenia. Tradycyjne akumulatory kwasowo-ołowiowe są zbyt ciężkie i charakteryzują się niską gęstością energii, podczas gdy konwencjonalne ogniwa litowo-jonowe niosą ze sobą ryzyko niekontrolowanego pożaru termicznego w hermetycznie zamkniętym kadłubie ciśnieniowym. Z tego powodu konstruktorzy sięgają po zaawansowane systemy napędu niezależnego od powietrza Air-Independent Propulsion AIP oparte na ogniwach paliwowych z membraną wymiany protonów PEM Proton Exchange Membrane oraz bateriach litowo-żelazowo-fosforanowych LiFePO4 o podwyższonej odporności termicznej.
W architekturze zasilania opartej na ogniwach PEM wodór jest magazynowany w postaci bezpiecznych wodorków metali lub ciekłych nośników organicznych, natomiast tlen w stanie skroplonym pod ciśnieniem kriogenicznym w izolowanych zbiornikach próżniowych. Reakcja elektrochemiczna łączenia wodoru z tlenem przebiega w niskiej temperaturze i charakteryzuje się sprawnością przekraczającą sześćdziesiąt procent, a jej jedynym produktem ubocznym jest czysta woda, która może być wykorzystywana do precyzyjnego dociążania zbiorników balastowych bez zakłócania trymu okrętu. Co niezwykle istotne, ogniwa paliwowe nie posiadają żadnych ruchomych części mechanicznych, co całkowicie eliminuje generowanie wibracji harmonicznych i dźwięków materiałowych, które mogłyby zdradzić pozycję aparatu wrogim stacjom nasłuchowym.
Uzupełnieniem ogniw paliwowych stają się pędniki pędnikowe typu pump-jet zoptymalizowane pod kątem laminarnego przepływu strugi wodnej oraz magnesy trwałe w silnikach elektrycznych o bezpośrednim napędzie wału śrubowego bez użycia hałaśliwych przekładni redukcyjnych. Przy prędkości patrolowej rzędu trzech do czterech węzłów aparat XLUUV zużywa zaledwie kilka kilowatów mocy mechanicznej, co pozwala na pokonanie dystansu przekraczającego dziesięć tysięcy mil morskich. W reżimie zasadzki aparat może osiąść na dnie morskim, przechodząc w stan uśpienia energetycznego, w którym pobór prądu ograniczony jest wyłącznie do pasywnych hydrofonów nasłuchowych, oczekując na pojawienie się wrogiej jednostki przez wiele tygodni.
Nawigacja bez GPS: Zintegrowana inercja INS, DVL i batymetria terenu TRN
Środowisko podwodne jest całkowicie nieprzepuszczalne dla fal elektromagnetycznych wielkiej częstotliwości, co oznacza, że sygnały globalnych systemów nawigacji satelitarnej GPS, Galileo czy BeiDou zanikają na głębokości zaledwie kilkunastu centymetrów pod lustrem wody. Konieczność częstego wynurzania masztu antenowego w celu zaktualizowania pozycji geograficznej niweczyłaby główny atut aparatu, jakim jest skrytość, narażając go na natychmiastowe wykrycie przez radary patrolowych samolotów morskich P-8A Poseidon czy satelity optoelektroniczne na niskiej orbicie okołoziemskiej. Z tego względu autonomiczna nawigacja podwodna musi opierać się wyłącznie na systemach niewymagających łączności z przestrzenią kosmiczną.
Fundamentem pozycjonowania aparatu XLUUV są zaawansowane nawigacje inercyjne Inertial Navigation System INS oparte na żyroskopach laserowych z pierścieniowym rezonatorem optycznym Ring Laser Gyroscope RLG lub światłowodowych żyroskopach interferometrycznych Fiber Optic Gyroscope FOG o klasie dokładności nawigacji strategicznej. Urządzenia te mierzą przyspieszenia kątowe i liniowe we wszystkich trzech osiach swobody z dryftem nieprzekraczającym ułamka mili morskiej na dobę. Aby jednak błąd całkowania nie kumulował się w trakcie wielomiesięcznej misji, system inercyjny jest ściśle sprzężony z hydroakustycznym logiem dopplerowskim Doppler Velocity Log DVL.
Log dopplerowski wysyła w kierunku dna morskiego wąskie wiązki impulsów akustycznych o wysokiej częstotliwości, mierząc przesunięcie dopplerowskie odbitej fali i wyznaczając z milimetrową precyzją rzeczywistą prędkość aparatu względem dna oceanu, całkowicie eliminując wpływ nieznanych i zmiennych prądów morskich. Ostateczną korektę pozycji zapewnia system nawigacji opartej na rzeźbie terenu Terrain Relative Navigation TRN. Aparat skanuje profil dna za pomocą echosondy wielowiązkowej i porównuje uzyskane punkty charakterystyczne z cyfrową mapą batymetryczną zapisaną w pamięci trwałej komputera pokładowego. Nawet w rejonach o ubogiej rzeźbie dna algorytmy estymacji grawimetrycznej i magnetycznej mierzące lokalne anomalie ziemskiego pola magnetycznego pozwalają na określenie pozycji okrętu z dokładnością do kilkunastu metrów bez emitowania sygnałów radiowych.
Zintegrowane sonary konforemne i algorytmy uczenia maszynowego w klasyfikacji akustycznej
Oczami i uszami bezzałogowego okrętu podwodnego jest zintegrowany kompleks hydroakustyczny, na który składają się pasywne anteny burtowe Flank Array, anteny dziobowe w technologii sonaru konforemnego dopasowanego do kształtu kadłuba oraz rozwijana z rufy antena holowana Towed Array o długości kilkuset metrów. Tradycyjna obróbka sygnałów akustycznych opierała się na ludzkich operatorach hydroakustykach, którzy w kabinie bojowej okrętu załogowego nasłuchiwali szumów śrub napędowych, identyfikując typy wrogich jednostek na podstawie liczby łopatek i prędkości obrotowej wału. Na pokładzie aparatu XLUUV to arcytrudne zadanie musi w całości przejąć pokładowa sztuczna inteligencja.
Algorytmy głębokiego uczenia maszynowego, w tym splotowe sieci neuronowe oraz transformatory akustyczne zoptymalizowane pod kątem przetwarzania spektrogramów czasowo-częstotliwościowych LOFAR Grams i DEMON Grams, pracują w czasie rzeczywistym na brzegowych procesorach sygnałowych DSP. Sieć neuronowa potrafi w ułamku sekundy odróżnić szum biologiczny stada waleni lub trzask pękających pęcherzyków krewetek pistoletowych od subtelnego dźwięku kawitacji śruby torpedy czy szumu pomp chłodzenia reaktora obcego atomowego okrętu podwodnego. Co więcej, wielokanałowe algorytmy formowania wiązki Beamforming adaptacyjnie tłumią szumy własne aparatu i odbicia od powierzchni falującej wody, podnosząc stosunek sygnału do szumu o kilkanaście decybeli.
W trybie aktywnego poszukiwania aparat może wykorzystywać sonar z syntetyczną aperturą Synthetic Aperture Sonar SAS. Poprzez koherentne łączenie kolejnych ech akustycznych w miarę przemieszczania się aparatu wzdłuż trajektorii, system generuje trójwymiarowe obrazy dna morskiego o rozdzielczości centymetrowej na dystansie setek metrów. Pozwala to na automatyczne wykrywanie i klasyfikację wrogich min dennych, kabli telekomunikacyjnych oraz podwodnych stacji nasłuchowych, które do tej pory pozostawały niewidoczne dla konwencjonalnych echosond.
Inżynieria materiałowa kadłuba ciśnieniowego: Kompozyty węglowe i pianki syntaktyczne
Zdolność aparatu XLUUV do operowania na głębokościach sięgających od kilkuset do nawet kilku tysięcy metrów stawia ekstremalne wyzwania przed inżynierią materiałową kadłubów ciśnieniowych. Każde dziesięć metrów głębokości zanurzenia oznacza wzrost ciśnienia hydrostatycznego o około jedną atmosferę barometryczną, co na głębokości trzech tysięcy metrów przekłada się na potężny nacisk trzystu barów na każdy centymetr kwadratowy powierzchni. Tradycyjna stal o wysokiej wytrzymałości HY-80 i HY-100 stosowana na klasycznych okrętach podwodnych charakteryzuje się zbyt dużym ciężarem właściwym, co w aparacie bezzałogowym drastycznie ograniczałoby rezerwę pływalności i kubaturę przeznaczoną na pakiety bateryjne.
W konstrukcjach XLUUV nowej generacji inżynierowie sięgają po hybrydowe kadłuby ciśnieniowe wykonane z wysokomodułowych kompozytów z włókien węglowych przesycanych żywicami epoksydowymi CFRP Carbon Fiber Reinforced Polymer oraz tytanowych pierścieni wręgowych z ultraodpornego stopu Ti-6Al-4V Grade 5. Zastosowanie kompozytów węglowych pozwala na uzyskanie niezwykle korzystnego stosunku wytrzymałości mechanicznej do masy, a jednocześnie eliminuje problem korozji galwanicznej w agresywnym środowisku wody morskiej o wysokim zasoleniu. Co więcej, materiały kompozytowe charakteryzują się niemagnetycznością, co uniemożliwia wykrycie aparatu przez pokładowe detektory anomalii magnetycznych MAD Magnetic Anomaly Detector instalowane na śmigłowcach zwalczania okrętów podwodnych.
Przestrzenie swobodnie przepływowe aparatu, znajdujące się pomiędzy kadłubem lekkim a wewnętrznym kadłubem sztywnym, wypełniane są wysokowytrzymałymi piankami syntaktycznymi Syntactic Foams. Materiał ten składa się z miliardów mikroskopijnych, pustych w środku kulek ze szkła borokrzemianowego zatopionych w matrycy poliuretanowej lub epoksydowej. Pianka syntaktyczna zachowuje zerową ściśliwość nawet pod ciśnieniem kilkuset atmosfer, gwarantując stałą pływalność hydrostatyczną okrętu bez względu na głębokość zanurzenia, a jednocześnie pełni funkcję doskonałego izolatora akustycznego pochłaniającego fale hydroaktywne emitowane przez wrogie sonary poszukiwawcze.
Akustyka oceaniczna: Kanał SOFAR, strefy konwergencji i cienie akustyczne
Prawdziwe mistrzostwo w skrytym manewrowaniu podwodnym polega na głębokim zrozumieniu praw fizyki rządzących rozchodzeniem się fal dźwiękowych w toni oceanicznej. Prędkość dźwięku w wodzie nie jest stała, lecz zależy w nieliniowy sposób od trzech kluczowych parametrów termodynamicznych: temperatury wody, jej zasolenia oraz ciśnienia hydrostatycznego rosnącego wraz z głębokością. Zmienność tych parametrów tworzy tak zwany profil prędkości dźwięku Sound Velocity Profile SVP, który powoduje zjawisko refrakcji uginania promieni akustycznych w kierunku warstw o najniższej prędkości rozchodzenia się fali.
W rejonach oceanicznych na głębokości od kilkuset do ponad tysiąca metrów powstaje naturalny podwodny kanał falowodowy, znany jako kanał SOFAR Sound Fixing and Ranging. Fale akustyczne uwięzione w kanale SOFAR ulegają ciągłemu załamywaniu ku jego osi bez odbijania się od dna czy powierzchni oceanu, co pozwala im pokonywać dystanse tysięcy mil morskich przy znikomym tłumieniu energii. Pokładowy komputer taktyczny aparatu XLUUV, wyposażony w automatyczny batytermograf mierzący profil termiczny wody w pętli ciągłej, w czasie rzeczywistym modeluje promienie akustyczne za pomocą algorytmów ray-tracingu.
Dzięki temu aparat potrafi precyzyjnie dobrać głębokość zanurzenia tak, aby ukryć się w tak zwanej strefie cienia akustycznego Shadow Zone, do której nie docierają wiązki emitowane przez sonary nawodne wrogiej eskadry. Z kolei w przypadku wykrywania celów aparat może zanurzyć się na głębokość odpowiadającą strefie konwergencji Convergence Zone CZ, gdzie zogniskowane przez refrakcję fale dźwiękowe powracają z głębin w kierunku powierzchni, umożliwiając pasywne namierzenie nieprzyjacielskiego lotniskowca lub niszczyciela na dystansie przekraczającym trzydzieści mil morskich, daleko poza zasięgiem jego własnych sensorów pokładowych.
Wojna o dno morskie Seabed Warfare i ochrona kabli podmorskich
Obok klasycznej blokady szlaków komunikacyjnych kluczową domeną operacyjną aparatów XLUUV staje się walka na dnie oceanów, określana mianem Seabed Warfare. Dno morskie jest gęsto oplecione krytyczną infrastrukturą cywilizacyjną XXI wieku: podmorskimi kablami światłowodowymi przesyłającymi ponad dziewięćdziesiąt pięć procent globalnego ruchu internetowego i międzybankowych transakcji finansowych, rurociągami naftowymi i gazowymi oraz podmorskimi sieciami przesyłu energii łączącymi morskie farmy wiatrowe z lądem.
Aparaty klasy XLUUV wyposażone w modularne luki ładunkowe Payload Bays mogą przenosić na swoim pokładzie zdalnie sterowane mikropojazdy głębinowe ROV oraz manipulatory hydrauliczne zdolne do precyzyjnych prac na głębokościach niedostępnych dla płetwonurków. W reżimie obronnym aparaty te patrolują trasy strategicznych kabli, monitorując dno za pomocą sonaru SAS i kamer optycznych o wysokiej czułości w poszukiwaniu obcych urządzeń podsłuchowych lub min sabotażowych. W przypadku zidentyfikowania zagrożenia aparat może unieszkodliwić ładunek wybuchowy przeciwnika za pomocą impulsów akustycznych wysokiej mocy lub mechanicznego przecinaka manipulatora.
Z perspektywy odstraszania asymetrycznego obecność aparatów XLUUV na dnie morskim stanowi potężny czynnik powstrzymujący potencjalną agresję hybrydową. Świadomość, że strategiczne węzły komunikacyjne i wąskie gardła żeglugowe są pod nieustannym, autonomicznym nadzorem niewykrywalnych robotów bojowych, zmusza sztaby generalne obcych mocarstw do drastycznej rewizji planów operacyjnych i wiąże potężne siły nawodne w kosztownych, długotrwałych operacjach patrolowych.
Protokoły łączności głębokowodnej i taktyka roju w blokadzie cieśnin
Jednym z najbardziej złożonych zagadnień operacyjnych związanych z użyciem aparatów XLUUV jest utrzymanie bezpiecznej łączności dowodzenia i kontroli C2. Ponieważ fale radiowe nie penetrują toni wodnej, aparat musi operować w warunkach wysokiej autonomii decyzyjnej. W sytuacjach krytycznych komunikacja na dalekie dystanse realizowana jest za pomocą fal skrajnie niskiej częstotliwości ELF i bardzo niskiej częstotliwości VLF nadawanych przez potężne naziemne stacje brzegowe, które umożliwiają odbiór krótkich komunikatów tekstowych przez antenę holowaną pod wodą.
Na poziomie taktycznym, w trakcie skoordynowanych działań w rejonie cieśniny, grupa kilku aparatów XLUUV może formować podwodną sieć ad-hoc MANET opartą na modemach hydroakustycznych o zmiennej częstotliwości oraz wąskowiązkowych laserach w widmie niebiesko-zielonym Blue-Green Laser Communications. Lasery te wykorzystują okno optycznej przezroczystości wody morskiej, umożliwiając gigabitowy transfer danych pomiędzy aparatami płynącymi w szyku w odległości kilkuset metrów bez ryzyka przechwycenia sygnału przez stacje nasłuchowe znajdujące się poza wąską osią wiązki optycznej.
W scenariuszu blokady cieśniny strategicznej aparaty XLUUV rozmieszczane są w tak zwanych bramkach akustycznych Acoustic Barriers. Część aparatów spoczywa na dnie w trybie czuwania, tworząc gęstą sieć nasłuchową. W momencie wykrycia nieprzyjacielskiego zespołu okrętów nawodnych lub okrętu podwodnego aparaty na dnie przekazują namiar akustyczny do aparatów manewrujących w toni, które mogą zająć optymalne pozycje do postawienia inteligentnych zagród minowych z minami samobieżnymi lub odpalenia ciężkich torped elektrycznych. Cała operacja odbywa się w pełni autonomicznie, zgodnie ze zdefiniowanymi wcześniej regułami walki Rules of Engagement, uniemożliwiając przeciwnikowi sforsowanie cieśniny bez poniesienia druzgocących strat.
Hydrodynamika laminarna i powłoki biomimetyczne tłumiące ślad torowy
Niewidzialność aparatu XLUUV w toni morskiej nie kończy się na wyciszeniu hałasów akustycznych. Współczesne systemy wykrywania okrętów podwodnych coraz częściej wykorzystują zjawiska nieakustyczne Non-Acoustic ASW, w tym lotnicze lidary optyczne wykrywające zaburzenia gęstości wody oraz torpedy samonaprowadzające się na ślad torowy okrętu Wake-Homing Torpedoes. Torpeda tego typu przecina kurs celu i za pomocą sensorów optycznych lub ultradźwiękowych rejestruje obecność mikroskopijnych pęcherzyków gazu oraz zawirowań hydrodynamicznych pozostawionych w śladzie wodnym za śrubą napędową, podążając nieomylnie za uciekającą jednostką.
Aby całkowicie zneutralizować to zagrożenie, kadłuby aparatów XLUUV projektowane są w oparciu o zasady zaawansowanej biomimetyki morskiej. Poszycie zewnętrzne pokrywane jest mikrostrukturalnymi powłokami polimerowymi typu Riblet, naśladującymi mikroskopijne ząbki skórne szybkich rekinów pelagicznych z rodziny lamnowatych. Równoległe mikro-rowki o głębokości kilkunastu mikrometrów wymuszają utrzymanie laminarnego przepływu warstwy przyściennej wody, redukując opór hydrodynamiczny o kilkanaście procent i tłumiąc powstawanie wirów poprzecznych generujących pęcherzyki kawitacyjne.
Dodatkowo pędniki śrubowe o specjalnym profilu łopatek typu Skewback o silnym wygięciu wstecznym równomiernie rozkładają gradient ciśnienia na całej powierzchni roboczej, przesuwając próg inicjacji kawitacji daleko poza maksymalne prędkości operacyjne aparatu. Zoptymalizowany hydrodynamicznie kształt rufy w połączeniu ze sterami w układzie krzyżowym X-tail pozwala na wykonywanie ciasnych zwrotów przy minimalnym odchyleniu strugi zaśrubowej. W efekcie aparat XLUUV przepływający przez cieśninę pozostawia za sobą ślad wodny o zaburzeniach termodynamicznych tak znikomych, że staje się on całkowicie nierozróżnialny od naturalnych fluktuacji prądów morskich już w odległości kilkudziesięciu metrów za rufą robota.
Wymiar geopolityczny i wyścig zbrojeń na dnie oceanów
Rozwój floty bezzałogowych okrętów podwodnych XLUUV wywołuje głębokie wstrząsy w globalnej architekturze bezpieczeństwa morskiego. Stany Zjednoczone w ramach programu Boeing Orca XLUUV testują jednostki o zasięgu międzykontynentalnym zdolne do autonomicznego operowania na Pacyfiku. Australia rozwija własny program Ghost Shark we współpracy z firmą Anduril, dążąc do zabezpieczenia szlaków żeglugowych na wodach Indo-Pacyfiku. Z kolei Chiny i Rosja inwestują potężne środki w głębinowe drony strategiczne, postrzegając je jako asymetryczną odpowiedź na dominację amerykańskich grup lotniskowcowych.
Brak załogi na pokładzie aparatu XLUUV drastycznie obniża próg wejścia w konflikt zbrojny. Zatopienie bezzałogowego okrętu podwodnego nie pociąga za sobą ofiar w ludziach, co komplikuje kwalifikację prawną incydentu na gruncie prawa międzynarodowego i konwencji UNCLOS. Jednocześnie koszt budowy i eksploatacji aparatu XLUUV stanowi zaledwie ułamek kosztu nowoczesnego okrętu podwodnego z napędem atomowym typu Virginia czy Astute. Pozwala to na masową produkcję i nasycenie newralgicznych akwenów morskich dziesiątkami niewidzialnych jednostek patrolowych.
Bezzałogowe okręty podwodne XLUUV przestają być jedynie futurystycznym eksperymentem inżynieryjnym, stając się kluczowym filarem współczesnego odstraszania morskiego. W dobie rywalizacji mocarstw o kontrolę nad morskimi liniami komunikacyjnymi to właśnie ciche, autonomiczne roboty czuwające w mrocznych głębinach oceanów zadecydują o tym, kto zachowa swobodę żeglugi, a czyje floty zostaną zablokowane w macierzystych portach.
Czytaj również w dziale Technologia

Architektury tranzystorów GAAFET nanosheet poniżej 2 nanometrów: Jak zasilanie od spodu Backside Power Delivery BSPDN i litografia High-NA EUV pokonują fizyczną barierę tunelowania kwantowego

Radary kwantowe i interferometria ze splątaniem kwantowym: Jak oświetlenie kwantowe QI i mikrofale ściskane przełamują technologię niewidzialności Stealth samolotów piątej i szóstej generacji

Komentarze czytelników
0Dołącz do dyskusji pod artykułem
Zaloguj się, aby dodać komentarz i podzielić się swoją opinią na temat tego artykułu.