
Fabryki bez ludzi wchodzą na skalę masową: Boston Dynamics i Hyundai odpalają hub RMAC pod 25 000 humanoidalnych Atlasów
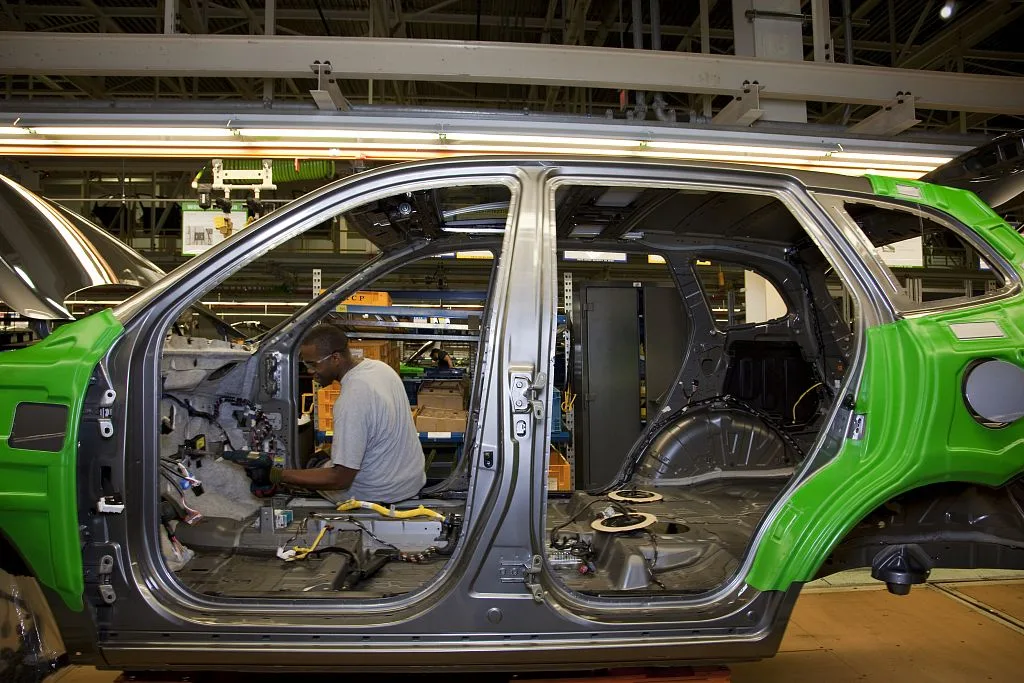
Przez ponad pół wieku symbolem automatyzacji przemysłowej były potężne, pomarańczowe lub żółte ramiona robotów montażowych, przykręcone na stałe do posadzki i odgrodzone od personelu siatkami ochronnymi oraz kurtynami świetlnymi. Maszyny te, choć zrewolucjonizowały spawalnictwo, tłocznictwo i lakiernictwo, cierpiały na fundamentalną ułomność inżynieryjną, jaką była całkowita niezdolność do adaptacji w środowisku zaprojektowanym pod anatomię i zręczność człowieka. Każda zmiana modelu pojazdu, każdy montaż elastycznej wiązki elektrycznej czy osadzanie tapicerki w ciasnym wnętrzu karoserii wymagały obecności ludzkich rąk lub wielomilionowych inwestycji w przebudowę całej linii produkcyjnej. We wrześniu 2026 roku ta epoka definitywnie dobiegła końca. W południowokoreańskim Ulsan, gdzie bije przemysłowe serce koncernu Hyundai Motor Group, oficjalnie zainaugurowano działalność kompleksu RMAC, czyli Robotics Manufacturing and Autonomy Center. To pierwsza na świecie megafabryka zaprojektowana wyłącznie po to, aby budować, szkolić i wdrażać armię humanoidalnych robotów pracujących ramię w ramię bez udziału człowieka.
Skala południowokoreańskiego przedsięwzięcia nie pozostawia wątpliwości co do intencji azjatyckiego czebola. O ile wcześniejsze projekty robotyczne, takie jak Optimus tworzony przez Teslę czy Figure 02 wdrażany pilotażowo w zakładach BMW, pozostawały w fazie ograniczonych serii testowych liczonych w dziesiątkach egzemplarzy, o tyle centrum RMAC zostało zwymiarowane pod docelową produkcję dwudziestu pięciu tysięcy w pełni elektrycznych robotów Atlas rocznie. Za tą liczbą stoi precyzyjna kalkulacja ekonomiczna i logistyczna. Hyundai, kontrolujący ponad osiemdziesiąt procent udziałów w bostońskiej legendzie robotyki Boston Dynamics, postanowił przekształcić najbardziej zaawansowaną platformę biomechaniczną na globie w seryjny produkt przemysłowy, który w ciągu najbliższych trzydziestu sześciu miesięcy przejmie ponad sześćdziesiąt procent manualnych operacji na liniach montażowych w zakładach w Korei, Stanach Zjednoczonych, Czechach i Indiach.
Inauguracja fabryki RMAC wywołała szok na rynkach kapitałowych oraz natychmiastową reakcję globalnych związków zawodowych. Zastąpienie ludzkich operatorów przez maszyny zdolne do pracy w trybie ciągłym przez dwadzieścia cztery godziny na dobę, siedem dni w tygodniu, bez przerw na odpoczynek, bez urlopów i bez ryzyka urazów układu mięśniowo-szkieletowego, burzy dotychczasowy porządek społeczno-gospodarczy. Koszt roboczogodziny humanoidalnego robota w nowym modelu operacyjnym spada poniżej czterech dolarów, podczas gdy średni koszt zatrudnienia pracownika montażowego w amerykańskim lub europejskim przemyśle motoryzacyjnym przekracza czterdzieści dolarów za godzinę. Przewaga konkurencyjna zakładów wyposażonych w autonomiczne jednostki Atlas staje się tak miażdżąca, że żaden tradycyjny producent pojazdów nie będzie w stanie z nimi konkurować bez wdrożenia bliźniaczych rozwiązań.
Od hydraulicznego akrobaty do elektrycznego tytana
Droga do masowej produkcji Atlasa wymagała całkowitego zerwania z dotychczasowym dziedzictwem technicznym Boston Dynamics. Przez ponad dekadę kolejne ewolucje robota, rozwijane pierwotnie na zamówienie agencji DARPA, opierały się na potężnych układach hydraulicznych. Choć hydraulika zapewniała maszynie niezrównaną dynamikę, pozwalając na wykonywanie salt w tył, skoków przez przeszkody i gimnastycznych układów parkour, była technologicznym ślepym zaułkiem z punktu widzenia wielkoseryjnego przemysłu. Ciśnieniowe pompy olejowe pracujące pod obciążeniem trzystu barów generowały potężny hałas, wymagały nieustannego chłodzenia, a najmniejszy wyciek płynu roboczego w sterylnym otoczeniu lakierni samochodowej oznaczałby natychmiastowe zatrzymanie linii i milionowe straty.
Nowy Atlas produkowany w Ulsan jest konstrukcją całkowicie elektryczną, zbudowaną od podstaw na bazie bezszczotkowych silników synchronicznych z magnesami trwałymi oraz zintegrowanych przekładni falowych o zerowym luzie nawrotnym. Zamiast naśladować ludzkie ograniczenia stawowe, inżynierowie z Bostonu i Hwaseong wyposażyli robota w superludzką kinematykę. Każdy ze stawów maszyny, od bioder i kolan, przez odcinek lędźwiowy, aż po ramiona i nadgarstki, dysponuje pełnym zakresem obrotu o trzysta sześćdziesiąt stopni. Oznacza to, że robot nie musi obracać się całym ciałem, aby sięgnąć po komponent znajdujący się za jego plecami; wystarczy, że odwróci tułów lub przekręci ramię w osi wzdłużnej, co skraca czas cyklu montażowego o ponad trzydzieści procent w porównaniu z pracownikiem ludzkim.
Równie imponująco prezentuje się architektura zasilania i zarządzania energią. Sercem robota jest centralny pakiet bateryjny oparty na ogniwach ze stałym elektrolitem o gęstości energii przekraczającej czterysta watogodzin na kilogram. Pakiet pracuje pod wysokim napięciem ośmiuset woltów, co pozwoliło na zredukowanie przekroju przewodów wewnętrznych i obniżenie masy własnej maszyny do zaledwie osiemdziesięciu dziewięciu kilogramów przy zachowaniu udźwigu operacyjnego wynoszącego pięćdziesiąt kilogramów. Zamiast wielogodzinnego ładowania przewodowego, w zakładach wdrożono system automatycznej wymiany akumulatorów w podłogowych stacjach dokujących. Gdy stan naładowania spada poniżej piętnastu procent, Atlas samodzielnie podchodzi do modułu serwisowego, gdzie automatyczny manipulator w czasie czterdziestu pięciu sekund dokonuje wymiany kasety bateryjnej na w pełni naładowaną, po czym maszyna natychmiast wraca do realizacji zadania.
Mózg w chmurze i model fizyczny VLA
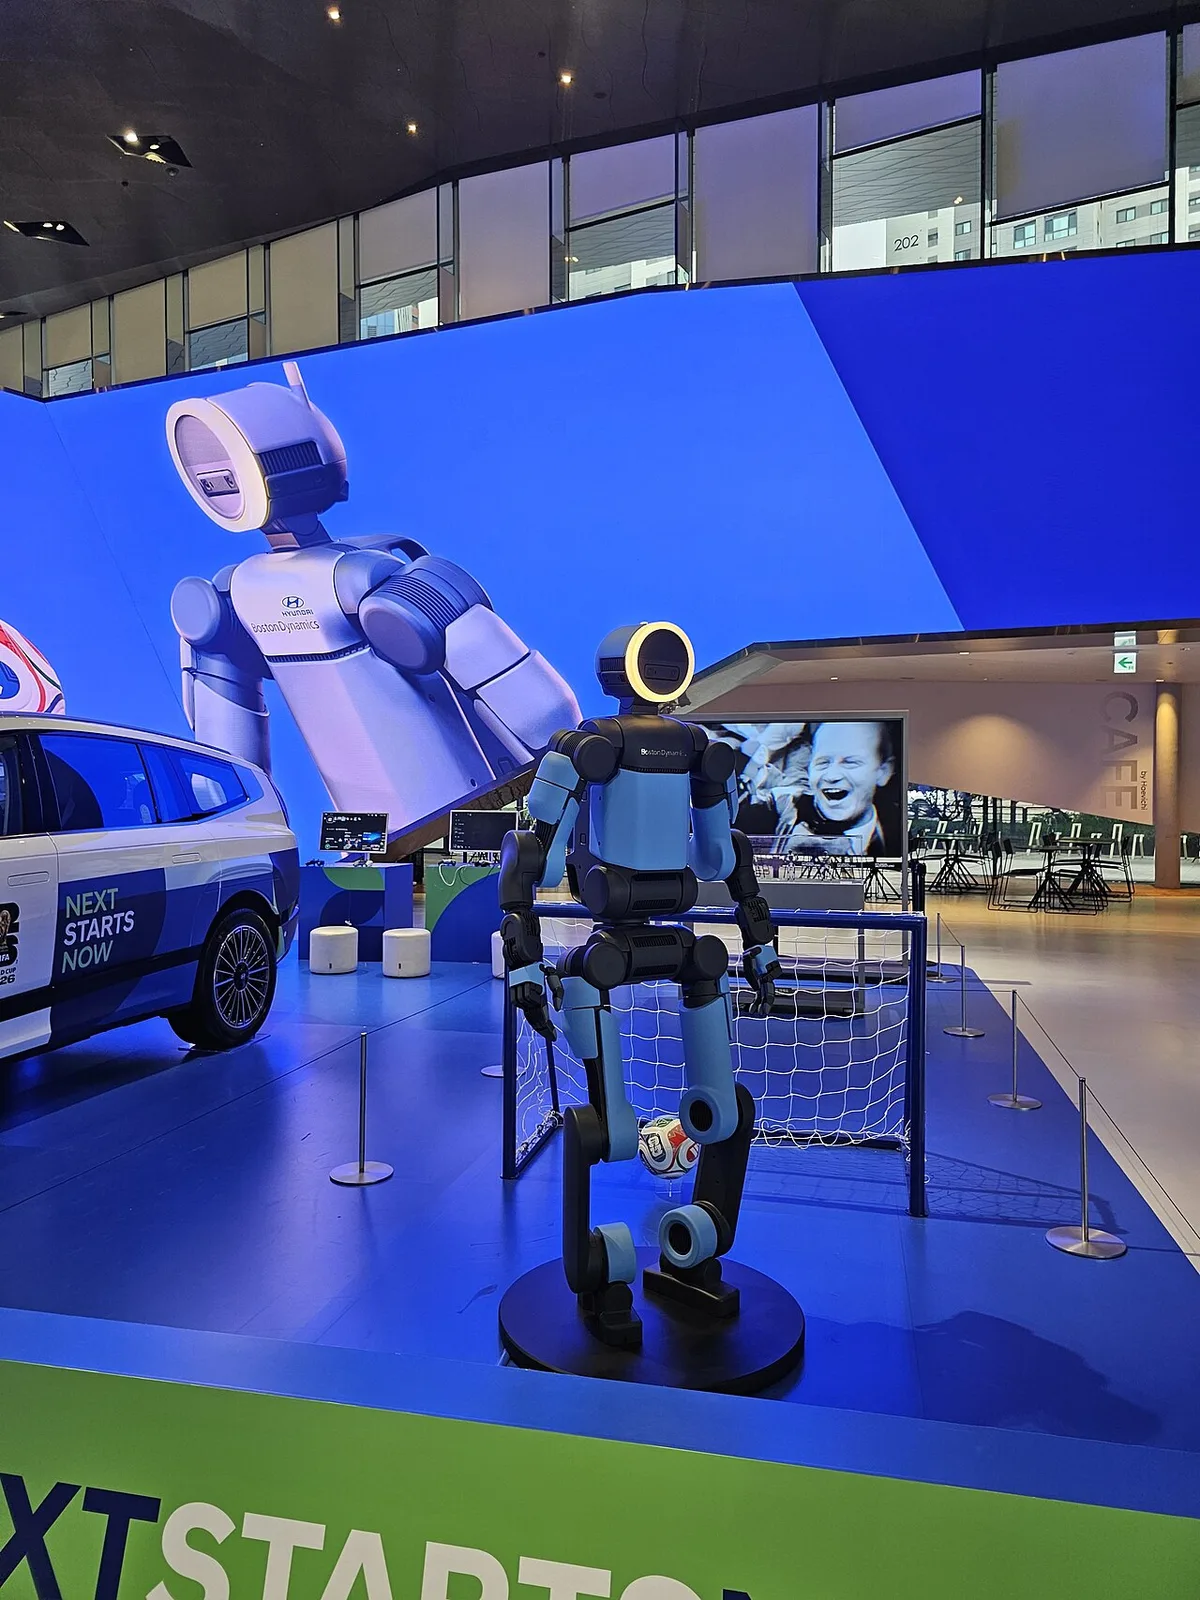
Mechaniczna doskonałość byłaby jednak bezużyteczna bez odpowiedniego oprogramowania zdolnego do interpretowania otoczenia fizycznego i podejmowania autonomicznych decyzji w czasie rzeczywistym. W nowym Atlasie zrezygnowano z tradycyjnego programowania trajektorii ruchu na rzecz zintegrowanych modeli klasy Vision-Language-Action, łączących percepcję wizualną, zrozumienie poleceń językowych oraz generowanie sygnałów sterujących dla siłowników. Model ten, opracowany wspólnie przez zespoły badawcze Boston Dynamics oraz Instytutu Sztucznej Inteligencji Hyundai w Bostonie, został wytrenowany w środowiskach symulacji fizycznej na bilionach syntetycznych scenariuszy montażowych.
Kluczową rolę w procesie uczenia maszynowego odegrała platforma Nvidia Isaac Sim pracująca na klastrach superkomputerowych wyposażonych w procesory graficzne Blackwell. Zanim pojedynczy fizyczny egzemplarz robota dotknął prawdziwego komponentu na linii montażowej w Ulsan, jego cyfrowe bliźniaki przeprowadziły setki milionów wirtualnych cykli instalacji desek rozdzielczych, wpinania konektorów elektrycznych i spasowywania elementów nadwozia. W symulacji wprowadzano celowe zakłócenia: zmienne oświetlenie hali, przesunięcia komponentów na paletach transportowych, wibracje podłoża czy przypadkowo upuszczane narzędzia. Dzięki temu Atlas dysponuje tak zwaną generalizacją motoryczną, potrafiąc natychmiast skorygować chwyt i trajektorię, gdy podawana część nie znajduje się dokładnie w wyznaczonym punkcie przestrzeni roboczej.
Pokładowy system obliczeniowy robota opiera się na dwóch chłodzonych cieczą modułach komputerowych, z których jeden odpowiada za realizację niskopoziomowych pętli sterowania balansem i kinematyką z częstotliwością jednego kiloherca, natomiast drugi przetwarza strumienie danych z sensorów i uruchamia skwantyzowane sieci neuronowe percepcji. Głowa robota została wyposażona w panoramiczny zespół kamer stereoskopowych o wysokiej dynamice tonalnej, uzupełniony o miniaturowe lidary półprzewodnikowe wbudowane w klatkę piersiową. Z kolei dłonie maszyny stanowią arcydzieło inżynierii haptycznej. Każdy palec pokryto syntetyczną skórą poliuretanową z matrycą czujników piezoelektrycznych, mierzących siłę nacisku, temperaturę oraz współczynnik tarcia chwytanego przedmiotu z czułością przekraczającą ludzkie receptory czuciowe.
Porównanie ewolucji systemów automatyzacji przemysłowej
Skok technologiczny, jaki dokonał się wraz z uruchomieniem hubu RMAC i wdrożeniem elektrycznego Atlasa, najlepiej obrazuje bezpośrednie zestawienie parametrów technicznych i operacyjnych trzech kolejnych generacji urządzeń.
| Parametr inżynieryjny | Klasyczne ramię robotyczne | Atlas hydrauliczny (2020) | Atlas elektryczny RMAC (2026) |
|---|---|---|---|
| Rodzaj napędu | Serwomotory elektryczne | Hydraulika ciśnieniowa (300 bar) | Bezszczotkowe siłowniki BLDC 800V |
| Mobilność i podwozie | Brak (kotwienie do posadzki) | Dwunożne z ograniczeniem kątów | Dwunożne o pełnym obrocie 360° |
| Masa własna konstrukcji | 250 – 1200 kg | 89 kg (zasilanie zewnętrzne/aku) | 89 kg (zintegrowany pakiet SSD) |
| Czas pracy na zasilaniu | Ciągły (zasilanie sieciowe) | Około 45 – 60 minut | 4 – 5 godzin (hot-swap 45 s) |
| Programowanie operacji | Sztywne trajektorie G-code/PLC | Ręczne skrypty sterujące | Autonomiczny model fizyczny VLA |
| Szacowany koszt roboczogodziny | 8,50 – 12,00 USD (z narzutem) | Nieopłacalny komercyjnie | 3,50 – 4,20 USD |
| Skala rocznej produkcji | Tysiące sztuk (dojrzały rynek) | Pojedyncze prototypy | 25 000 jednostek rocznie |
Operacja Ulsan: Anatomia wdrożenia bezzałogowego
Wdrożenie pierwszych partii produkcyjnych Atlasa w zakładach montażowych Hyundai Motor w Ulsan zostało zaplanowane jako precyzyjna operacja logistyczna. W pierwszym etapie roboty nie zastępują pracowników na całej długości linii, lecz przejmują zadania na stanowiskach o najwyższym wskaźniku wypadkowości oraz największej powtarzalności ruchowej. Należą do nich między innymi procesy układania głównych wiązek przewodów w podwoziu, nakładanie mas uszczelniających w trudno dostępnych profilach zamkniętych oraz transport i pozycjonowanie modułów szklanych dachów panoramicznych.
Dzięki zastosowaniu łączności bezprzewodowej w prywatnym standardzie 5G-Advanced i architekturze obliczeń brzegowych MEC, cała flota robotów na terenie fabryki funkcjonuje jako jeden skoordynowany organizm. Jeśli którykolwiek z robotów napotka nieprzewidzianą przeszkodę lub zidentyfikuje anomalię w geometrii dostarczonej części karoserii, wypracowana przez niego korekta ruchu jest w ciągu milisekund dystrybuowana do pozostałych dwudziestu tysięcy jednostek pracujących w sieci fabrycznej. W ten sposób proces uczenia się floty zyskuje charakter wykładniczy, eliminując ryzyko ponownego wystąpienia tego samego błędu montażowego na jakimkolwiek innym stanowisku roboczym.
Co więcej, wyeliminowanie ludzi z bezpośredniej strefy montażowej pozwoliło kierownictwu zakładu na optymalizację warunków środowiskowych wewnątrz hali produkcyjnej. Temperatura na liniach montażowych została obniżona, co przyniosło gigantyczne oszczędności na klimatyzacji wielkokubaturowych obiektów przemysłowych. Ograniczono do minimum oświetlenie ogólne, gdyż sensory noktowizyjne i lidary Atlasa nie wymagają światła widzialnego do precyzyjnej orientacji przestrzennej. Fabryka przyszłości staje się w dosłownym sensie ciemną fabryką, pracującą w ciszy przerywanej jedynie cichym szumem łożysk i świstem pneumatycznych chwytaków.
Opór związków zawodowych i pakt z Ulsan
Skala i tempo transformacji wywołały gwałtowny opór południowokoreańskiego związku zawodowego Korean Metal Workers’ Union, zrzeszającego ponad czterdzieści tysięcy pracowników fabryki w Ulsan. Związkowcy zorganizowali serię strajków ostrzegawczych, blokując bramy wjazdowe do kompleksu RMAC i domagając się natychmiastowego zamrożenia planów wdrożenia humanoidalnych robotów oraz ustanowienia ustawowego limitu automatyzacji procesów montażowych. Sytuacja groziła paraliżem eksportu motoryzacyjnego, stanowiącego jeden z głównych filarów koreańskiego bilansu płatniczego.
Kierownictwo koncernu zdołało jednak rozładować kryzys poprzez zawarcie bezprecedensowego porozumienia społecznego, określanego w mediach mianem Paktu z Ulsan. W zamian za zgodę na stopniowe wdrażanie robotów, Hyundai zagwarantował brak przymusowych zwolnień do 2032 roku, realizując redukcję zatrudnienia wyłącznie poprzez naturalne odejścia emerytalne. Dodatkowo powołano wielomiliardowy fundusz przekwalifikowania pracowników, którzy zostaną przeszkoleni do roli operatorów zdalnego nadzoru, programistów scenariuszy cyfrowych bliźniaków oraz techników serwisu prewencyjnego floty robotów. Mimo tych ustępstw eksperci rynku pracy nie mają złudzeń: kolejne pokolenie koreańskich absolwentów szkół technicznych nie znajdzie już zatrudnienia przy fizycznym montażu samochodów.
Konflikt w Ulsan jest jedynie preludium do znacznie większych wstrząsów społecznych, które w najbliższych latach dotkną rynki pracy w Stanach Zjednoczonych i Europie. Amerykański związek zawodowy United Auto Workers już zapowiedział twarde negocjacje z koncernami z Detroit, domagając się wprowadzenia klauzul zakazujących stosowania robotów dwunożnych na stanowiskach pracy obsadzanych dotąd przez ludzi. Jednak w warunkach globalnej konkurencji rynkowej firmy, które odmówią wdrożenia robotyzacji, staną w obliczu nieuchronnej utraty rentowności i bankructwa pod presją tańszych i doskonalszych produktów z Azji.
Ścięgna z nanomateriałów i mikrometryczna precyzja chwytu
Prawdziwym triumfem inżynierów z Boston Dynamics okazało się rozwiązanie problemu mechaniki kończyn chwytnych, który przez dekady ograniczał użyteczność robotów humanoidalnych w pracach montażowych. Ludzka dłoń jest biomechanicznym cudem natury, łączącym niezwykłą siłę z czułością pozwalającą na manipulację kruchymi przedmiotami. Wczesne prototypy chwytaków robotycznych były albo zbyt delikatne i podatne na uszkodzenia mechaniczne w warunkach zapylenia fabrycznego, albo zbyt toporne, aby poradzić sobie z wpięciem miniaturowego konektora magistrali CAN czy naciągnięciem gumowej uszczelki na rant drzwi samochodowych.
W nowej generacji elektrycznego Atlasa zastosowano dłoń o szesnastu niezależnych stopniach swobody, napędzaną miniaturowymi serwomotorami umieszczonymi nie w samych palcach, lecz w przedramieniu robota. Przeniesienie napędu realizowane jest za pomocą elastycznych cięgien wykonanych z włókien polietylenowych o ultrawysokiej masie cząsteczkowej, znanych w przemyśle zbrojeniowym pod marką Dyneema. Włókna te charakteryzują się wytrzymałością na rozciąganie przewyższającą stal o rząd wielkości przy znikomej masie własnej i całkowitej odporności na zmęczenie materiałowe po milionach cykli zgięciowych. Co więcej, w konstrukcji stawów palcowych zaimplementowano mechaniczne blokady bistabilne, które pozwalają robotowi na utrzymanie zaciśniętego chwytu pod pełnym obciążeniem dwudziestu pięciu kilogramów przy zerowym poborze energii elektrycznej z baterii pokładowej.
Integracja czujników haptycznych z warstwą syntetycznego naskórka poliuretanowego umożliwiła maszynie wykonywanie zadań montażowych bez konieczności ciągłej kontroli wzrokowej. Podczas montażu deski rozdzielczej Atlas wsuwa dłonie w niewidoczne z zewnątrz przestrzenie pod kokpitem, orientując się wyłącznie na podstawie sygnałów z sensorów nacisku i mikrodrgań akustycznych wywoływanych przez zatrzaskujące się elementy plastikowe. Gdy czujnik zarejestruje charakterystyczne kliknięcie o określonej sygnaturze częstotliwościowej, robot natychmiast wie, że konektor został osadzony poprawnie, co eliminuje potrzebę stosowania kosztownych inspekcji endoskopowych.
Twierdza cyfrowa wewnątrz robota i protokoły odporne na ataki kwantowe
Masowe wdrożenie dwudziestu pięciu tysięcy autonomicznych maszyn o masie blisko stu kilogramów, dysponujących potężną siłą mechaniczną i poruszających się swobodnie w przestrzeni przemysłowej, zrodziło natychmiastowe pytania o cyberbezpieczeństwo i odporność na wrogie ingerencje cyfrowe. Zhakowanie floty robotów w fabryce motoryzacyjnej mogłoby doprowadzić nie tylko do gigantycznych strat materialnych i sabotażu produkcji, lecz przede wszystkim stworzyć bezpośrednie zagrożenie dla życia i zdrowia personelu inżynieryjnego obecnego na terenie zakładu.
Aby wykluczyć jakiekolwiek ryzyko przejęcia kontroli nad siłownikami przez nieuprawnione podmioty, inżynierowie Boston Dynamics i Hyundai AutoEver wdrożyli wielowarstwową architekturę bezpieczeństwa o zerowym zaufaniu. Każdy pojedynczy serwonapęd w ciele robota posiada wbudowany sprzętowy moduł bezpieczeństwa z procesorem kryptograficznym realizującym algorytmy postkwantowe, takie jak ML-KEM i ML-DSA. Wewnętrzne magistrale komunikacyjne są całkowicie odizolowane od publicznych sieci zewnętrznych, a wymiana danych telemetrycznych z chmurą fabryczną odbywa się za pośrednictwem dedykowanych tuneli szyfrowanych w prywatnej sieci komórkowej.
Dodatkowym zabezpieczeniem jest całkowicie analogowy układ nadzoru biomechanicznego, określany jako sprzętowy mechanizm martwej ręki. Jest to niezależny obwód elektroniczny monitorujący wektory przyspieszeń kątowych oraz siły wywierane przez stawy robota. Jeśli jakikolwiek siłownik przekroczy dopuszczalny próg dynamiki ruchu lub wykona gest niezgodny z matematycznym modelem bezpiecznej przestrzeni operacyjnej, mechanizm w czasie poniżej pięciu milisekund fizycznie odcina zasilanie wysokoprądowe od uzwojeń silników i aktywuje sprężynowe hamulce cierne. Nawet w przypadku całkowitej awarii systemu operacyjnego lub złośliwego zmodyfikowania wag sieci neuronowej, robot zostaje natychmiast zablokowany w bezpiecznej pozycji statycznej.
Europejski łańcuch dostaw i przygotowania fabryk na kontynencie
Wpływ południowokoreańskiej rewolucji technologicznej nie ogranicza się wyłącznie do rynków azjatyckich i amerykańskich, lecz już teraz przekształca krajobraz przemysłowy w Europie Środkowej. Zakłady produkcyjne Hyundai Motor Manufacturing Czech w Nosovicach oraz powiązana z nimi fabryka Kia w słowackiej Żylinie rozpoczęły kompleksową modernizację infrastruktury przygotowującą linie montażowe na przyjęcie pierwszych kontyngentów robotów Atlas pod koniec 2027 roku. Przebudowa obejmuje instalację podłogowych modułów szybkiej wymiany baterii, wdrożenie przemysłowych sieci światłowodowych o ultra-niskich opóźnieniach oraz rekonfigurację stanowisk intralogistycznych.
W ten proces bezpośrednio włączają się również polskie fabryki podzespołów motoryzacyjnych zlokalizowane w Wałbrzyskiej i Katowickiej Specjalnej Strefie Ekonomicznej. Polscy poddostawcy komponentów z tworzyw sztucznych, wiązek elektrycznych oraz elementów tłoczonych muszą dostosować swoje wyroby do standardów zautomatyzowanego montażu humanoidalnego. Oznacza to konieczność wprowadzenia specjalnych wypustów chwytakowych, ujednolicenia kolorystyki złączy dla ułatwienia detekcji przez kamery stereoskopowe oraz nanoszenia niewidocznych dla ludzkiego oka kodów macierzowych odczytywanych przez skanery bliskiej podczerwieni robota. Przedsiębiorstwa, które nie zdołają wdrożyć tych modyfikacji, ryzykują wypadnięciem z globalnego łańcucha dostaw koncernu Hyundai.
Równolegle europejski sektor ubezpieczeń przemysłowych, reprezentowany przez gigantów takich jak Allianz czy Munich Re, opracowuje całkowicie nowe tabele aktuarialne dla fabryk funkcjonujących w modelu bezzałogowym. Tradycyjne polisy pracownicze od wypadków przy pracy ustępują miejsca ubezpieczeniom od zakłóceń ciągłości operacyjnej spowodowanych błędami modeli uczenia maszynowego oraz polisom od degradacji floty biomechanicznej. Spadek kosztów ubezpieczeniowych wynikający z wyeliminowania czynnika ludzkiego z niebezpiecznych stref przemysłowych szacowany jest na ponad czterdzieści procent, co stanowi kolejny potężny impuls ekonomiczny przyspieszający masową robotyzację europejskich zakładów.
Globalny wyścig o ciało sztucznej inteligencji
Uruchomienie hubu RMAC przenosi globalny wyścig technologiczny na zupełnie nową płaszczyznę. Przez ostatnie lata debata publiczna koncentrowała się na rozwoju cyfrowych modeli językowych i algorytmów generatywnych, zaniedbując sferę fizycznej interakcji z materią. Sukces Boston Dynamics i Hyundaia udowodnił, że sztuczna inteligencja zyskała wreszcie sprawne, niezawodne i tanie w masowej produkcji ciało, zdolne do przekształcania świata materialnego z precyzją niedostępną dla istot żywych.
Odpowiedź konkurentów jest kwestią czasu. W Stanach Zjednoczonych Elon Musk przyspiesza budowę dedykowanej linii produkcyjnej dla robota Optimus w Teksasie, a kalifornijski startup Figure, zasilany miliardami z funduszy venture capital i technologią OpenAI, intensyfikuje testy w zakładach przemysłowych w Karolinie Południowej. Z kolei w Chinach państwowe agencje planowania utworzyły Narodowe Konsorcjum Robotyki Ucieleśnionej, pompując subsydia w rozwój setek rodzimych producentów komponentów i przekładni precyzyjnych.
Dwadzieścia pięć tysięcy Atlasów opuszczających rocznie linie montażowe w Ulsan to zaledwie pierwsza fala nadchodzącego przypływu. Wraz z osiągnięciem korzyści skali i dalszym spadkiem kosztów sensorów oraz baterii, roboty humanoidalne wyjdą poza mury fabryk motoryzacyjnych, wkraczając na place budowy, do centrów dystrybucyjnych, rolnictwa, a w perspektywie kolejnej dekady również do sektora opieki zdrowotnej i usług komunalnych. Granica między pracą ludzką a maszynową została bezpowrotnie zatarta, a kompleks RMAC w Korei Południowej przeszedł do historii jako miejsce, w którym narodził się nowy porządek przemysłowy naszej cywilizacji.
Czytaj również w dziale Technologia

Architektury tranzystorów GAAFET nanosheet poniżej 2 nanometrów: Jak zasilanie od spodu Backside Power Delivery BSPDN i litografia High-NA EUV pokonują fizyczną barierę tunelowania kwantowego

Radary kwantowe i interferometria ze splątaniem kwantowym: Jak oświetlenie kwantowe QI i mikrofale ściskane przełamują technologię niewidzialności Stealth samolotów piątej i szóstej generacji

Komentarze czytelników
3Dołącz do dyskusji pod artykułem
Zaloguj się, aby dodać komentarz i podzielić się swoją opinią na temat tego artykułu.